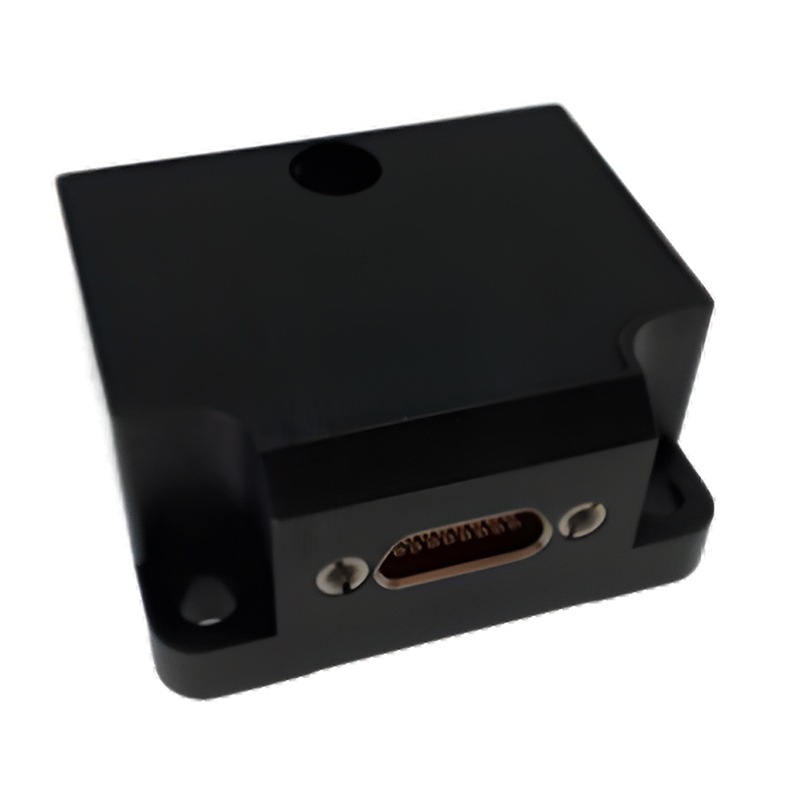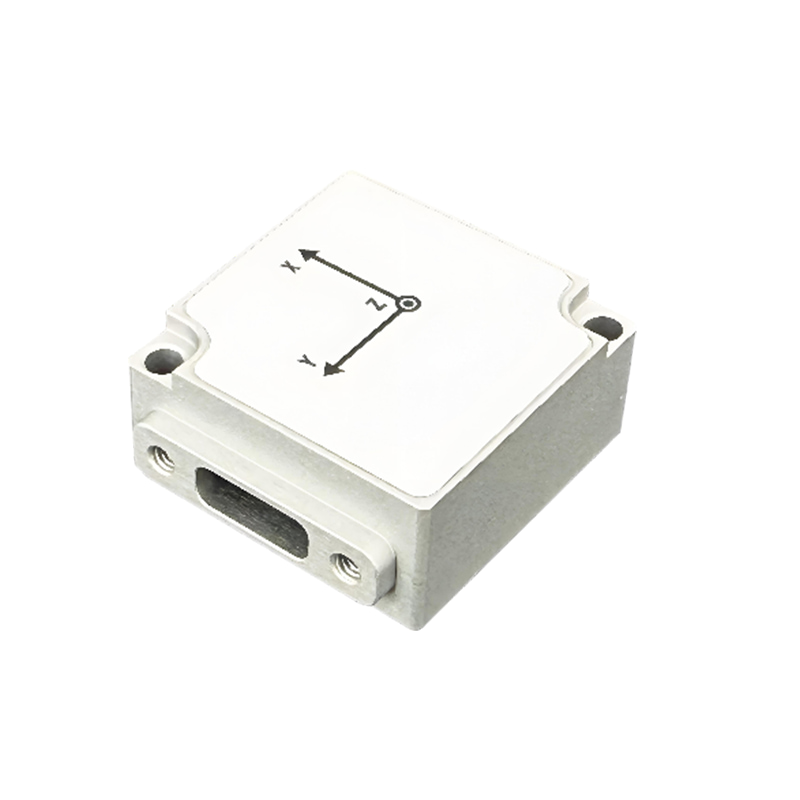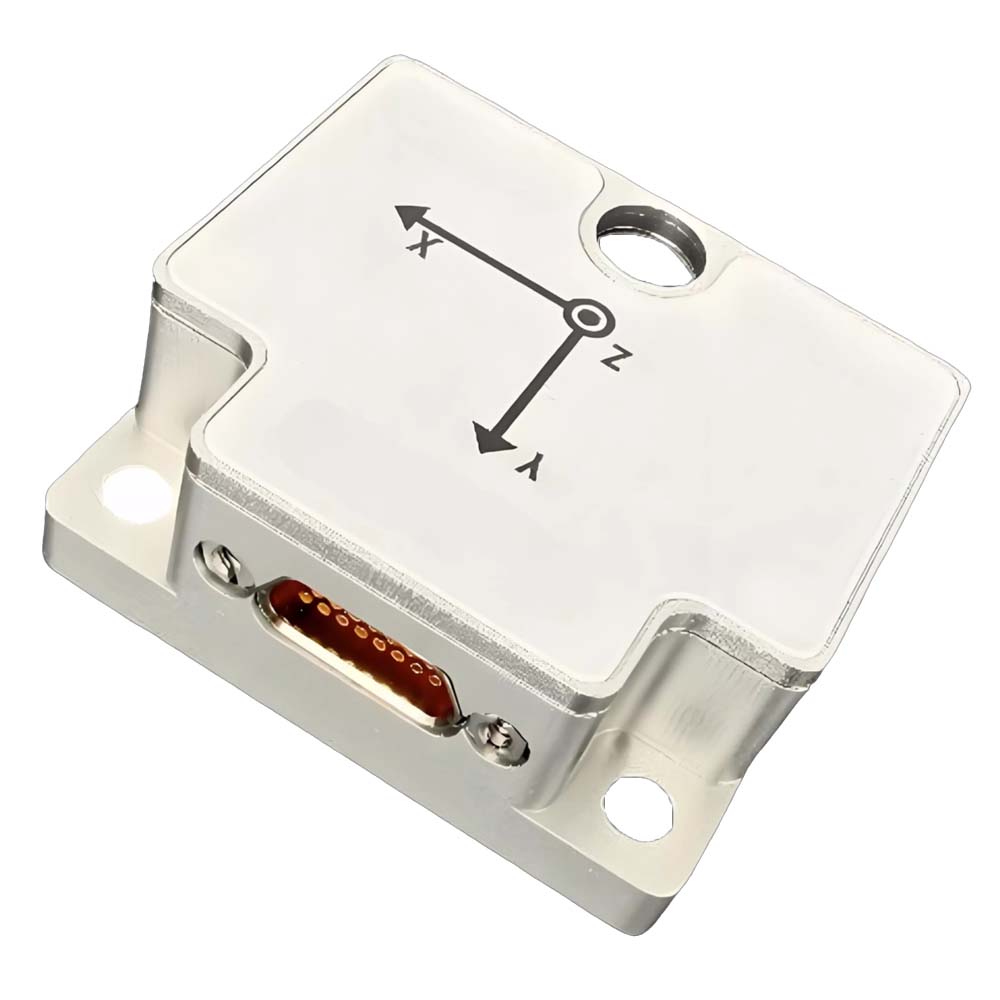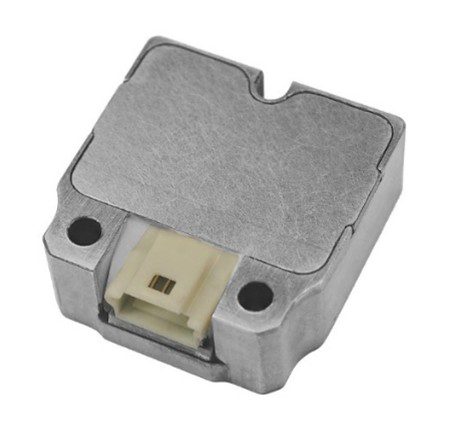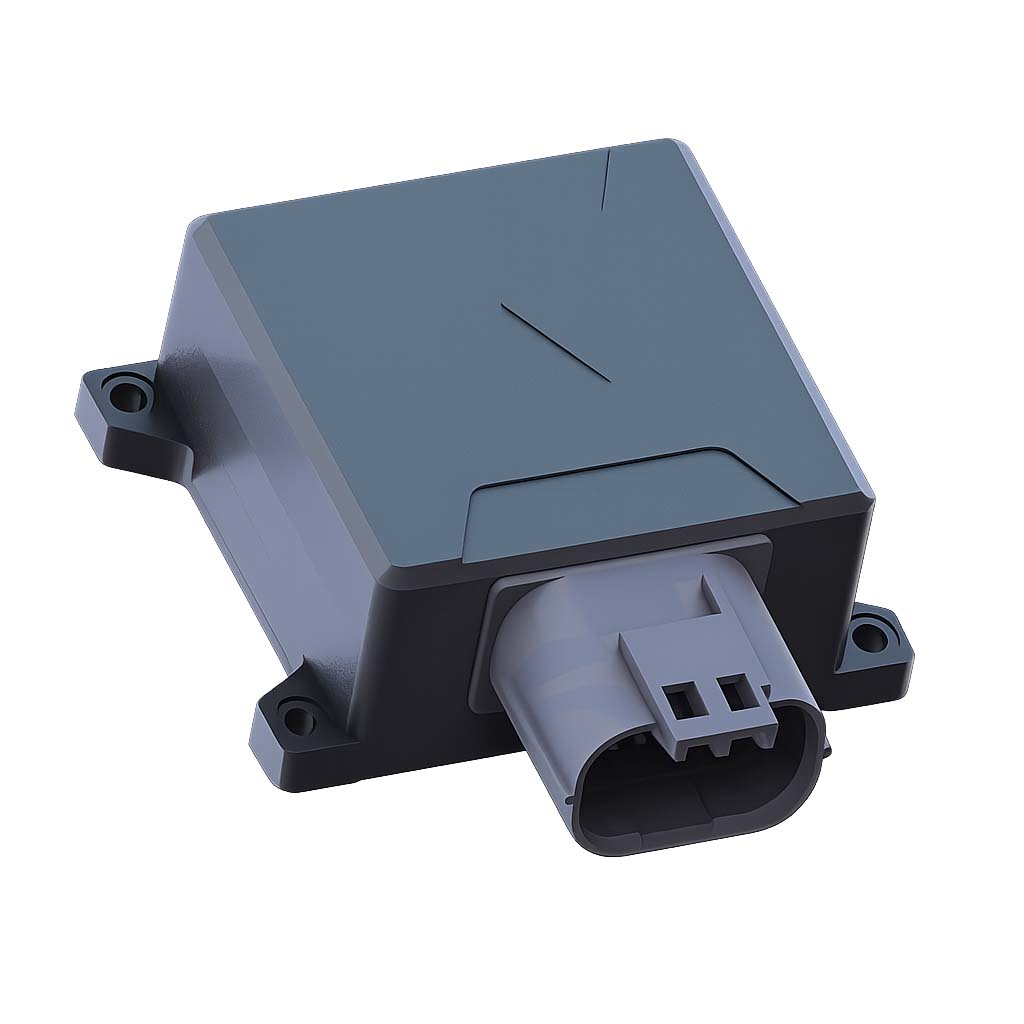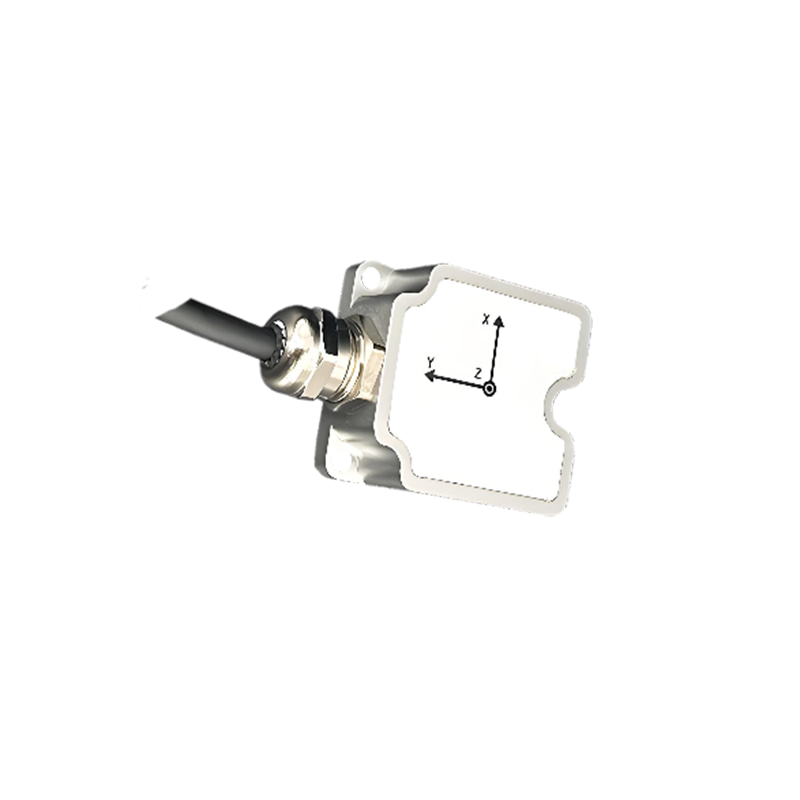
Водозащищенный MEMS IMU U3700, высокоточный инерциальный датчик с протоколами CANopen и Modbus
Серия U3700 представляет собой IMU/VRU/AHRS-сенсор, состоящий из массива MEMS-IMU и магнитометра. Она оснащена самостоятельно разработанным адаптивным расширенным фильтром Калмана, алгоритмом динамического анализа шума IMU и алгоритмом анализа состояния движения носителя, что позволяет обеспечивать точность углов ориентации в условиях высокой динамики и снижать дрейф угла курса.
Каждый датчик перед отправкой с завода проходит тонкую компенсацию, включая температуру, нулевое смещение, масштабный коэффициент и перекрестную ось.
Датчики серии U3700 передают данные через различные интерфейсы, такие как UART (RS-232/TTL), RS-485 и CAN, и имеют богатые пользовательские конфигурации. Серия U3700 может синхронизироваться с системой через внешний триггер, а также выполнять выравнивание времени с внешними системами, такими как радар и камера, с помощью функции синхронного выхода. Многофункциональный верхний компьютер (GUI) помогает быстро оценивать продукты, включая, но не ограничиваясь конфигурацией модуля, отображением данных, обновлением прошивки, записью данных и т. д.
-
Номер детали, :
U3700
-
Order(MOQ) :
1
чем мы можем помочь вам
Вы можете связаться с нами любым удобным для вас способом. Мы доступны 24/7 по электронной почте или телефону.



- Описание
Серия продукции и параметры
| Точность ориентации | U3700-A | U3700-B | U3700-C | U3700-D | U3700-E | U3700-F | U3700-G | Единица |
| Тангаж (±90°) / крен (±180°) (статика) | 0.15(nom), 0.2(max) | ° | ||||||
| Тангаж (±90°) / крен (±180°) (динамика) | 0.15(nom) 0.3(max) | 0.15(nom) 0.2(max) |
° | |||||
| Статический дрейф курса (±180°) за 2 часа (6DOF) ① | 0.15(nom), 0.2(max) | ° | ||||||
| Динамический дрейф курса (±180°) (6DOF) ② | 9 | 5 | ° | |||||
| Магнитная коррекция (AHRS)③ | 2(nom), 3(max) | ° | ||||||
| Ошибка курса при вращении (6DOF) (вращение ниже 100°/s)④ | <0.8(nom) 3(max) |
<0.8(nom) 1(max) |
<0.8(nom) 1.3(max) |
° | ||||
| Примечание: ① Модуль находится в горизонтальном неподвижном состоянии в течение 2 часов. ② Модуль измерялся после 1 часа движения на indoor-роботе, 1σ. ③ После геомагнитной калибровки продукт должен быть настроен в режим AHRS при отсутствии помех магнитного поля вокруг. ④ Поворотный стол непрерывно вращается 10 оборотов, и ошибка угла курса накапливается. |
||||||||
| Гироскоп | U3700-A | U3700-B | U3700-C | U3700-D | U3700-E | U3700-F | U3700-G | Единица |
| Диапазон измерения | ±2000 | ±4000 | °/s | |||||
| Разрешение | 16 | 20 | bit | |||||
| Масштабный коэффициент (100°/s)① | <500(nom) 600(max) |
<200(nom) 350(max) |
<100(nom) 200(max) |
ppm | ||||
| Нелинейность② | ±0.05 | %Fs | ||||||
| Спектральная плотность шума③ | 0.015 | 0.008 | 0.006 | 0.0025 | 0.0015 | °/s/√Hz | ||
| Полоса пропускания 3dB | 90(nom), 200(max) | 90(nom), 400(max) | Hz | |||||
| Выход при нулевой скорости④ | ±0.1 | °/s | ||||||
| Частота дискретизации | 1000 | Hz | ||||||
| Нестабильность нулевого смещения (Allan, 1σ) | 3 | 1.6 | 1.2 | 1.7 | 1 | °/h | ||
| Стабильность нулевого смещения (10s, 1σ) | 10 | 5 | 4 | 2.3 | °/h | |||
| Повторяемость нулевого смещения (1σ) | 15 | 12 | 8 | 3.7 | 1.8 | °/h | ||
| Случайное блуждание угла (Allan, 1σ) | 0.42 | 0.25 | 0.18 | 0.15 | 0.05 | °/√h | ||
| Нулевое смещение по всему температурному диапазону -40~85℃⑤ | 0.07(nom), 0.2(max) | °/s | ||||||
| Чувствительность акселерометра (все 3 оси) | 0.1 | 0.05 | °/s/g | |||||
| Примечания: ① Поверните поворотный стол 10 раз в обоих направлениях и возьмите среднее измерение. ② Максимальное отклонение от линии наилучшего приближения в пределах заданного диапазона. ③ Тест среднего значения выборки. ④ После начальной калибровки нулевого смещения нулевое смещение может оцениваться в реальном времени в алгоритмическом движке. ⑤ Наклон повышения температуры, измеренный поворотным столом термокамеры в лаборатории, составляет менее 3℃/min. |
||||||||
| Акселерометр | U3700-A | U3700-B | U3700-C | U3700-D | U3700-E | U3700-F | U3700-G | Единица |
| Диапазон измерения | ±12 | ±8(nom), ±32(max) | g | |||||
| Разрешение | 16 | 20 | bit | |||||
| Начальный дрейф смещения | 5(max) | 2(nom), 5(max) | mg | |||||
| Нелинейность | 0.5 | 0.01 | %Fs | |||||
| Полоса пропускания 3dB | 80(nom), 200(max) | 80(nom), 400(max) | Hz | |||||
| Частота дискретизации | 1600 | 1000 | Hz | |||||
| Нестабильность нулевого смещения (Allan, 1σ) | 0.03 | 0.018 | 0.014 | 0.012 | 0.007 | mg | ||
| Стабильность нулевого смещения (10s, 1σ) | 0.07 | 0.035 | 0.025 | 0.015 | 0.008 | mg | ||
| Повторяемость нулевого смещения (1σ) | 0.34 | 0.15 | 0.1 | 0.11 | 0.05 | mg | ||
| Случайное блуждание скорости (Allan, 1σ) | 0.08 | 0.04 | 0.028 | 0.018 | 0.01 | m/s/√h | ||
| Нулевое смещение по всему температурному диапазону -40~85℃ (1σ) | 2(nom), 3(max) | 2.5(nom), 5(max) | mg | |||||
| Магнитометр | U3700-A | U3700-B | U3700-C | U3700-D | U3700-E | U3700-F | U3700-G | Единица |
| Диапазон | / | / | ±8 | ±8 | / | ±20 | / | Gauss |
| Разрешение (Fs=2G) | / | / | 2 | 2 | / | 2 | / | mGuass |
| Частота выборки | / | / | 200 | 200 | / | 200 | / | Hz |
| Линейность (линия наилучшего приближения Fs=2G) | / | / | 0.1 | 0.1 | 0.2 | Fs% | ||
| Датчик температуры | U3700-A | U3700-B | U3700-C | U3700-D | U3700-E | U3700-F | U3700-G | Единица |
| Диапазон | -40 ~ +85 | ℃ | ||||||
| Ошибка смещения | ±1 | K | ||||||
| Механика/окружающая среда | U3700-A | U3700-B | U3700-C | U3700-D | U3700-E | U3700-F | U3700-G | Единица |
| Питание | 4.8 ~ 48 (USB/UART(RS-232/TTL)) 7 ~ 48 (RS485/CAN) |
V | ||||||
| Потребляемая мощность | 300 | 400 | 600 | 400 | 600 | mW | ||
| Рабочая температура | -40 — 85 | ℃ | ||||||
| Время запуска① | 2 | s | ||||||
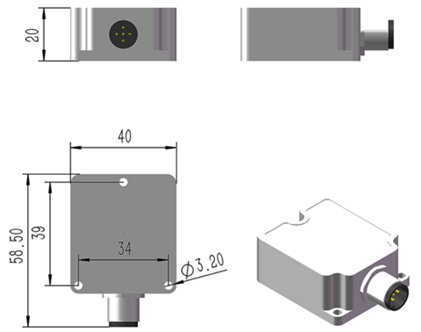
| Размер | Интерфейс разъема M12: 58.5*40*20 Интерфейс разъема PG: 40*36*16 |
mm | ||||||
| Масса | <75 | g | ||||||
| Материал и процесс корпуса | Алюминиевый сплав CNC | |||||||
| Крепежные винты | M3 | |||||||
| Антивибрация | 1.0mm(10Hz-58Hz) &≤20g(58Hz-600Hz) | |||||||
| Удар (длительность <1ms) | 2000 | g | ||||||
| Экологическая защита | RoHS Directive 2011/65/EU | |||||||
| EMC | CE | |||||||
| Класс IP | IP68 Anti-water | |||||||
| Испытание на падение | Свободное падение 3 раза на экспериментальной платформе высотой 75 см | |||||||
| Температурный удар | Повышение температуры с -40 до 85 ℃ в течение 1h, 5 раз | |||||||
| Примечания: ① Время запуска относится ко времени, которое требуется системе для выхода из выключенного состояния и выдачи действительных данных. В течение этого периода модуль должен оставаться неподвижным. |
||||||||
| Интерфейс | Параметры | Условие | Мин | Норм | Макс | Единица |
| UART | Скорость передачи① | 9600 | 115200 | 921600 | bps | |
| Стартовый бит | 1 | bit | ||||
| Длина данных | 8 | bits | ||||
| Стоп-бит | 1 | bit | ||||
| Контрольная сумма | Нет | bit | ||||
| Частота выходных кадров② | 0 | 100 | 1000 | Hz | ||
| Входное сопротивление | RS-232 | 3 | 5 | 7 | kΩ | |
| Выходное сопротивление | 300 | 10M | Ω | |||
| CAN | Скорость передачи③ | 125 | 500 | 1000 | kbps | |
| Частота выходных кадров④ | 5 | 100 | 200 | Hz | ||
| Входное сопротивление⑤ | с резистором 120 Ω | 120 | Ω | |||
| без резистора 120 Ω | 19 | 30 | 52 | kΩ | ||
| RS485 | Скорость передачи | Modbus | 921600 | 115200 | 115200 | bps |
| без Modbus | 921600 | 115200 | 460800 | bps | ||
| Стартовый бит | 1 | bit | ||||
| Длина данных | 8 | bits | ||||
| Стоп-бит | 1 | bit | ||||
| Контрольная сумма | Нет | bit | ||||
| Частота выходного кадра | Modbus | 0 | 10 | 50 | Hz | |
| без Modbus | 0 | 100 | 250 | Hz | ||
| Входное сопротивление⑤ | с резистором 120 Ω | 120 | Ω | |||
| без резистора 120 Ω | 48 | kΩ | ||||
| Триггерный вывод | Логическое напряжение⑥ | Высокий | 2 | V | ||
| Низкий | 0.6 | V | ||||
| Задержка⑥ | От триггера до передачи данных | 800 | us | |||
| Примечания: ① Если требуются изменения, обратитесь к руководству по эксплуатации и программированию. ② Датчик поддерживает вывод данных с частотой 1, 5, 10, 50, 200, 250, 500 и 1000 Hz. ③ Если требуются изменения, обратитесь к руководству по эксплуатации и программированию. ④ Датчик поддерживает вывод данных с частотой 5, 10, 50, 100 и 200 Hz. ⑤ По умолчанию резистор 120 Ω не подключен. ⑥ По вопросам синхронизации триггера и конфигурации обратитесь к главе о функции синхронизации и руководству по эксплуатации и программированию. |
||||||
Производственный процесс
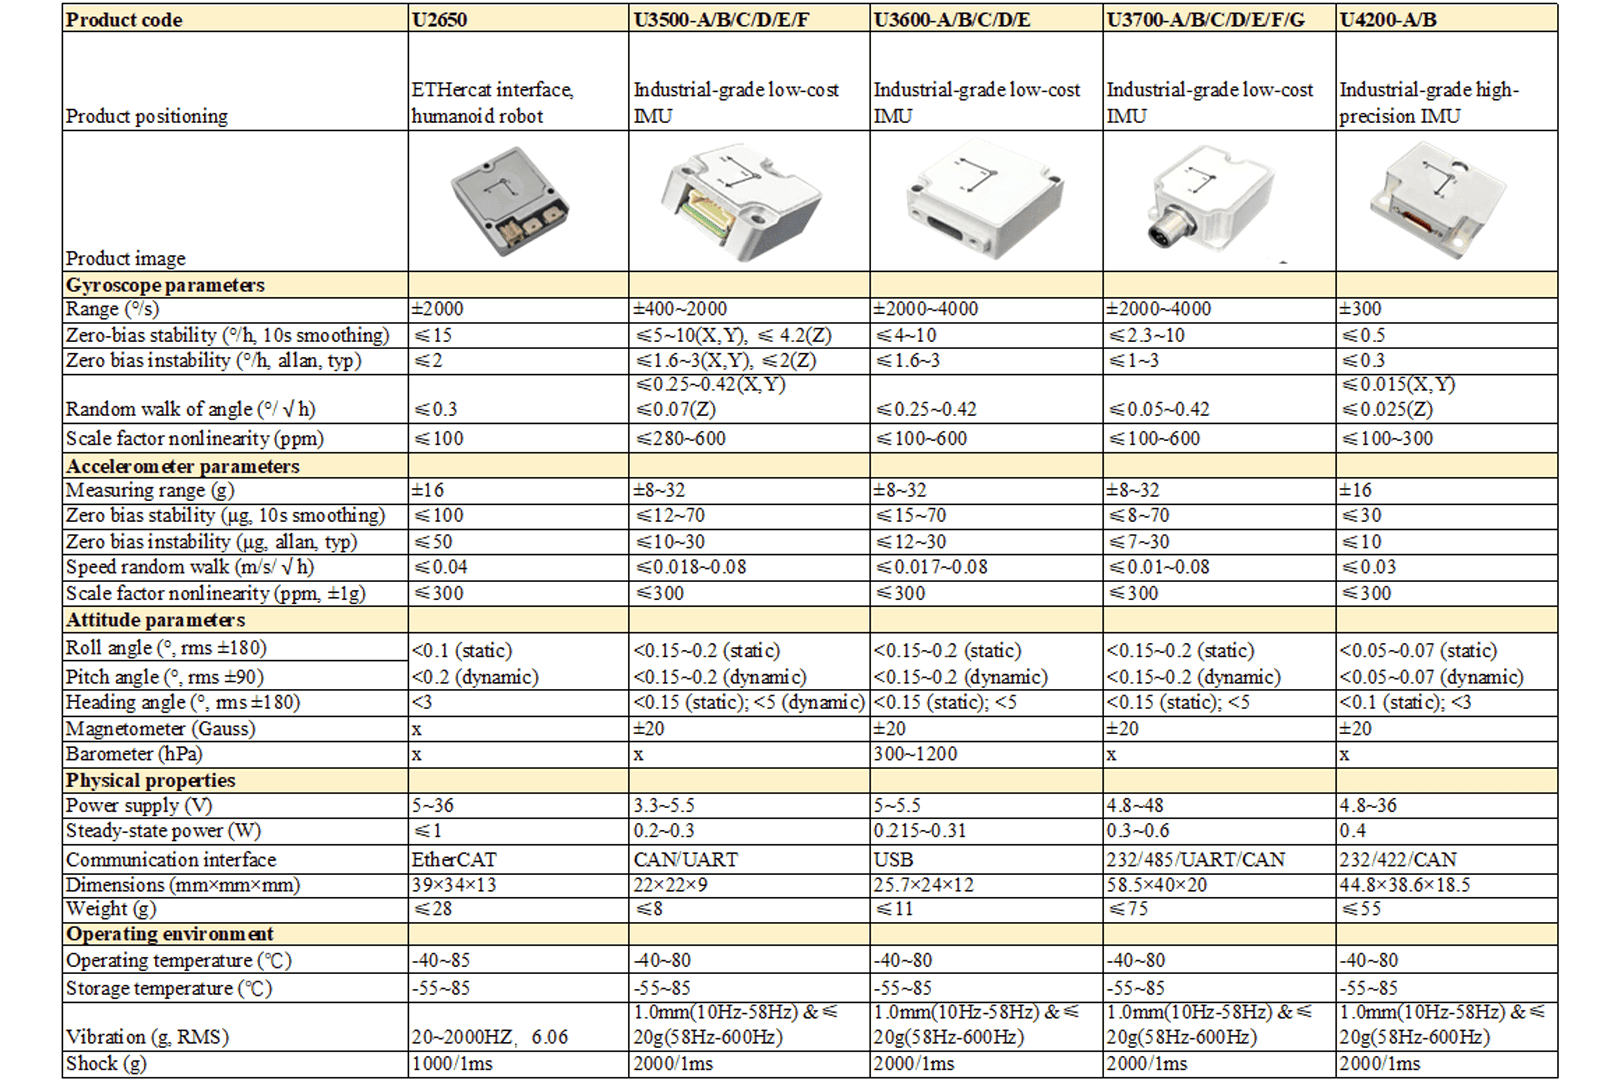
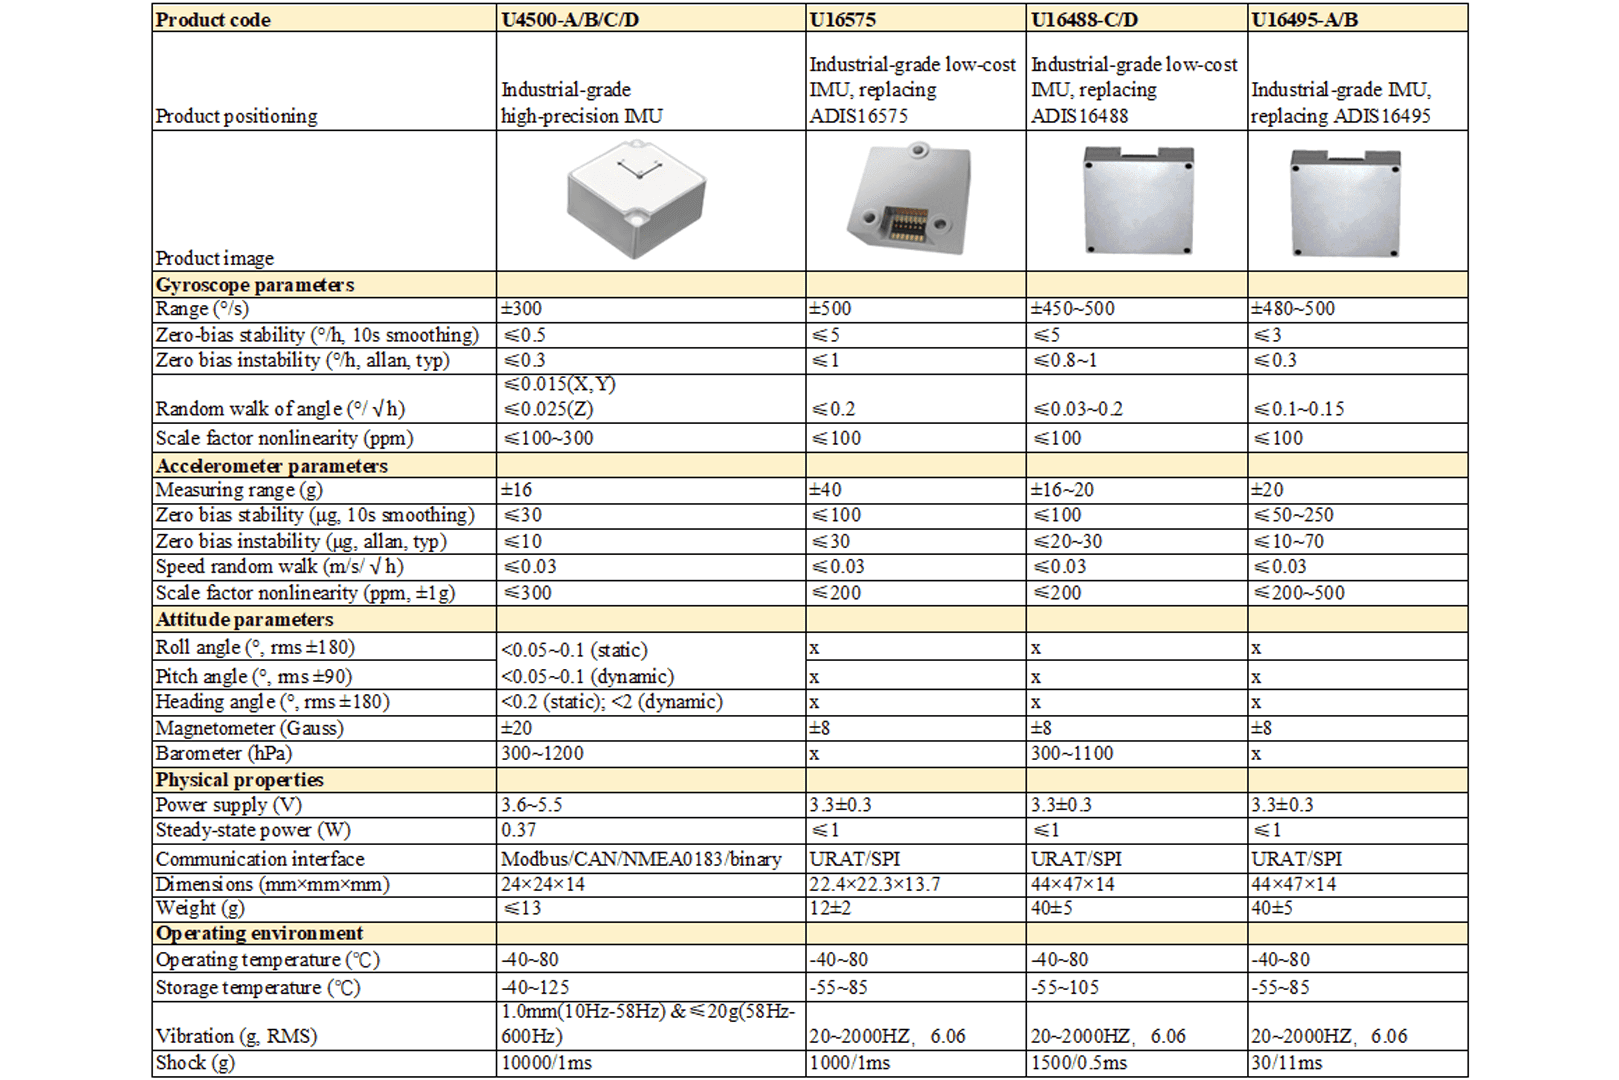
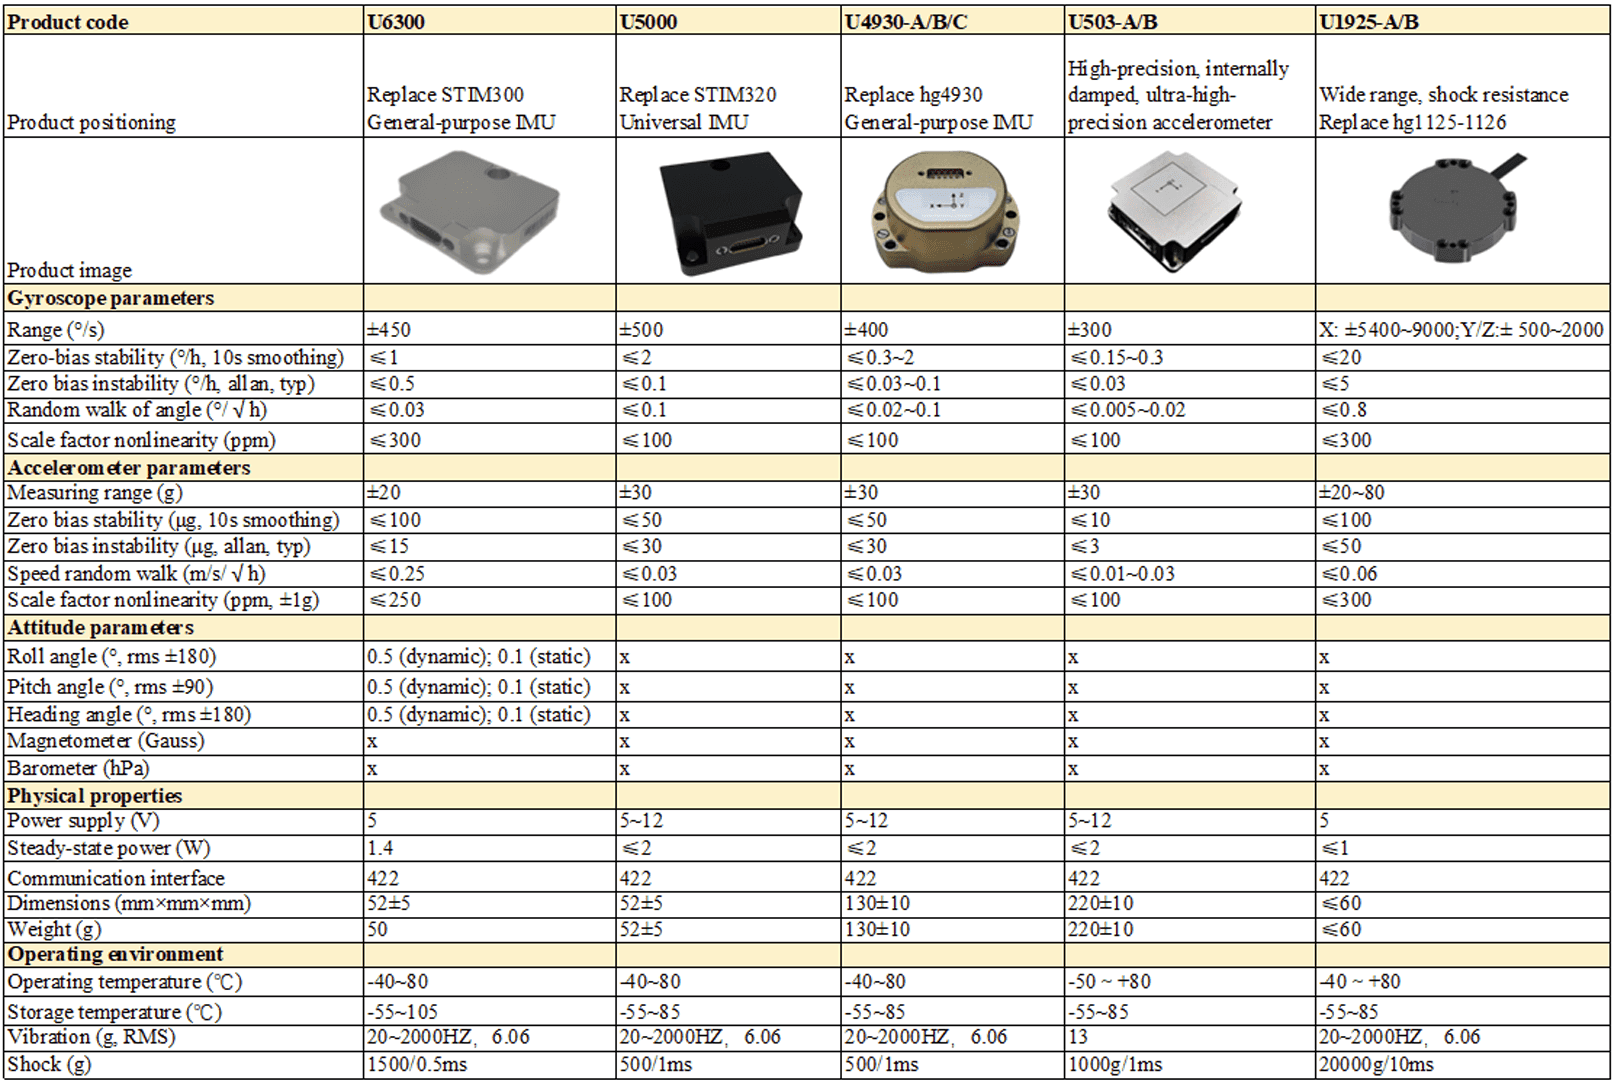
Больше похожих продуктов 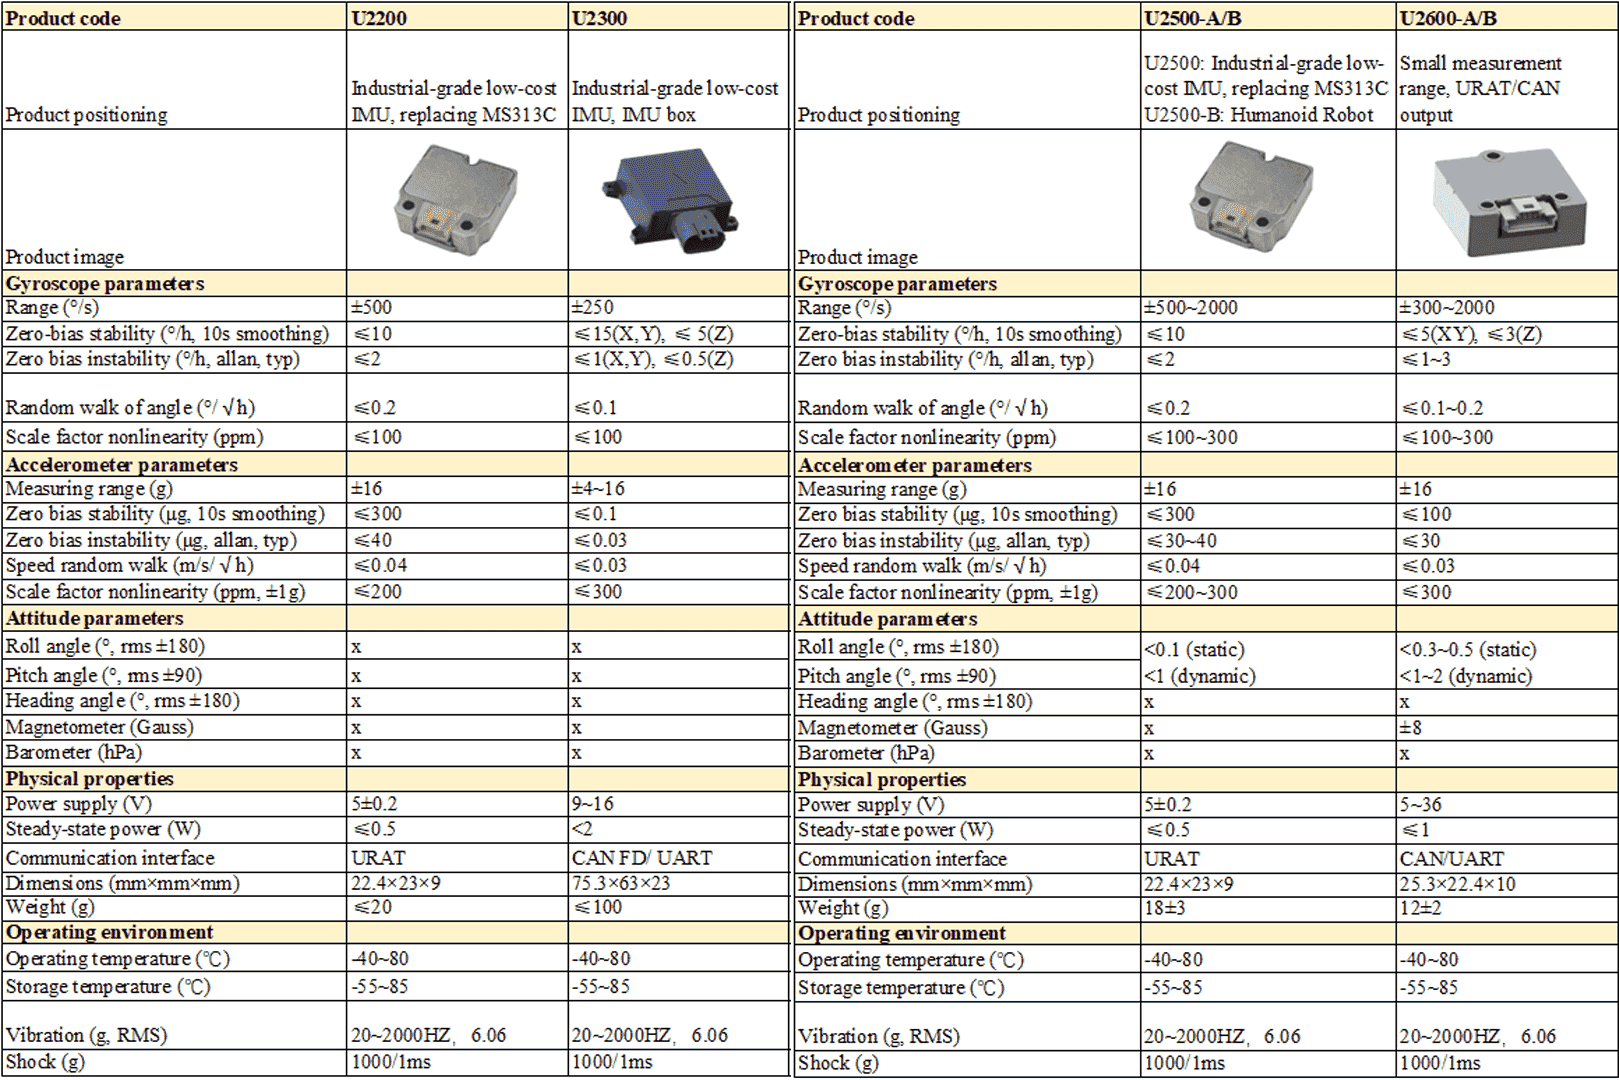
Размеры продукта
Сценарии применения
 Аэрокосмическая отрасль
 Авиация
 Вооружение
Применение инерциального измерительного блока
Высокоточный шестиосевой MEMS IMU U3700 подходит для сценариев навигации и управления, таких как управление полетом БПЛА, измерение ориентации транспортных средств/судов и интегрированная навигация, платформа стабилизации антенны и мобильное картографирование.
Аэрокосмическая отрасльАвиацияВооружениеFAQ
В1: Каковы типичные сценарии применения?
О: Может использоваться для опорной ориентации/траекторного управления БПЛА, стабилизации и управления платформой, строительной техники, низкоскоростных автономных роботов, точных приборов, подземного оборудования и т. д.
В2: Какова типичная точность ориентации?
О: Тангаж/крен (статика): обычно 0.15° (максимум 0.2°); тангаж/крен (динамика): обычно 0.15° (максимальные значения могут немного различаться в зависимости от версии).
В3: Каковы диапазон, полоса пропускания и частота дискретизации гироскопа?
О: Диапазон гироскопа: ±2000°/s (регулируемый), полоса пропускания 3dB: 47Hz (типовое значение), до 230Hz (максимум), частота дискретизации: 1000Hz.
ОСТАВИТЬ СООБЩЕНИЕ
Если вас интересуют наши продукты и вы хотите узнать больше подробностей, пожалуйста, оставьте здесь сообщение, мы ответим вам как можно скорее.
СВЯЗАННЫЕ ПРОДУКТЫ