Как выбрать MEMS IMU для промышленных роботов и систем автоматизации
02 сентября 2025
Применение MEMS-инерциальных измерительных блоков (IMU) в промышленной сфере в основном сосредоточено на высокоточном управлении движением, мониторинге оборудования и автоматизированном производстве. Выбор подходящего MEMS IMU для промышленных применений требует комплексной оценки точности, адаптации к условиям среды, совместимости интерфейсов и экономической эффективности.
В области промышленных роботов и автоматизации MEMS IMU в основном применяются для обратной связи и управления ориентацией, навигации AGV/AMR, а также мониторинга и диагностики вибрации. В задачах обратной связи и управления ориентацией MEMS IMU предоставляет в реальном времени данные об углах тангажа, крена и рыскания, а также об угловой скорости для сочленений робота, рабочих органов или мобильных платформ, что позволяет реализовать точное управление движением, планирование траектории и предотвращение столкновений. В задачах навигации AGV/AMR MEMS IMU интегрируется с датчиками скорости колес, LiDAR и системами машинного зрения, обеспечивая функцию счисления пути. При временной потере внешней опоры IMU поддерживает кратковременное позиционирование и удержание курса, повышая устойчивость и непрерывность навигации. В задачах мониторинга и диагностики вибрации MEMS IMU устанавливается на шарнирах робота, ключевых конструктивных элементах или электродвигателях для контроля спектра и амплитуды вибрации в процессе работы, поддержки предиктивного обслуживания и раннего выявления таких неисправностей, как износ подшипников, разбалансировка и несоосность.
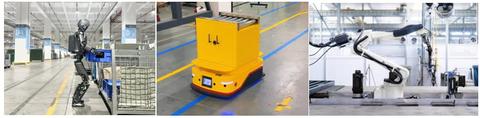
Требования к MEMS IMU для промышленной робототехники и автоматизации в основном сосредоточены на следующих аспектах:
1. Требования к статическим показателям (высокая точность)
Стабильность нулевого смещения является важнейшим показателем статических характеристик, поскольку именно она определяет долговременную точность оценки ориентации по углам тангажа, крена и рыскания. При длительной работе роботов или при точной навигации AGV низкий дрейф нуля становится ключевым условием сохранения точности ориентации. Для гироскопов обычно требуется стабильность нулевого смещения менее 1°/ч, а для высококлассных применений менее 0,5°/ч. Для акселерометров показатель стабильности нулевого смещения должен быть менее 1 mg. Кроме того, угловое случайное блуждание отражает характеристики белого шума выхода гироскопа и определяет скорость нарастания ошибки интегрирования угла со временем. Низкий ARW служит основой для получения высокоточной ориентации, особенно на коротких интервалах времени, и особенно важен для управления движением высокоскоростных и высокодинамичных роботов.
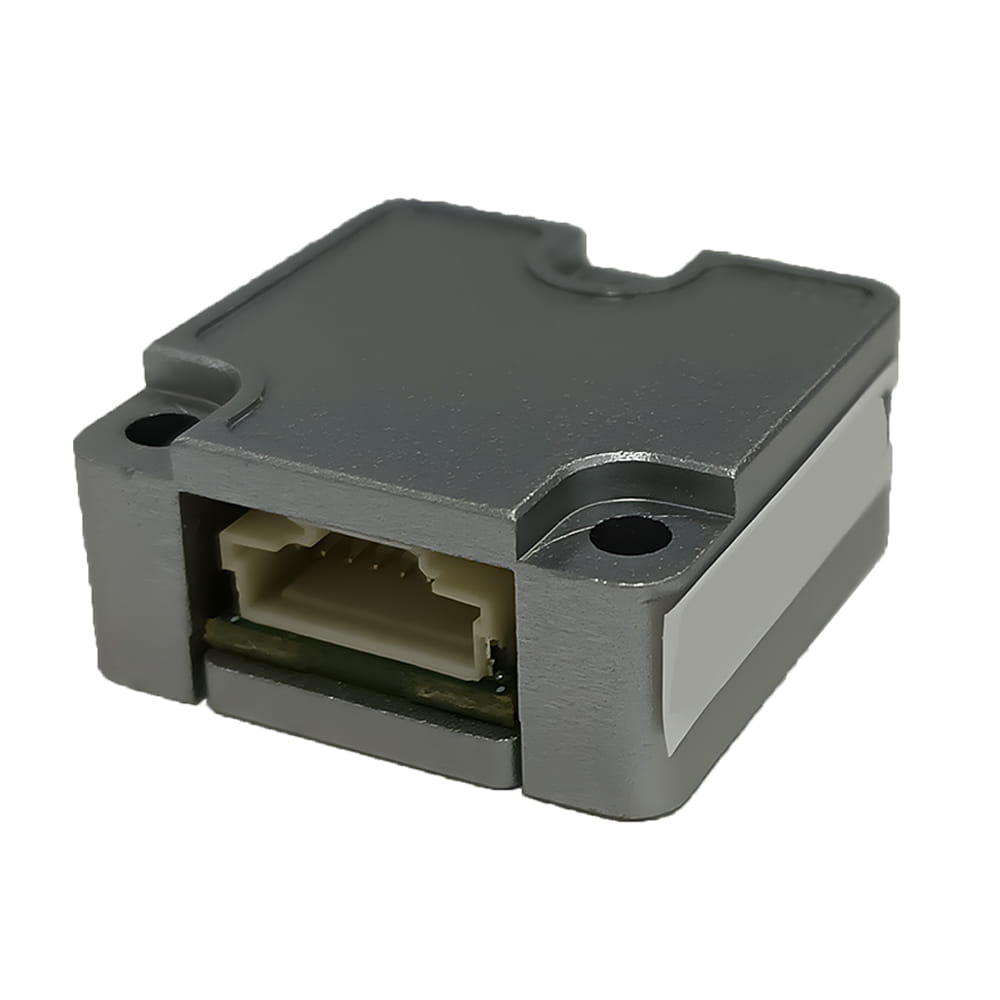
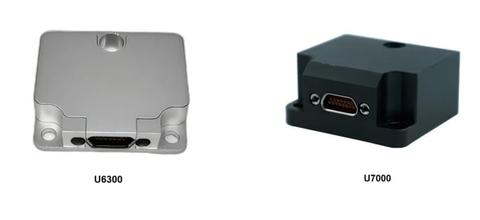
В качестве примера можно рассмотреть высокопроизводительные MEMS IMU серии U6300 и U7000 компании Micro-Magic Inc:
|
Показатель |
U6300-A |
U6300-D |
U7000 |
Ед. |
|
|
Гироскоп |
Нестабильность смещения |
0.5 |
0.1 |
0.1 |
°/h |
|
Случайное блуждание |
0.02 |
0.05 |
°/√hr |
||
|
Стабильность нулевого смещения (10 с) |
1 |
3 |
°/h |
||
|
Акселерометр |
Нестабильность смещения |
10 |
15 |
μg |
|
|
Случайное блуждание |
0.02 |
0.01 |
m/s/√hr |
||
|
Стабильность нулевого смещения (10 с) |
100 |
100 |
μg |
||
2. Требования к динамическим характеристикам (высокая полоса пропускания, широкий диапазон)
Частота движения сочленений промышленных роботов высока, а частота вибрации на конце манипулятора может быть еще выше. Поэтому высокая полоса пропускания имеет решающее значение для точного захвата быстрого движения и вибрации. Обычно необходима полоса пропускания более 100 Гц, а в ряде задач и в несколько сотен герц. Кроме того, роботы могут быстро запускаться и останавливаться, сталкиваться с препятствиями, а AGV могут перемещаться по неровной поверхности. Перегрузка способна вызвать насыщение и искажение данных, поэтому MEMS IMU должен иметь достаточно широкий диапазон измерения. Обычно для гироскопов требуется диапазон от ±300°/с до ±2000°/с и выше, а для акселерометров от ±2g до ±50g и выше.
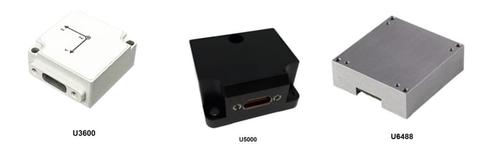
В качестве примера можно рассмотреть изделия U3600, U5000 и U6488 компании Micro-Magic Inc:
|
Показатель |
U3600 |
U5000 |
U6488 |
Ед. |
|
|
Гироскоп |
Диапазон |
±2000 |
±400 |
±450 |
°/s |
|
Полоса 3 dB |
116 |
250 |
400 |
Hz |
|
|
Акселерометр |
Диапазон |
±12 |
±10 |
±20 |
g |
|
Полоса 3 dB |
145 |
100 |
268 |
Hz |
|
3. Требования к адаптации к условиям среды (высокая устойчивость к вибрации и удару)
Промышленная среда насыщена вибрациями от электродвигателей, редукторов, конвейеров и другого оборудования. IMU должен эффективно подавлять такие вибрационные помехи и не выдавать ошибочные данные, особенно в случае гироскопов, чувствительных к линейной вибрации и к g-чувствительным ошибкам. Для этого необходимы качественная механическая конструкция, например демпфирование, и продвинутые алгоритмы обработки сигналов. Также требуется, чтобы при случайных столкновениях, падениях и операциях с высокой ударной нагрузкой оборудование не повреждалось, а его характеристики не деградировали необратимо. Обычно требуется стойкость к ударам на уровне тысяч g.
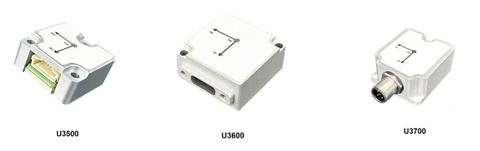
В качестве примера можно рассмотреть изделия U3500, U3600 и U3700 компании Micro-Magic Inc:
|
Показатель |
U3500 |
U3600 |
U3700 |
|
Вибростойкость (g, Rms) |
1.0mm (10Hz-58Hz) & ≤20g (58Hz-600Hz) |
||
|
Ударостойкость (g) |
2000, <1ms |
||
|
Экологическое соответствие |
RoHS Directive 2011/65/EU |
||
|
ЭМС |
LVD Directive 2014/35/EU |
||
|
Испытание на падение |
Свободное падение 3 раза на испытательную платформу высотой 75 см |
||
|
Термоудар |
Повышение температуры от -40 до 85 ℃ в течение 1 ч, 5 циклов |
||
4. Системная интеграция и практичность
MEMS IMU получили все более широкое распространение в промышленной и военной сферах благодаря малым габаритам, низкой массе и низкому энергопотреблению. Миниатюризация позволяет легко встраивать IMU в шарниры роботов, оконечные звенья, компактные корпуса AGV и даже внутрь инструмента без заметного увеличения нагрузки и без существенной переработки конструкции. Малая масса минимизирует влияние IMU на грузоподъемность и динамические характеристики робота, что особенно важно для высокоскоростных, высокоточных и коллаборативных систем. Низкое энергопотребление продлевает время автономной работы мобильных роботов и беспроводных сенсорных узлов, а также снижает суммарное энергопотребление системы и требования к отводу тепла.
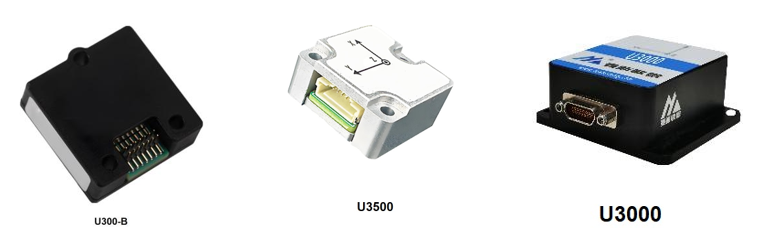
В качестве примера можно рассмотреть изделия U300, U3500 и U3000 компании Micro-Magic Inc:
|
Показатель |
U300-B |
U3500 |
U3000 |
Ед. |
|
Габариты |
22.4*22.4*7.4 |
22*22*10 |
59.6*59*23.5 |
mm |
|
Масса |
7 |
8 |
120 |
g |
|
Потребляемая мощность |
0.3 |
0.3 |
0.6 |
W |
|
Напряжение питания |
3.3 |
3.3 |
5 |
V |
Заключение
Промышленные MEMS IMU должны обеспечивать высокий уровень баланса по всем перечисленным строгим показателям, чтобы удовлетворять комплексным требованиям современных промышленных роботов и систем автоматизации к точности восприятия, надежности, быстродействию и устойчивости к внешним воздействиям.