Применение модуля преобразования ток/частота в системе инерциальных датчиков
15 июля 2025
Ключевые выводы за одну минуту
Модуль преобразования ток/частота `I/F`, построенный на принципе интегрирования заряда, играет критически важную роль в измерительных системах инерциальных датчиков, особенно в системах с емкостными MEMS-инерциальными датчиками. Его основная ценность заключается в прямом и высокоточном преобразовании слабого зарядового сигнала, формируемого датчиком, в цифровой частотный сигнал. Ниже представлены типовые области применения и ключевые преимущества такого `I/F`-модуля в системах инерциальных датчиков.
Считывание сигналов с емкостных MEMS-акселерометров и гироскопов
Интегрирующий `I/F`-модуль используется для регистрации малых изменений емкости в выходных сигналах MEMS-инерциальных датчиков, включая акселерометры и гироскопы. Он напрямую измеряет заряд и обладает чрезвычайно высокой чувствительностью к изменениям на уровне `fC`, что позволяет фиксировать крайне малые инерциальные воздействия. Сам процесс интегрирования выполняет функцию низкочастотной фильтрации и эффективно подавляет высокочастотный шум. Благодаря выходу в виде частотного сигнала решение малочувствительно к амплитудному шуму и помехам в линии передачи, поэтому подходит для удаленной передачи данных и для работы в шумной среде.
Высокоточные силобалансные инерциальные датчики
В инерциальных датчиках наивысшего класса точности, например в навигационных MEMS-датчиках или кварцевых балочных акселерометрах, широко используется замкнутый силобалансный режим работы. Обнаруженное малое смещение, определяемое по изменению емкости или заряда, преобразуется в сигнал обратной связи, который возвращает чувствительную массу в положение, близкое к нулю. В такой архитектуре `I/F`-модуль одновременно выступает как источник возбуждения для входного съема сигнала и как источник данных для обратной связи `DAC`. Это обеспечивает сверхвысокую точность, устойчивость и точное управление компенсационным усилием, а также упрощает архитектуру замкнутого контура и позволяет эффективно реализовать всю систему в зарядовом, частотном и цифровом домене.
Типовые сценарии применения
- Высокоточная навигация и позиционирование: инерциальные навигационные системы и инерциальные измерительные блоки для авиации, космической техники, судов и наземного транспорта, где предъявляются крайне высокие требования к стабильности нулевого смещения, шуму и линейности масштабного коэффициента.
- Сейсмический мониторинг и геофизическая разведка: измерение крайне слабых колебаний грунта, вплоть до ускорений уровня `мкg`, при жестких требованиях к низкочастотному шуму и динамическому диапазону.
- Промышленная автоматизация и робототехника: высокоточное управление движением, стабилизация платформ и мониторинг вибрации.
- Мониторинг технического состояния конструкций: обнаружение малых деформаций и вибраций в крупных зданиях, мостах и плотинах.
- Автомобильная электроника: продвинутые системы помощи водителю и высокопроизводительные MEMS IMU для автономного вождения.
Линейка модулей I/F-преобразования
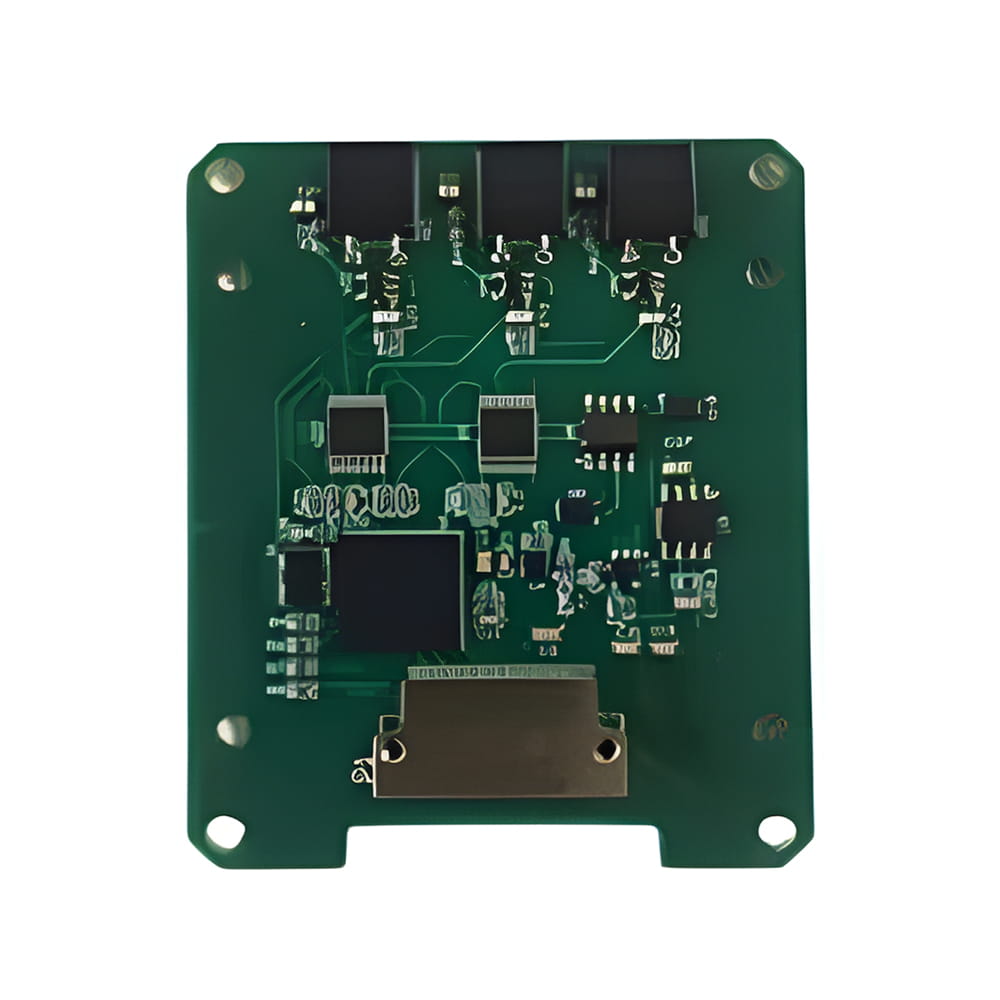
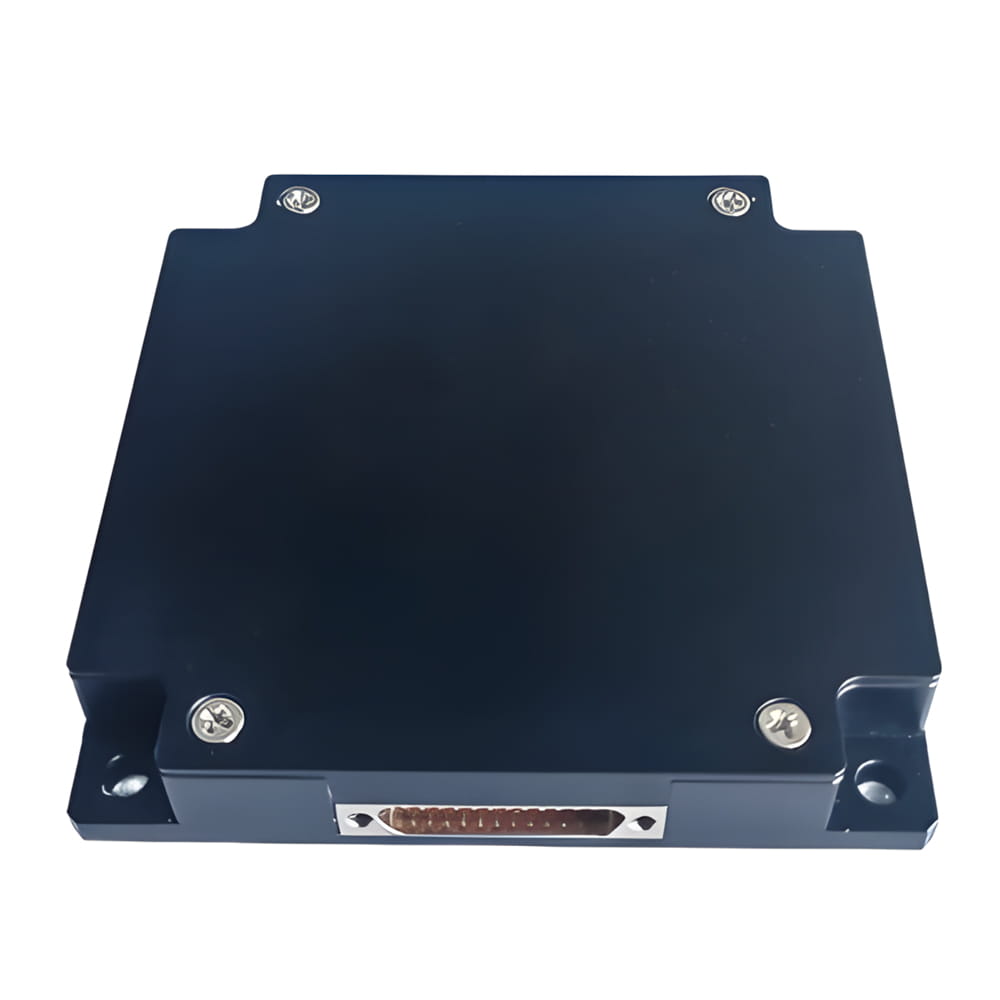
Как разработчик и производитель инерциальных датчиков, `Micro-Magic Inc` выпускает высокоточные кварцевые гибкие акселерометры, волоконно-оптические гироскопы, IMU, INS, североискатели и инклинометры. Параллельно с этим компания разработала серию модулей интегрирования заряда `AVI`, предназначенных для преобразования `I/F (V/F)` в высокоточных измерительных трактах.
|
Показатель |
AVI-B |
Ед. |
||
|
Максимальная выходная частота |
256 |
512 |
512 |
кГц |
|
Частота нуля F0 |
10 |
20 |
100 |
нА |
|
Стабильность нуля |
5 |
5 |
10 |
ppm |
|
Температурный коэффициент масштабного коэффициента |
1 |
0.5 |
1 |
ppm/℃ |
|
Асимметрия масштабного коэффициента |
10 |
30 |
30 |
ppm |
|
Суммарная нелинейность масштабного коэффициента |
15 |
30 |
30 |
ppm |
|
Погрешность малого сигнала |
0.2 |
0.5 |
0.5 |
Гц |
Заключение
Интегрирующий модуль `I/F` является одной из ключевых технологий для реализации высокопроизводительного и высокоточного съема сигнала с емкостных инерциальных датчиков, особенно MEMS-акселерометров и гироскопов. Это обязательный базовый узел для передовых инерциальных измерительных систем, где требуются исключительно низкий шум, сверхвысокая линейность, широкий динамический диапазон и цифровое замкнутое управление. Он формирует критически важное звено сигнальной цепочки для высококлассных инерциальных датчиков навигационного, тактического и промышленного уровня. По мере развития MEMS-технологий и схем считывания сигнала решения на основе принципа интегрирования заряда продолжают играть важную роль в области высокопроизводительных инерциальных датчиков.