Как выбрать подходящий инерциальный датчик
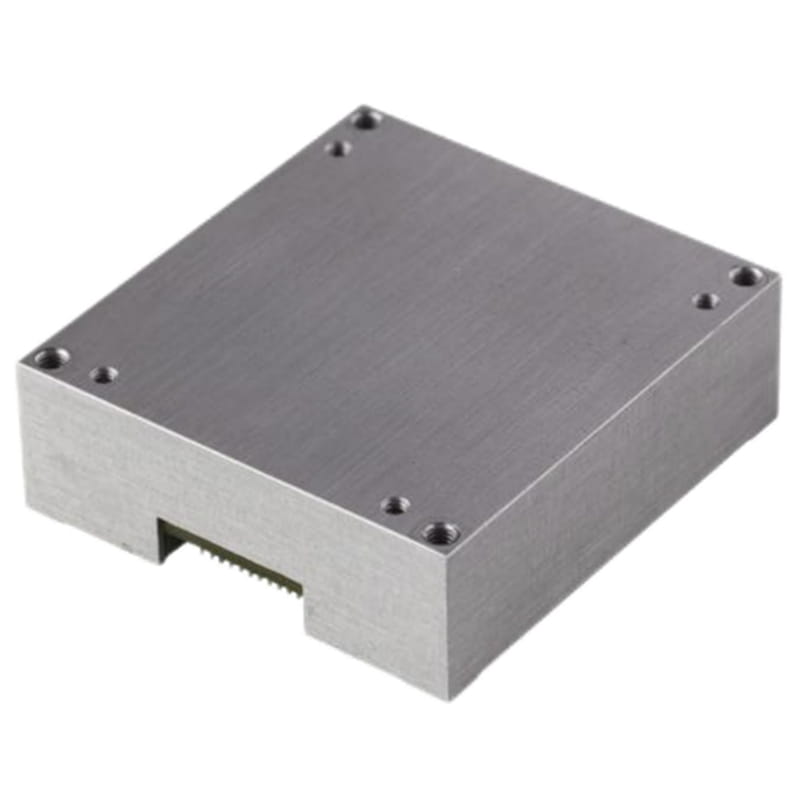
14 марта 2025Инерциальный измерительный блок (IMU) представляет собой интегрированный набор датчиков, объединяющий несколько акселерометров и гироскопов для выполнения трехмерных измерений удельной силы и угловой скорости относительно инерциальной системы отсчета. Однако в последние годы IMU также стал общим термином для различных инерциальных систем, включая AHRS и INS. Сам по себе IMU не предоставляет навигационного решения по положению, скорости и ориентации.
Обычно инерциальные датчики можно разделить на следующие три категории по уровню характеристик:
Морские и навигационные инерциальные системы: морские инерциальные навигационные системы относятся к самому высокому коммерческому классу датчиков и используются на кораблях, подводных лодках, а иногда и на космических аппаратах. Такие системы обеспечивают автономную навигацию с дрейфом менее 1,8 км/сутки. Стоимость подобных датчиков может достигать 1 миллиона долларов. Навигационный класс немного уступает морскому и обычно применяется в коммерческой и военной авиации. Его дрейф составляет менее 1,5 км/ч, а цена может достигать 100000 долларов.
Тактические и промышленные инерциальные датчики: эта категория наиболее разнообразна из трех типов, позволяя закрывать широкий диапазон задач по производительности и стоимости. Здесь особенно велики рыночные возможности. Подобные датчики широко используются там, где необходимо получить высокопроизводительные данные при более низкой стоимости и пригодности к массовому производству, например в роботизированных газонокосилках, доставочных роботах, дронах, сельскохозяйственных роботах, мобильных промышленных роботах и автономных судах.
Потребительские датчики: на коммерческом рынке такие датчики обычно продаются в виде отдельных акселерометров или гироскопов. Многие компании начали комбинировать несколько акселерометров и гироскопов разных производителей, формируя самостоятельные IMU-модули.
Выбор подходящего инерциального датчика, например акселерометра, гироскопа, магнитометра или комбинированного IMU/AHRS, требует комплексного учета таких факторов, как сценарий применения, рабочие параметры, условия эксплуатации и стоимость.
1. Определите требования приложения
Динамический диапазон: определите максимальное ускорение или угловую скорость, которые должен измерять датчик. Например, для высокоскоростного маневрирования дрона требуется гироскоп с большим диапазоном.
Требования к точности: высокоточная навигация, например для автономного транспорта, требует датчиков с низким шумом и малым смещением.
Частота обновления: для мониторинга высокочастотной вибрации может требоваться частота дискретизации выше 1 кГц, тогда как для обычного отслеживания движения часто достаточно 100 Гц.
Ограничения по энергопотреблению: носимые устройства требуют низкого энергопотребления, например MEMS-акселерометров с шумом ±10 mg, тогда как в промышленном оборудовании допуски по питанию могут быть мягче.
Способ интеграции: определите, нужен ли только IMU с 6 осями или AHRS с расчетом ориентации.
2. Ключевые рабочие параметры
Акселерометр:
Диапазон: от ±2g для измерения наклона до ±200g для регистрации ударных нагрузок.
Плотность шума: менее 100 μg/√Hz для высокоточных задач против более 500 μg/√Hz для бюджетных решений.
Полоса пропускания: должна перекрывать максимальную частоту сигнала, например при контроле механической вибрации может потребоваться более 500 Гц.
Гироскоп:
Стабильность нулевого смещения: менее 1°/h у волоконно-оптических гироскопов, около 10°/h у промышленных MEMS и порядка 1000°/h у потребительского класса.
Случайное блуждание угла: менее 0,1°/√h для тактического уровня против примерно 5°/√h для потребительского уровня.
Диапазон: от ±300°/s для типовых задач до ±2000°/s для высокоскоростного вращения.
Магнитометр:
Чувствительность: 0,1 μT/LSB для высокоточной навигации против 0,5 μT/LSB для универсального применения.
Ортогональная ошибка: менее 1°, что помогает уменьшить влияние мягкомагнитных помех.
3. Адаптация к условиям эксплуатации
Температурный диапазон: промышленный класс обычно работает в диапазоне от -40°C до 85°C, тогда как потребительский чаще ограничивается диапазоном от 0°C до 70°C.
Устойчивость к вибрации и удару: например, автомобильная электроника должна проходить испытание вибрацией 5g RMS.
Герметичность: при наружном применении или во влажной среде может потребоваться степень защиты IP67 или IP68.
4. Интерфейсы и энергопотребление
Цифровые интерфейсы: SPI/I2C для встраиваемых систем, CAN для автомобильных приложений, UART для простой связи.
Напряжение питания: 3,3 В для низкопотребляющих систем против 5 В как промышленного стандартного варианта.
Потребляемый ток: менее 1 mA для устройств на батарейном питании против систем без строгих ограничений при проводном питании.
Micro-Magic Inc является высокотехнологичной компанией, специализирующейся на производстве, выпуске и разработке автомобильных и промышленных инерциальных датчиков. Линейка инерциальных датчиков компании включает акселерометры, гироскопы, магнитометры, инклинометры, IMU, VRU, AHRS и интегрированные навигационные системы INS+GNSS. За многие годы продукция компании широко применялась в автомобильной отрасли, аэрокосмической технике, морском секторе, промышленной автоматизации и медицинском оборудовании. Продукция отличается высокой точностью, низким энергопотреблением, компактными размерами и высокой надежностью и широко используется в задачах управления ориентацией, навигации, отслеживания движения и анализа вибрации. Одновременно Micro-Magic Inc также предлагает индивидуальные решения под конкретные требования различных отраслей.