




 Аэрокосмическая отрасль

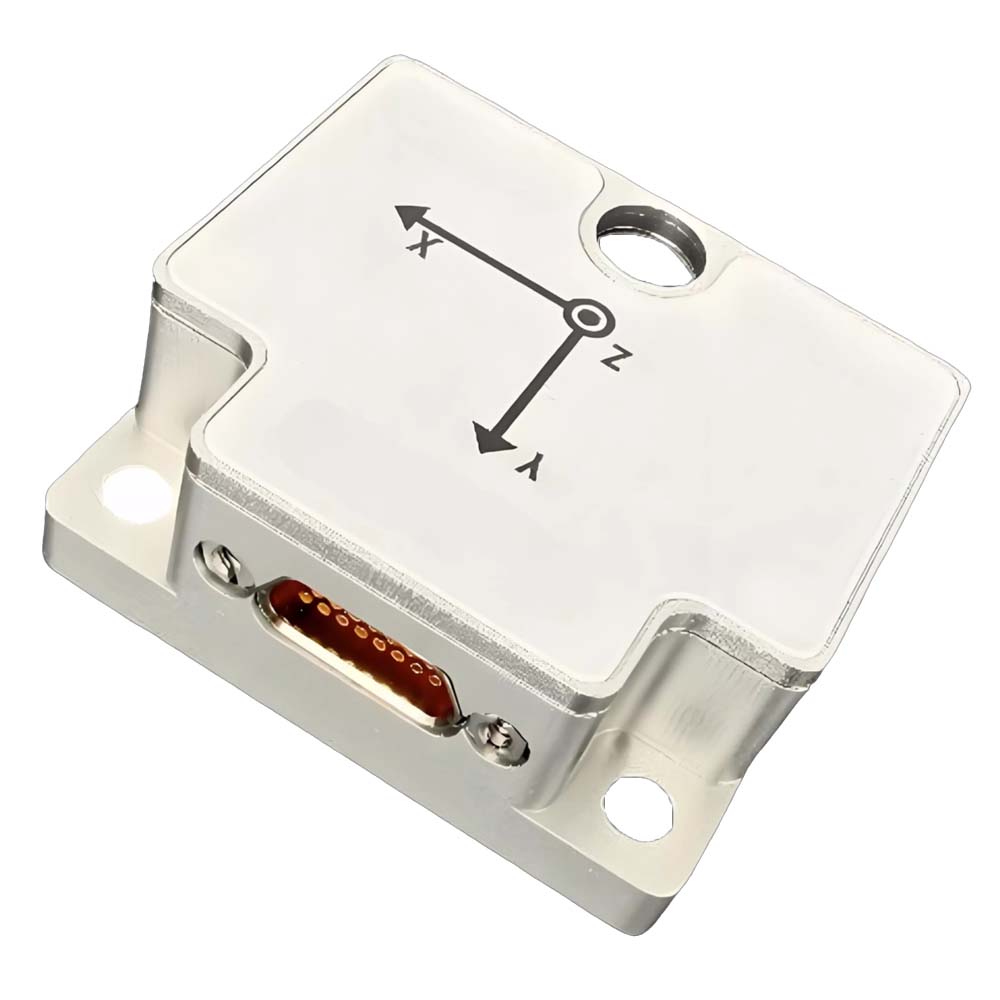
Высокоточный тактический MEMS IMU/AHRS-датчик U4200 для БПЛА и роботонавигации
Датчики серии U4200 представляют собой IMU/VRU/AHRS-сенсоры, построенные на тактическом MEMS-IMU и магнитометре. Они оснащены самостоятельно разработанными адаптивным расширенным фильтром Калмана, алгоритмом динамического анализа шума IMU и алгоритмом анализа состояния движения носителя, что позволяет сохранять точность углов ориентации при высокой динамике и снижать дрейф курса.
Каждый датчик проходит точную компенсацию перед отправкой с завода, включая температурную компенсацию, коррекцию нулевого смещения, масштабного коэффициента и перекрестных осей.
Датчики серии U4200 поддерживают передачу данных через интерфейсы RS232, RS422 и CAN, а также имеют широкие возможности пользовательской настройки.
Серия U4200 может синхронизироваться с системой по внешнему триггеру, а также обеспечивать выравнивание времени с внешними системами, такими как радары и камеры, с помощью функции синхронного вывода.
Многофункциональное программное обеспечение верхнего уровня (GUI) помогает быстро оценить изделие и поддерживает, помимо прочего, настройку модуля, отображение данных, обновление прошивки и запись данных.
-
Номер детали :
U4200
-
Минимальный заказ :
1
чем мы можем помочь
Вы можете связаться с нами любым удобным для вас способом. Мы доступны 24/7 по электронной почте или телефону.
- Описание
Серия продукции и параметры
| Точность ориентации | Состояние | U4200-A | U4200-B | Единица |
| Тангаж (±90°) / Крен (±180°) (статика) | 0.05(nom), 0.07(max) | ° | ||
| Тангаж (±90°) / Крен (±180°) (динамика) | 0.05(nom) 0.07(max) | |||
| Рыскание (±180°), статический дрейф за 2 ч (6DOF) ① | 0.1 | |||
| Магнитная коррекция (AHRS) ② | 2(nom), 3(max) | |||
| Ошибка рыскания при вращении (6DOF) (вращение менее 100°/с) ③ | <0.5(nom), 1(max) | |||
| Примечание: ① Модуль находится в горизонтальном неподвижном состоянии в течение 2 часов. ② После геомагнитной калибровки изделие необходимо перевести в режим AHRS при отсутствии магнитных помех в окружающей среде. ③ Поворотный стол непрерывно выполняет 10 оборотов, при этом накапливается ошибка угла курса. |
||||
| Гироскоп | Состояние | U4200-A | U4200-B | Единица |
| Диапазон измерений | ±300 | °/с | ||
| Разрешение | 16 | бит | ||
| Линейная ошибка① | 300°/с -40℃-110℃ | ±0.15(nom), ±0.3(max) | °/с | |
| 100°/с -40℃-110℃ | ±0.01(nom), ±0.04(max) | |||
| Погрешность по поперечной оси | ±0.15 | % | ||
| Полоса пропускания 3 дБ | 235(nom), 250(max) | Гц | ||
| Частота дискретизации | 1000 | Гц | ||
| Плотность шума | XY: 0.0004 Z: 0.0006 |
°/с/√Гц | ||
| Нестабильность нулевого смещения② | Аллан, 1σ | 0.3 | °/ч | |
| Стабильность нулевого смещения | 10 с, 1σ | 0.5 | °/ч | |
| Повторяемость нулевого смещения | 1σ | 0.8 | °/ч | |
| Угловое случайное блуждание③ | Аллан 1σ | XY: 0.015 Z: 0.025 |
°/√ч | |
| Нулевое смещение во всем температурном диапазоне | -40-85℃ | XY: 0.25 Z: 0.03 |
°/с | |
| Чувствительность акселерометра (все 3 оси) | При постоянном входном сигнале силы тяжести | 0.00075 | °/с/g | |
| Примечания: ①: Линейная ошибка представляет собой максимальное отклонение в заданном диапазоне от линии наилучшего соответствия, определенной по измеренным значениям. Линейная модель наилучшего соответствия строится методом наименьших квадратов. ②: Значение, полученное делением минимального значения дисперсии Аллана на 0,664. При измерении используются настройка ФНЧ 13 Гц и частота дискретизации 200 Гц; перед началом сбора данных требуется 15 минут стабилизации для обеспечения полной температурной устойчивости. ③: Угловое случайное блуждание представляет собой член белого шума, оцененный по отклонению Аллана при постоянной времени τ = 1 с. |
||||
| Акселерометр | Состояние | U4200-A | U4200-B | Единица |
| Диапазон измерений | 16 | g | ||
| Разрешение | 16 | бит | ||
| Нулевое смещение | 2 | mg | ||
| Линейная ошибка① | 300°/с -40℃-110℃ | ±3(nom), ±15(max) | mg | |
| 100°/с -40℃-110℃ | ±0.5(nom), ±1(max) | |||
| Погрешность по поперечной оси | ±0.15 | % | ||
| Полоса пропускания 3 дБ | 210(nom), 235(max) | Гц | ||
| Частота дискретизации | 1000 | Гц | ||
| Плотность шума | 0.0008 | m/s2√Гц | ||
| Нестабильность нулевого смещения② | Аллан, 1σ | 10 | ug | |
| Стабильность нулевого смещения | 10 с, 1σ | 30 | ug | |
| Повторяемость нулевого смещения | 1σ | 40 | ug | |
| Угловое случайное блуждание③ | Аллан 1σ | 0.03 | м/с/√ч | |
| Нулевое смещение во всем температурном диапазоне | -40-85℃ | 0.5(nom), 2(max) | mg | |
| Примечания: ①: Линейная ошибка представляет собой максимальное отклонение в заданном диапазоне от линии наилучшего соответствия, определенной по измеренным значениям. Линейная модель наилучшего соответствия строится методом наименьших квадратов. ②: Значение, полученное делением минимального значения дисперсии Аллана на 0,664. При измерении используются настройка ФНЧ 13 Гц и частота дискретизации 200 Гц; перед началом сбора данных требуется 15 минут стабилизации для обеспечения полной температурной устойчивости. ③: Угловое случайное блуждание представляет собой член белого шума, оцененный по отклонению Аллана при постоянной времени τ = 1 с. |
||||
| Магнитометр | Состояние | U4200-A | U4200-B | Единица |
| Диапазон | ±20 | Гаусс | ||
| Частота дискретизации | 200 | Гц | ||
| Линейность (аппроксимация прямой наилучшего соответствия, Fs=2G) | 0.1 | Fs% | ||
| Датчик температуры | Состояние | U4200-A | U4200-B | Единица |
| Диапазон | -40 ~ +85 | ℃ | ||
| Ошибка смещения | ±1 | K | ||
| Механика/Окружающая среда | U4200-A / U4200-B | Единица | ||
| Питание | 4.8 ~ 36 | V | ||
| Потребляемая мощность | 400 | mW | ||
| Рабочая температура | -125 | ℃ | ||
| Время запуска① | 2 | s | ||
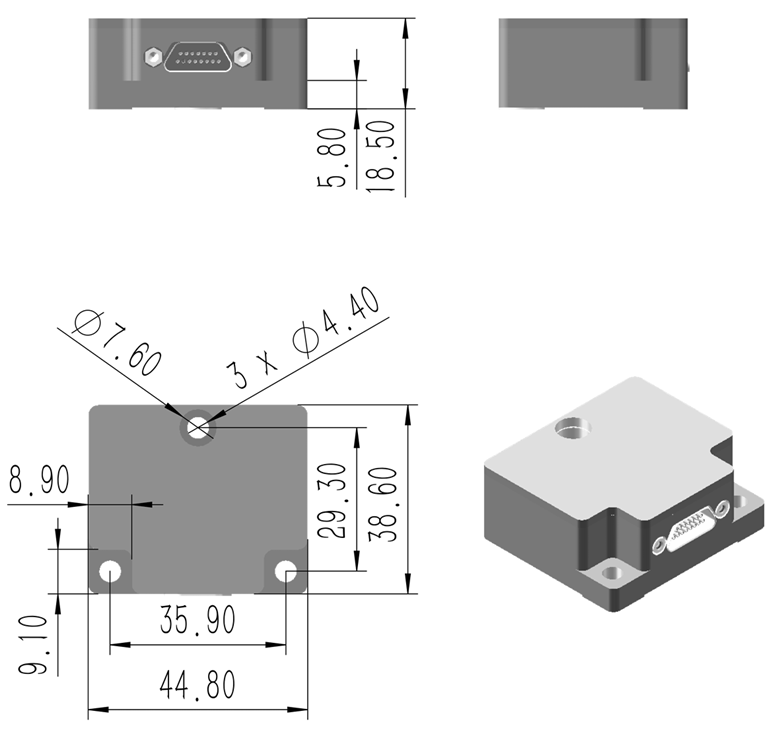
| Размер | 44.8*38.6*18.5 | mm | ||
| Вес | 55 | g | ||
| Материал корпуса и технология изготовления | Алюминиевый сплав, CNC | |||
| Крепежные винты | M3 | |||
| Вибростойкость | 1.0mm(10Гц-58Гц) &≤20g(58Гц-600Гц) | |||
| Удар (длительность <1 мс) | 2000 | g | ||
| Класс IP | IP68, водозащита | |||
| Испытание на падение | Свободное падение 3 раза с испытательной платформы высотой 75 см | |||
| Температурный шок | Повышение температуры от -40 до 85 ℃ в течение 1 часа, 5 циклов | |||
| Примечания: ① Время запуска означает интервал от включения системы до выдачи действительных данных. В течение этого периода модуль должен оставаться неподвижным |
||||
| Интерфейс | Параметры | Состояние | Мин | Норм. | Макс | Единица |
| RS232 | Скорость передачи① | 9600 | 115200 | 921600 | бит/с | |
| Стартовый бит | 1 | бит | ||||
| Длина данных | 8 | бит | ||||
| Стоп-бит | 1 | бит | ||||
| Контрольная сумма | Нет | бит | ||||
| Частота выходных данных② | 0 | 100 | 1000 | Гц | ||
| Входное сопротивление | RS-232 | 3 | 5 | 7 | kΩ | |
| Выходное сопротивление | 300 | 10M | Ω | |||
| CAN | Скорость передачи③ | 125 | 500 | 1000 | kбит/с | |
| Частота выходных данных④ | 5 | 100 | 200 | Гц | ||
| Входное сопротивление⑤ | с резистором 120 Ω | 120 | Ω | |||
| без резистора 120 Ω | 19 | 30 | 52 | kΩ | ||
| RS422 | Скорость передачи | 9600 | 115200 | 921600 | бит/с | |
| Стартовый бит | 1 | бит | ||||
| Длина данных | 8 | бит | ||||
| Стоп-бит | 1 | бит | ||||
| Контрольная сумма | Нет | бит | ||||
| Частота выходных данных | 0 | 100 | Гц | |||
| Входное сопротивление⑤ | с резистором 120 Ω | 120 | Ω | |||
| без резистора 120 Ω | 48 | kΩ | ||||
| Триггерный вывод | Логическое напряжение⑥ | Высокий | 2 | V | ||
| Низкий | 0.6 | V | ||||
| Задержка | От триггера до передачи данных | 800 | us | |||
| Примечания: ① Если требуется изменить настройки, обратитесь к инструкции и руководству по программированию. ② Датчик поддерживает выдачу данных с частотой 1, 5, 10, 50, 200, 250, 500 и 1000 Гц. ③ Если требуется изменить настройки, обратитесь к инструкции и руководству по программированию. ④ Датчик поддерживает выдачу данных с частотой 5, 10, 50, 100 и 200 Гц. ⑤ По умолчанию резистор 120 Ω не подключен ⑥ Сведения о временных параметрах и настройке триггера см. в разделе функции синхронизации и в инструкции по программированию. |
||||||
Производственный процесс
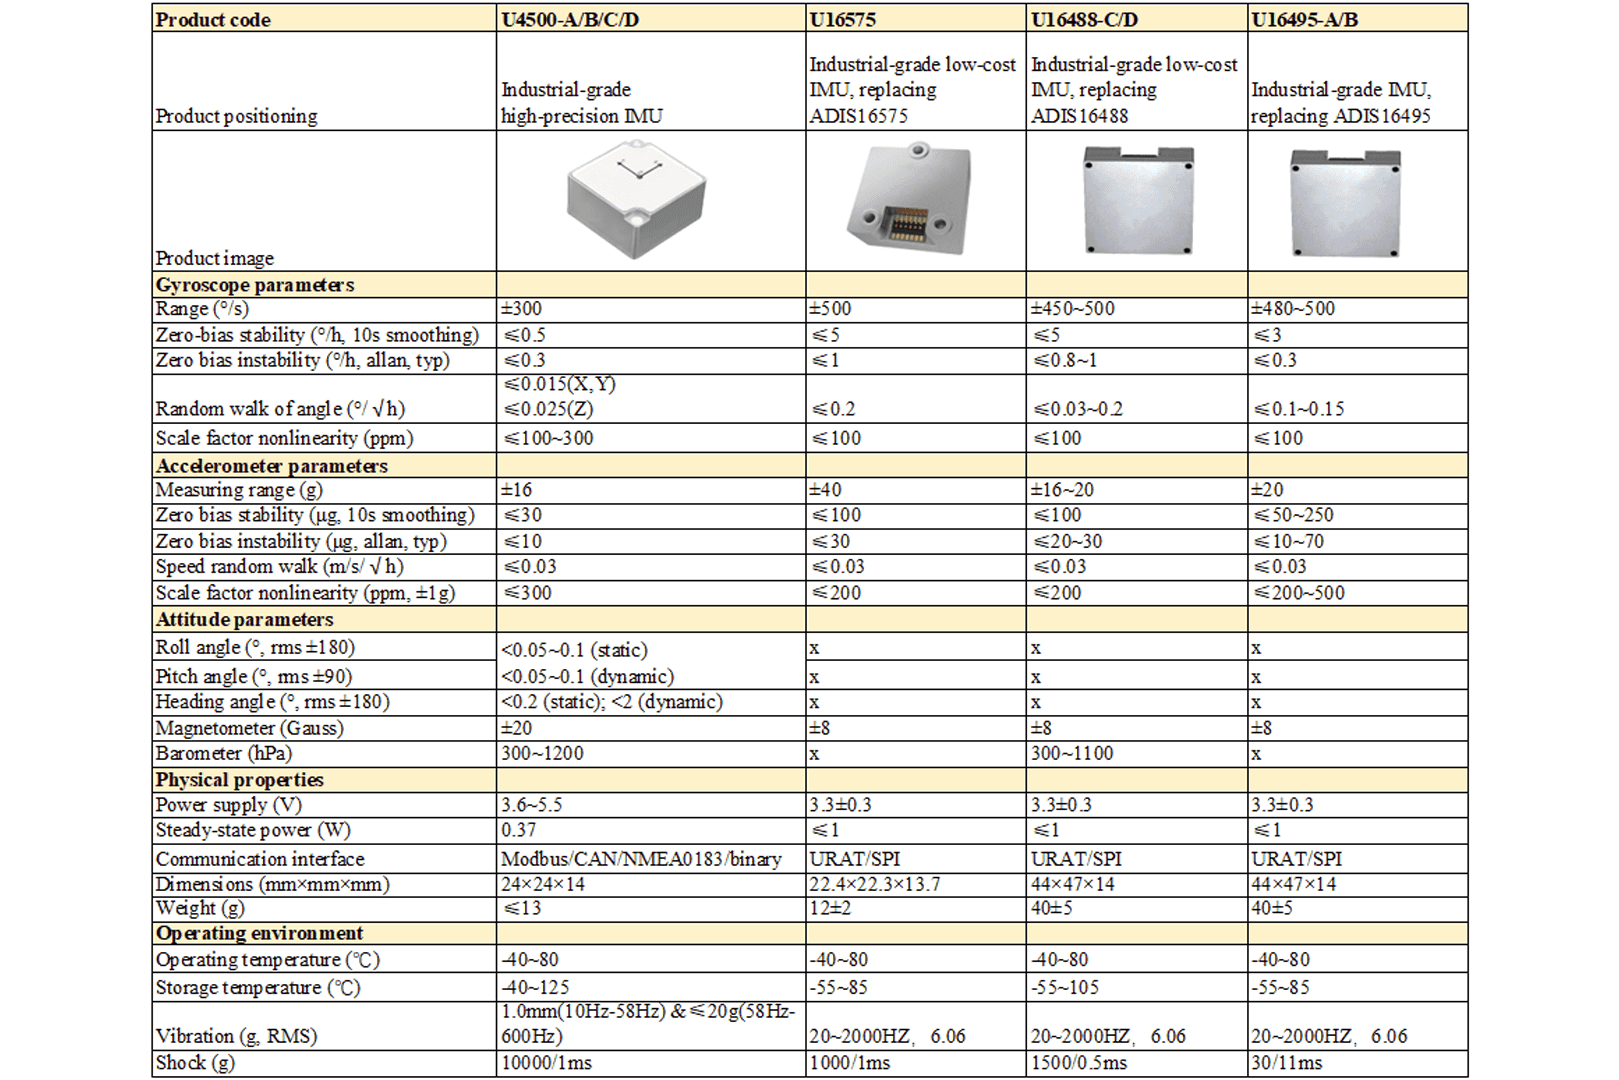
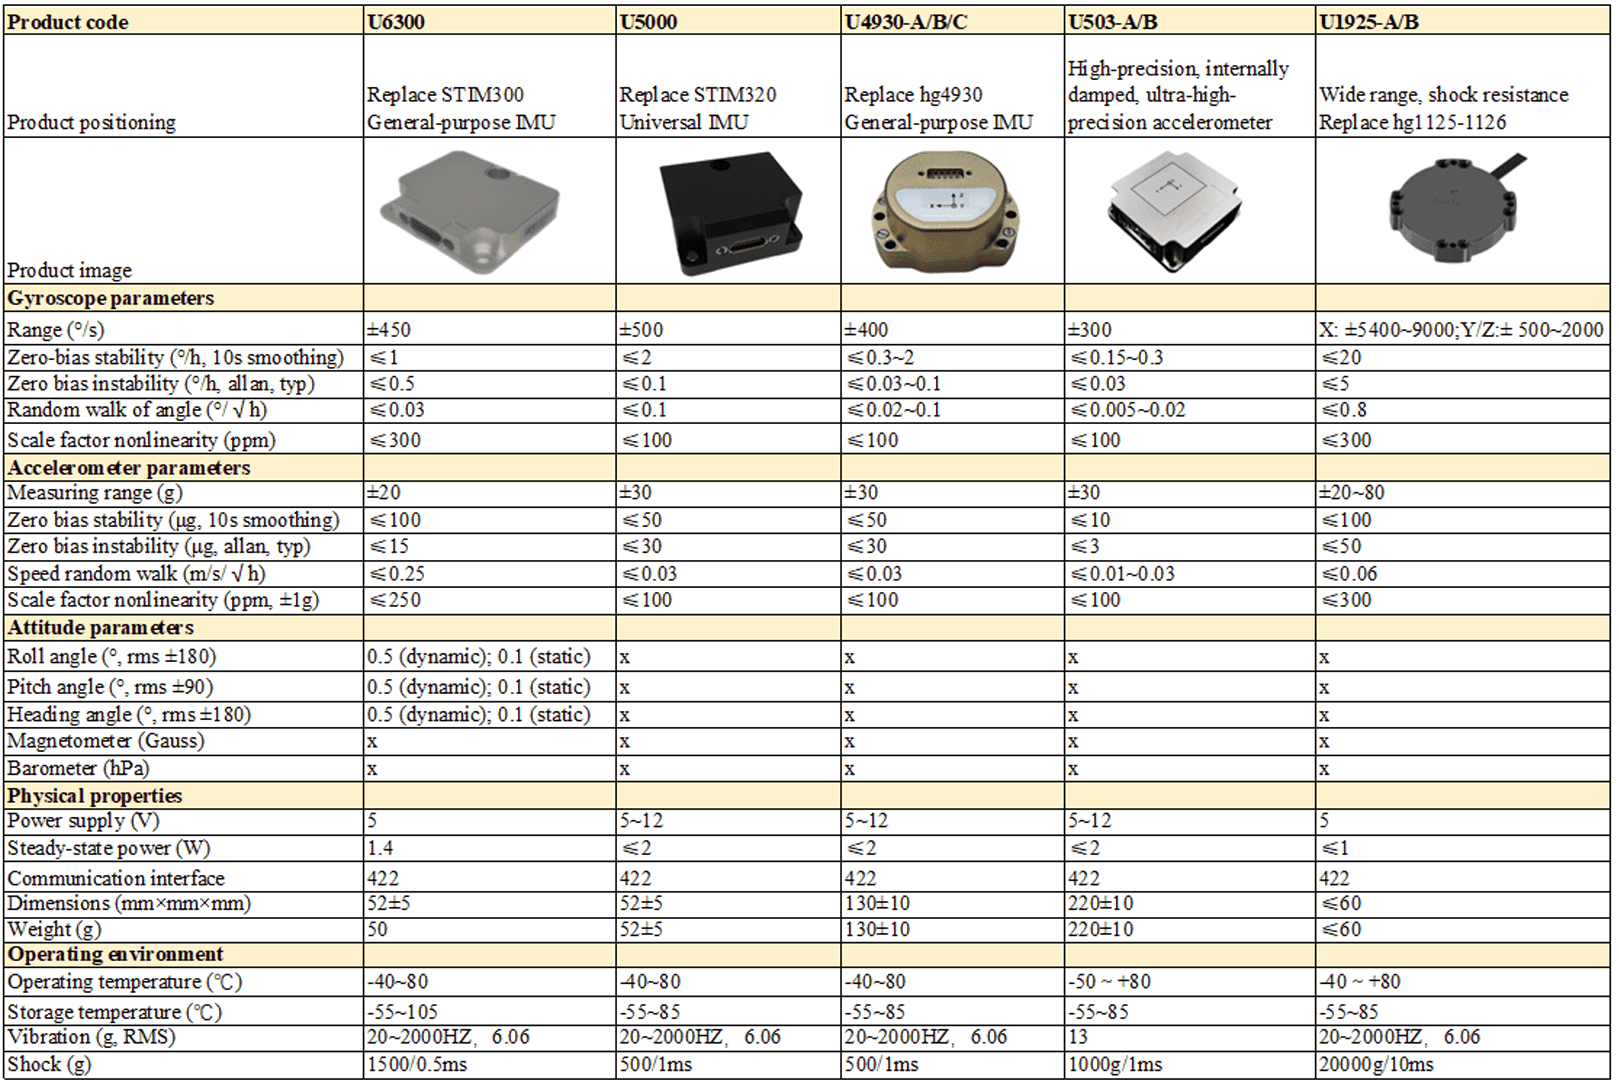
More similar products 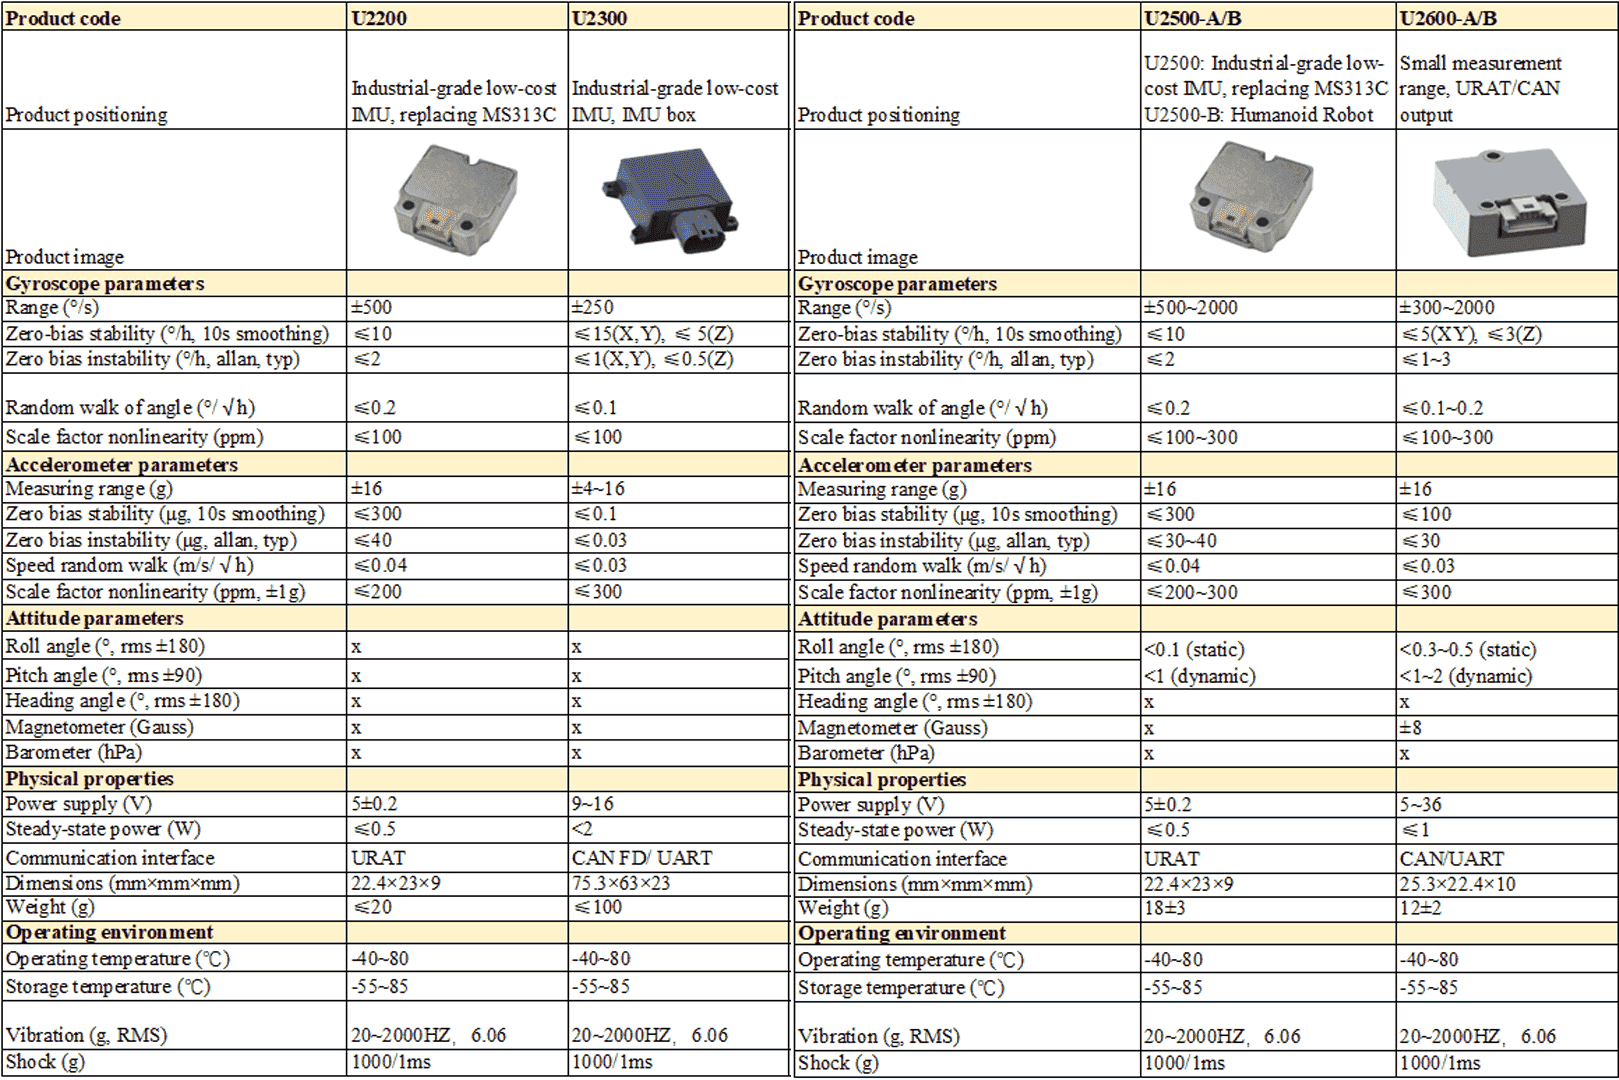
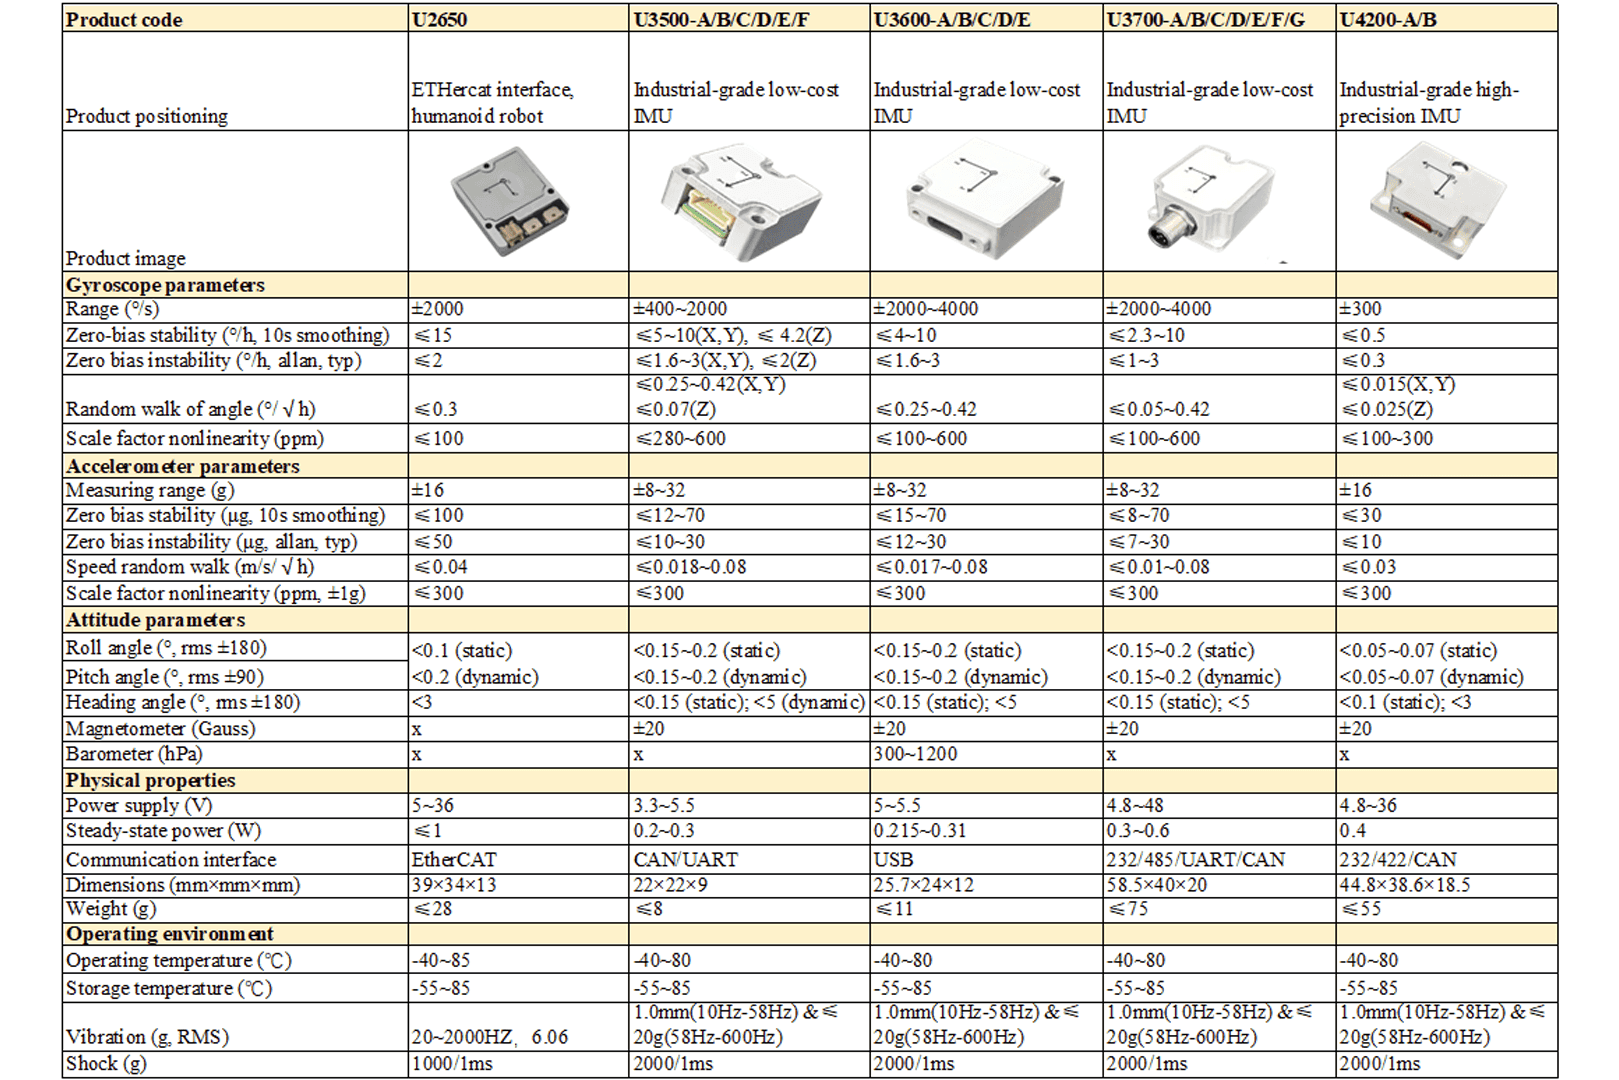
Размеры изделия
Сценарии применения
Аэрокосмическая отрасль
 Авиация
 Вооружение
Инерциальный измерительный блок приложение
Высокоточный шестиосевой MEMS IMU U4200 подходит для навигации и управления в таких сценариях, как управление полетом БПЛА, измерение ориентации транспортных средств и судов, интегрированная навигация, платформы стабилизации антенн и мобильное картографирование.
Аэрокосмическая отрасльАвиацияВооружениеЧасто задаваемые вопросы
Q1: 1. Для чего используется U4200?
U4200 представляет собой высокоточный MEMS IMU / VRU / AHRS-сенсор, предназначенный для опорной ориентации, управления траекторией, стабилизации платформ, подземных приборов, низкоскоростных беспилотных роботов, прецизионных приборов и строительной техники.
Q2: 2. Какие интерфейсы поддерживает U4200?
U4200 поддерживает интерфейсы связи RS232, RS422 и CAN, а также предлагает богатые возможности конфигурации для интеграции в различные системы.
Q3: 3. Какие протоколы связи доступны?
Датчик поддерживает несколько протоколов, включая бинарный протокол, CANopen и Modbus, а интерфейс CAN также поддерживает J1939.
ОСТАВИТЬ СООБЩЕНИЕ
Если вас заинтересовал этот продукт, оставьте свои контактные данные и требования. Мы подготовим точное коммерческое предложение.
СВЯЗАННЫЕ ПРОДУКТЫ

MEMS-гироскопический чип для компактного дизайна IMU Ins
Компактный IMU/VRU/AHRS-сенсор для динамической ориентации с UART и поддержкой оценки данных в реальном времени.
Инерциальный измерительный блок Mems, подходящий для работы в динамических условиях.
Шестиосевой MEMS IMU для транспорта, судов и БПЛА, рассчитанный на точные измерения при длительной эксплуатации.

Малошумящий инерциальный измерительный блок (ИМУ) с диапазоном 450°/с для беспилотных летательных аппаратов (MEMS IMU).
Высокоточный шестиосевой MEMS IMU для инерциальной навигации и стабилизации с гибкой конфигурацией аппаратуры и ПО.
MEMS-датчик IMU/Vru/AHRS с нестабильностью смещения гироскопа 0,3°/ч, смещением акселерометра 20 мкГс
Высокоточный MEMS IMU для точной навигации и управления с несколькими модификациями и устойчивой работой в жестких условиях.

Высокопроизводительный инерциальный измерительный блок (ИМБ) Инерциальная навигационная система Датчик ИМБ
MEMS IMU с трехосевыми гироскопами и акселерометрами для AGV, инженерной техники, БПЛА и персональной навигации.
Высокопроизводительный MEMS-IMU 3-осевой гироскоп и акселерометр промышленного класса
Промышленный IMU/VRU/AHRS-модуль с USB и встроенными алгоритмами оценки ориентации для задач инженерии и автоматизации.

Водонепроницаемый высокоточный инерциальный датчик MEMS IMU U3700 с поддержкой протоколов Canopen Modbus.
IMU/VRU/AHRS-сенсор для сложных условий с интерфейсами UART, RS-485 и CAN, поддерживающий высокодинамичные режимы.

Высокоточный цифровой датчик IMU с MEMS-модулем, 10-осевой тактический инерциальный модуль для навигации и автономных систем.
10-осевой MEMS инерциальный модуль с гироскопом, акселерометром, магнитометром и барометром для автономных платформ.

U16575 — это шестиосевой MEMS-инерциальный измерительный блок с цифровым выходом SPI/UART, совместимый с ADIS16575.
Шестиосевой MEMS IMU-модуль с цифровым интерфейсом и промышленной точностью для измерения угловой скорости и ускорения.

Высокоточный шестиосевой инерциальный измерительный модуль MEMS IMU U4930 (совместим с HG4930)
Шестиосевой MEMS IMU длительной стабильности для систем навигации и управления с возможностью гибкой конфигурации.

Высокоточный шестиосевой MEMS-модуль IMU U503
Шестиосевой MEMS IMU для высокодинамичной навигации и измерений на транспорте, судах и БПЛА.

U16488 Высокоточный цифровой инерциальный модуль с MEMS-датчиком и 10 осями для навигации и автономных систем
10-осевой тактический MEMS IMU-модуль для автономных систем и навигации с высокой точностью и устойчивостью к внешним условиям.
Высокоточный MEMS IMU-модуль U16495, 9-осевой (гироскоп/акселерометр/магнитометр), SPI, совместим с ADIS16495.
Высокоточный 9-осевой MEMS IMU для систем ориентации и навигации, где важны малая нестабильность и стабильность параметров.
Высокоточный тактический MEMS IMU/AHRS-датчик U4200 для БПЛА и роботонавигации
Тактический IMU с магнитометром и высокоточной компенсацией, рассчитанный на устойчивую работу при высокой динамике.

Тактический MEMS IMU-датчик U4500 AHRS INS для навигации БПЛА и морских роботов
Тактический MEMS IMU / AHRS / INS-комплекс для БПЛА, морской робототехники и навигационных задач с расширенной фильтрацией Калмана.
Замена автомобильного MEMS IMU MS313C для автономного вождения и определения положения в пространстве.
Компактный автомобильный IMU для интеллектуального вождения и измерения ориентации с совместимостью с MS313C.
Инерциальный измерительный модуль MEMS автомобильного класса с интерфейсами CAN FD и UART для системы определения положения.
Миниатюрный IMU BOX на основе трехосевых гироскопов и акселерометров с повышенной точностью за счет компенсации смещения и перекрестных ошибок.

MEMS-инерциальный измерительный блок (IMU) автомобильного класса, заменяющий MS313C для управления наведением и измерения ориентации.
Шестиосевой MEMS-блок с полной температурной компенсацией для задач навигации, управления и высокодинамической оценки ориентации.

Промышленный 9-осевой инерциальный измерительный модуль MEMS IMU с выходом UART CAN.
Экономичный 9-осевой MEMS IMU для транспортных средств, судов, роботов и БПЛА с выдачей ориентации в реальном времени.

Промышленный 9-осевой MEMS IMU-модуль с выходом EtherCAT для роботов AGV
9-осевой MEMS-модуль с алгоритмом ориентации для роботов, AGV и подводных платформ, выдающий угловую скорость, ускорение и данные ориентации.