Принципы, алгоритмы и реализация системы курсоориентации AHRS
11 июня 2025
Быстро получите информацию о продукте за одну минуту
Система определения курса и пространственной ориентации (AHRS) является ключевым навигационным устройством, которое с помощью многодатчикового слияния данных в реальном времени вычисляет трехмерную ориентацию носителя: тангаж, крен и курс. Ее ключевые технологии охватывают такие области, как микроэлектромеханические системы (MEMS), инерциальная навигация, обработка сигналов и нелинейная оптимизация. В этой статье технические аспекты AHRS рассматриваются в трех измерениях: математическая модель, реализация алгоритмов и компенсация ошибок.
Принцип работы и кинематические уравнения AHRS
Базовый принцип AHRS заключается в многосенсорном слиянии данных, которое за счет взаимного дополнения датчиков компенсирует ограничения каждого отдельного канала.
1. Состав датчиков
a. Гироскоп измеряет угловую скорость по эффекту Кориолиса и после интегрирования дает изменение ориентации, однако подвержен дрейфу нулевого смещения, накапливающему ошибку со временем.
b. Акселерометр измеряет удельную силу, то есть сумму гравитационного и линейного ускорений, и может использоваться для калибровки ориентации по крену и тангажу в статическом режиме или при равномерном движении.
c. Магнитометр измеряет направление геомагнитного поля, предоставляет абсолютную информацию о курсе, но чувствителен к жестко- и мягкомагнитным помехам.
d. Дополнительный GPS-приемник может использоваться для коррекции ошибок положения и скорости.
2. Кинематические уравнения
Дифференциальное уравнение угловой скорости носителя и обновления ориентации имеет следующий вид:
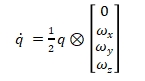
Здесь  обозначает умножение кватернионов, а
 представляет угловую скорость, измеренную гироскопом, в рад/с.
Ключевая архитектура и алгоритмы AHRS
Основная сложность AHRS состоит в том, как объединять данные гироскопов с превосходной динамикой, но накоплением дрейфа, акселерометров с высокой статической точностью, но чувствительностью к движению, и магнитометров, дающих абсолютный курс, но подверженных внешним помехам. Наиболее распространены следующие алгоритмы:
1. Фильтр Калмана
На основе модели пространства состояний ориентация оценивается итеративно через два этапа: прогнозирование по интегрированию гироскопа и обновление по наблюдениям акселерометра и магнитометра.
Вектор состояния включает угол ошибки ориентации  и смещение гироскопа
 .
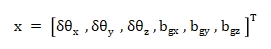
В качестве наблюдений используются невязка вектора силы тяжести, измеренного акселерометром, и геомагнитного поля, измеренного магнитометром, после чего строится следующее уравнение наблюдения:
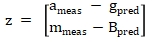
При настройке ковариаций шумовая ковариация акселерометра  обычно задается как
 , а шумовая ковариация магнитометра
 задается как
 .
2. Алгоритм комплементарного фильтра
Этот подход выполняет взвешенное объединение высокочастотных данных гироскопа и низкочастотных данных акселерометра и магнитометра. Его преимущества состоят в малой вычислительной нагрузке и пригодности для встраиваемых систем, тогда как недостатки связаны с зависимостью настройки параметров от опыта инженера и ограниченной динамической производительностью.
Высокочастотная составляющая формируется интегрированием гироскопа, а низкочастотная калибровка выполняется по акселерометру и магнитометру:
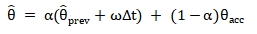
Постоянная времени 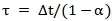 обычно выбирается равной
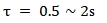 .
3. Алгоритмы оптимизации на основе градиентного спуска
Существует два основных алгоритма этого класса. Алгоритм Mahony базируется на нелинейной комплементарной фильтрации кватернионов и корректирует смещение гироскопа через PI-регулятор. Алгоритм Madgwick напрямую оптимизирует кватернион, минимизируя функцию ошибки между измерениями датчиков и расчетным предсказанием, благодаря чему обеспечивает высокую вычислительную эффективность и хорошо подходит для низкопотребляющих систем.
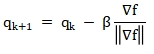
Здесь  является коэффициентом скорости сходимости, типичное значение которого лежит в диапазоне 0,1–0,5.
Проблемы инженерной реализации AHRS и способы их решения
1. Ошибки датчиков и калибровка
Смещение нуля гироскопа необходимо оценивать и компенсировать онлайн, например через инициализацию в статическом состоянии. Ускорение движения может нарушать измерение направления силы тяжести, поэтому динамические помехи акселерометра следует выявлять с помощью высокочастотной фильтрации или определения режима движения. Влияние температуры на гироскопы и акселерометры компенсируется построением температурной модели. Воздействие на магнитометр устраняется процедурами жестко- и мягкомагнитной калибровки, например эллиптической аппроксимацией или алгоритмами калибровочного поля.
2. Адаптация к динамической среде
Высокочастотная вибрация увеличивает шум акселерометра, поэтому может потребоваться механическая развязка или цифровая фильтрация. При быстрых маневрах, например резком крене беспилотника, акселерометр временно теряет достоверность, и на короткий интервал система должна опираться преимущественно на гироскоп.
3. Работа в реальном времени и вычислительные ресурсы
Для высокодинамичных задач алгоритмы должны завершать итерацию за миллисекунды, например цикл управления дроном обычно требует задержки менее 10 мс. На встроенных платформах, таких как STM32, это означает необходимость оптимизации операций с плавающей точкой или перехода к фиксированной арифметике.
4. Синхронизация датчиков и задержки
Сбор данных датчиков требует строгой временной синхронизации, иначе ошибка слияния начинает быстро нарастать. Также необходимо компенсировать задержки интерфейсов передачи, таких как SPI или I2C.
5. Начальное выравнивание и робастность
Система должна быстро сходиться при запуске, например путем инициализации по акселерометру и магнитометру в неподвижном состоянии. Одновременно необходимо закладывать устойчивость к выбросам, например к кратковременным магнитным возмущениям.
Будущие направления развития
a. Слияние с поддержкой глубокого обучения: нейронные сети будут использоваться для моделирования сложных ошибок и нелинейных характеристик.
b. Усиленное многосенсорное слияние: совместное использование зрения, VIO, GNSS и барометров повысит надежность работы в сложной среде.
c. Прогресс MEMS-технологий: более точные и малошумящие гироскопы будут снижать нагрузку на алгоритмическую часть.
d. Оптимизация для edge computing: дальнейшее облегчение алгоритмов под встроенные AI-чипы, например ARM Cortex-M7.
Заключение
Технологическая эволюция AHRS по сути является глубоким переплетением математики, физики и инженерной практики. От решения дифференциальных уравнений кватернионов в реальном времени до подавления шума MEMS-датчиков каждый технический элемент напрямую влияет на конечные характеристики системы. По мере роста вычислительных возможностей периферийных устройств и практической доступности высокоточных датчиков следующее поколение AHRS сможет обеспечивать еще более высокую точность восприятия углового движения и более сильную автономную помехоустойчивость, открывая новые возможности для беспилотных и интеллектуальных систем.