






Глубокий инженерный разбор четырёх ключевых параметров инерциальных датчиков
8 июня 2026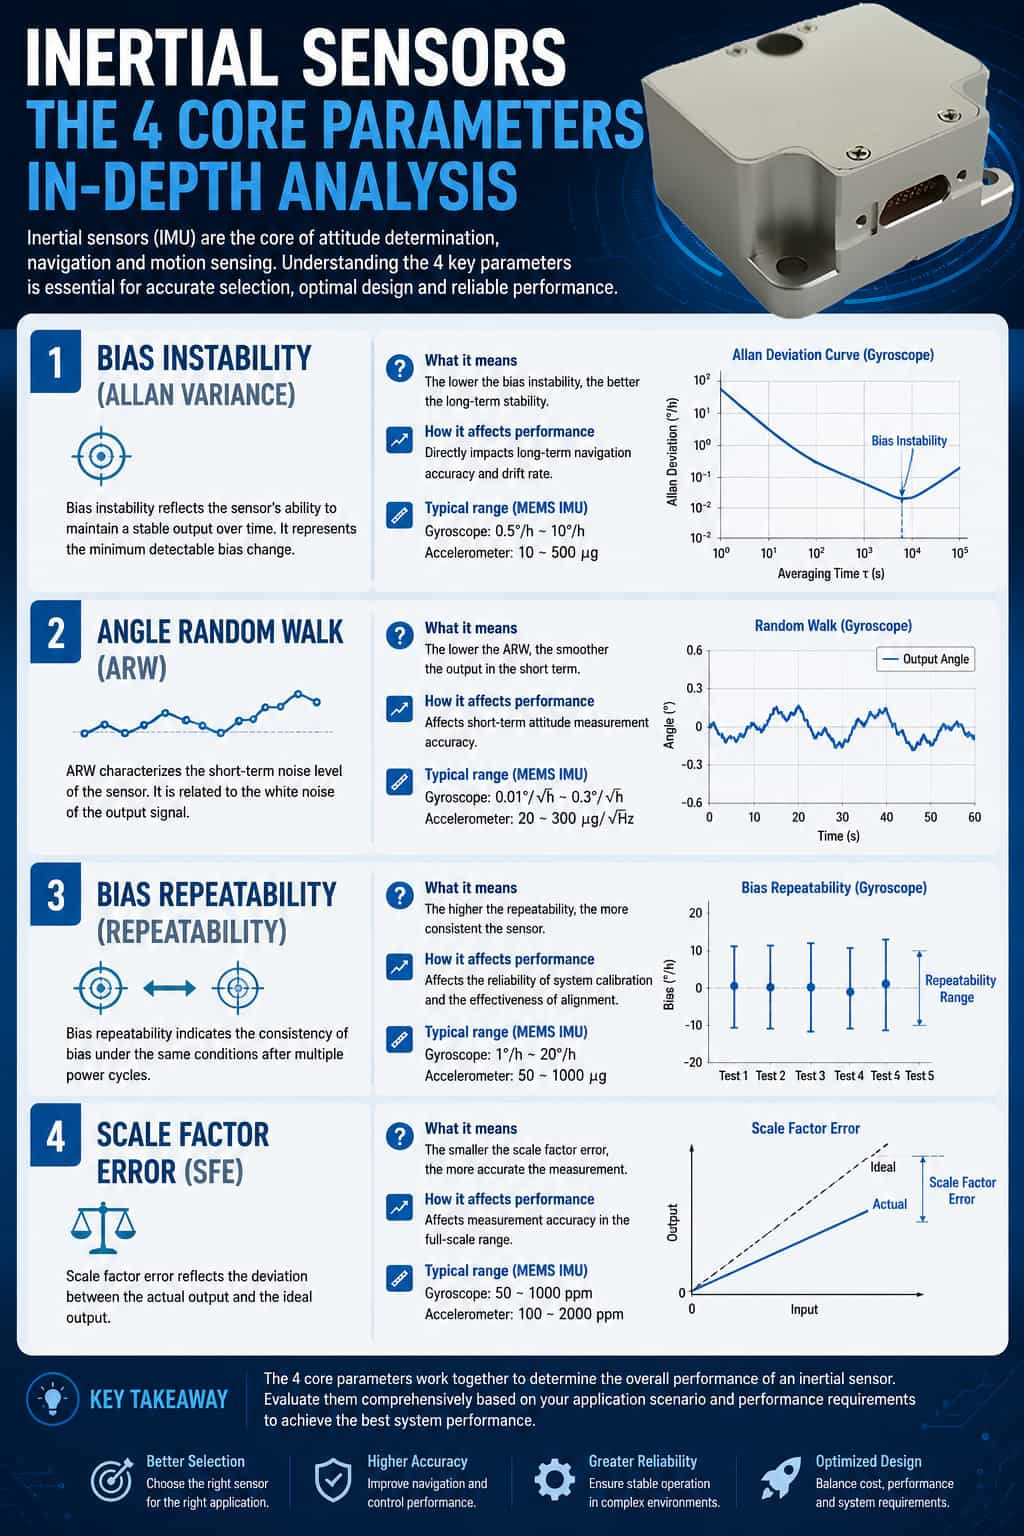
В области инерциальной навигации, управления движением и высокоточного измерения ориентации характеристики инерциальных датчиков, то есть гироскопов и акселерометров, напрямую задают верхний предел точности всей системы. Для инженеров понимание практического смысла ключевых параметров из datasheet и их влияния на реальные прикладные задачи имеет решающее значение при выборе компонентов и проектировании системы. В этой статье с инженерной, прикладной точки зрения подробно разбираются четыре базовых параметра: стабильность смещения, случайное блуждание, повторяемость смещения и нелинейность масштабного коэффициента.
I. Стабильность смещения
1. Определение и физический смысл
Стабильность смещения показывает, насколько выходной сигнал датчика флуктуирует вокруг своего среднего значения в статических условиях; обычно она характеризуется минимальной точкой, либо плоским участком, на кривой вариации Аллана. Для гироскопов единицей измерения обычно служит °/ч, для акселерометров - mg или μg.
Она отражает устойчивость выходного сигнала датчика при длительной статической работе. Если волоконно-оптический гироскоп имеет стабильность смещения 0,01°/ч, это означает, что флуктуация его среднего выходного сигнала за один час составляет примерно 0,01 градуса; для инерциальных навигационных систем навигационного класса это является критически важной характеристикой.
2. Инженерный метод испытаний
Датчик устанавливают на высокоточный поворотный стол, обеспечивая его абсолютную неподвижность и стабильность температуры окружающей среды, например в термокамере при 25 ± 0,1°C. Затем в течение нескольких часов, как правило не менее 4-24 часов, непрерывно собирают статические данные. После этого рассчитывают вариацию Аллана и извлекают стандартное отклонение при временах сглаживания τ, например 1 с, 10 с и 100 с; оптимальное значение стабильности смещения соответствует переходной точке между участком кривой с наклоном -0,5 и плоским участком.
3. Влияние на систему
Стабильность смещения напрямую влияет на долговременную навигационную точность и определяет скорость накопления угловой ошибки при инерциальном интегрировании; например, дрейф 1°/ч приводит примерно к 1° ошибки курса за один час. Кроме того, высокоточное североопределение требует крайне низкой стабильности смещения, не хуже 0,01°/ч, чтобы эффективно выделять северную составляющую из угловой скорости вращения Земли, равной 15°/ч.
4. Типичные инженерные заблуждения и замечания
Не все значения указываются при одинаковом времени сглаживания; разные производители могут приводить стабильность по 10-секундному или 100-секундному сглаживанию, поэтому при сравнении это время должно быть унифицировано. Температурные эффекты намного превосходят статические флуктуации; изменение смещения по всему рабочему температурному диапазону может быть на один-два порядка больше статической стабильности. Поэтому в реальных проектах нужно ориентироваться на эквивалентную стабильность после полной температурной компенсации.
II. Случайное блуждание
1. Определение и физический смысл
Случайное блуждание представляет собой случайную ошибку, возникающую в результате интегрирования белого шума. Для гироскопов этот показатель называется угловым случайным блужданием, ARW, и измеряется в °/√ч; для акселерометров он называется скоростным случайным блужданием, VRW, и измеряется в м/с/√ч или (м/с)/√ч.
Этот параметр характеризует энергетическую интенсивность высокочастотного белого шума в выходном сигнале датчика. Для гироскопа с ARW 0,01°/√ч стандартное отклонение угловой ошибки, вносимой белым шумом при интегрировании в течение одного часа, составит 0,01° × √1 = 0,01°; однако при интегрировании в течение 0,01 часа, то есть 36 секунд, ошибка составит 0,01 × √0,01 = 0,001°. Иначе говоря, ошибка пропорциональна квадратному корню из времени.
2. Инженерные методы испытаний
Этот параметр также получают с помощью анализа вариации Аллана. При малых значениях τ, обычно менее 10 с, коэффициент случайного блуждания можно определить по участку кривой вариации Аллана с наклоном -0,5. В качестве альтернативы его можно вычислить интегрированием спектральной плотности мощности, PSD, в пределах соответствующей полосы пропускания.
3. Влияние на систему
Случайное блуждание в основном влияет на кратковременную динамическую точность; оно накладывает шум и ухудшает отношение сигнал/шум при вибрации или высокоскоростном вращении. Избыточное случайное блуждание может возбуждать контур управления и вызывать дрожание, а в интегрированных навигационных системах оно влияет на скорость сходимости и установившуюся дисперсию фильтра Калмана.
4. Типичные инженерные заблуждения и замечания
Случайное блуждание и стабильность смещения независимы, но связаны между собой; первое определяет кратковременный шум, второе - долговременный дрейф. Оптимизировать нужно оба параметра одновременно, поскольку фокус только на одном может привести к чрезмерному долговременному дрейфу.
III. Повторяемость смещения
1. Определение и физический смысл
Повторяемость смещения показывает согласованность нулевого выходного сигнала датчика между разными запусками. Единицы измерения здесь такие же, как у стабильности смещения, то есть °/ч или mg.
Этот параметр отражает предсказуемость датчика как между партиями, так и после каждого включения питания. Датчики с плохой повторяемостью требуют перекалибровки смещения при каждом запуске; иначе возникает постоянная ошибка, то есть офсет.
2. Инженерные методы испытаний
При одинаковых условиях окружающей среды проводят многократные испытания одного и того же датчика с включением питания, обычно не менее 10 раз, и каждый раз записывают установившееся значение смещения. Затем вычисляют стандартное отклонение, 1σ, либо размах, то есть разность между максимальным и минимальным значениями смещения.
3. Влияние на систему
Повторяемость смещения определяет, требуется ли датчику перекалибровка при каждом запуске. Если повторяемость лучше допустимой ошибки системы, можно напрямую использовать заводские калибровочные значения; в противном случае необходимо реализовывать процедуру самокалибровки. Кроме того, в многоканальных резервированных конфигурациях повторяемость напрямую влияет на согласованность между датчиками и тем самым определяет сложность логики голосования.
4. Типичные инженерные заблуждения и замечания
Крайне важно различать повторяемость и стабильность: стабильность характеризует флуктуации во время работы, тогда как повторяемость отражает смещение между разными рабочими циклами. Даже при очень высокой стабильности, например 0,01°/ч, плохая повторяемость делает датчик непригодным для прямого использования в высокоточной навигации. По сравнению с MEMS-датчиками кварцевые акселерометры могут обеспечивать повторяемость смещения лучше 50 μg, что делает их особенно подходящими для высокоуровневых приложений, требующих длительной работы без перекалибровки.
IV. Нелинейность масштабного коэффициента
1. Определение и физический смысл
Нелинейность масштабного коэффициента показывает, насколько пропорциональная зависимость между изменением выходного сигнала датчика и входным воздействием отклоняется от идеальной прямой линии; обычно она выражается в процентах от полного диапазона, % FS, или в ppm. Например, диапазон ±500°/с при нелинейности 50 ppm означает максимальную ошибку нелинейности 500 × 50 × 10⁻⁶ = 0,025°/с. Этот параметр определяет достоверность измерения датчика в широком динамическом диапазоне, например при высоких скоростях вращения или больших ускорениях.
2. Инженерные методы испытаний
Датчик устанавливают на скоростной стол, для гироскопов, либо на центрифугу, для акселерометров. Затем подают ряд различных входных воздействий, например 0, ±50, ±100, ±200, ±500°/с, и записывают выходные сигналы. После этого методом наименьших квадратов аппроксимируют данные прямой линией, вычисляют максимальное отклонение измеренных точек от этой линии и делят его на полный диапазон, получая значение нелинейности.
3. Влияние на систему
Нелинейность масштабного коэффициента может стать главным источником ошибки в высокодинамичных сценариях, например в ракетной технике или на высокоманевренных летательных аппаратах; даже после многоточечной калибровки нелинейность все равно оставляет остаточную ошибку интерполяции. Кроме того, нелинейность акселерометра влияет на точность интегрирования скорости, особенно при длительных маневренных режимах работы.
4. Типичные инженерные ошибки и замечания
При оценке нелинейности масштабного коэффициента нужно учитывать, что абсолютное значение ошибки напрямую связано с измерительным диапазоном; нельзя судить о характеристиках только по значению в ppm. Например, 100 ppm дают ошибку 0,01°/с при диапазоне 100°/с, но увеличение диапазона в десять раз увеличит и ошибку в десять раз. Кроме того, для платформ с вращательной симметрией критична асимметрия между положительным и отрицательным направлениями. Температура также заметно влияет на нелинейность; изменения по всему рабочему температурному диапазону часто превышают значения, измеренные при комнатной температуре, поэтому требуется температурная компенсация.
Сводка
При выборе компонентов для инженерных задач не следует изолированно гнаться за наилучшим значением одного параметра. Вместо этого нужно комплексно сопоставлять четыре ключевых показателя с учетом распределения системной ошибки, рабочей среды, циклов калибровки и ограничений по стоимости. Одновременно необходимо требовать от поставщика предоставления кривых вариации Аллана и графиков характеристик во всем температурном диапазоне, а не только типовых значений. Только при глубоком понимании физической природы этих параметров и механизмов распространения ошибок можно проектировать действительно надежные и высокоэффективные инерциальные системы.