






Практическое влияние смещения, температурного дрейфа и шума инерциальных датчиков на реальные проекты
9 июня 2026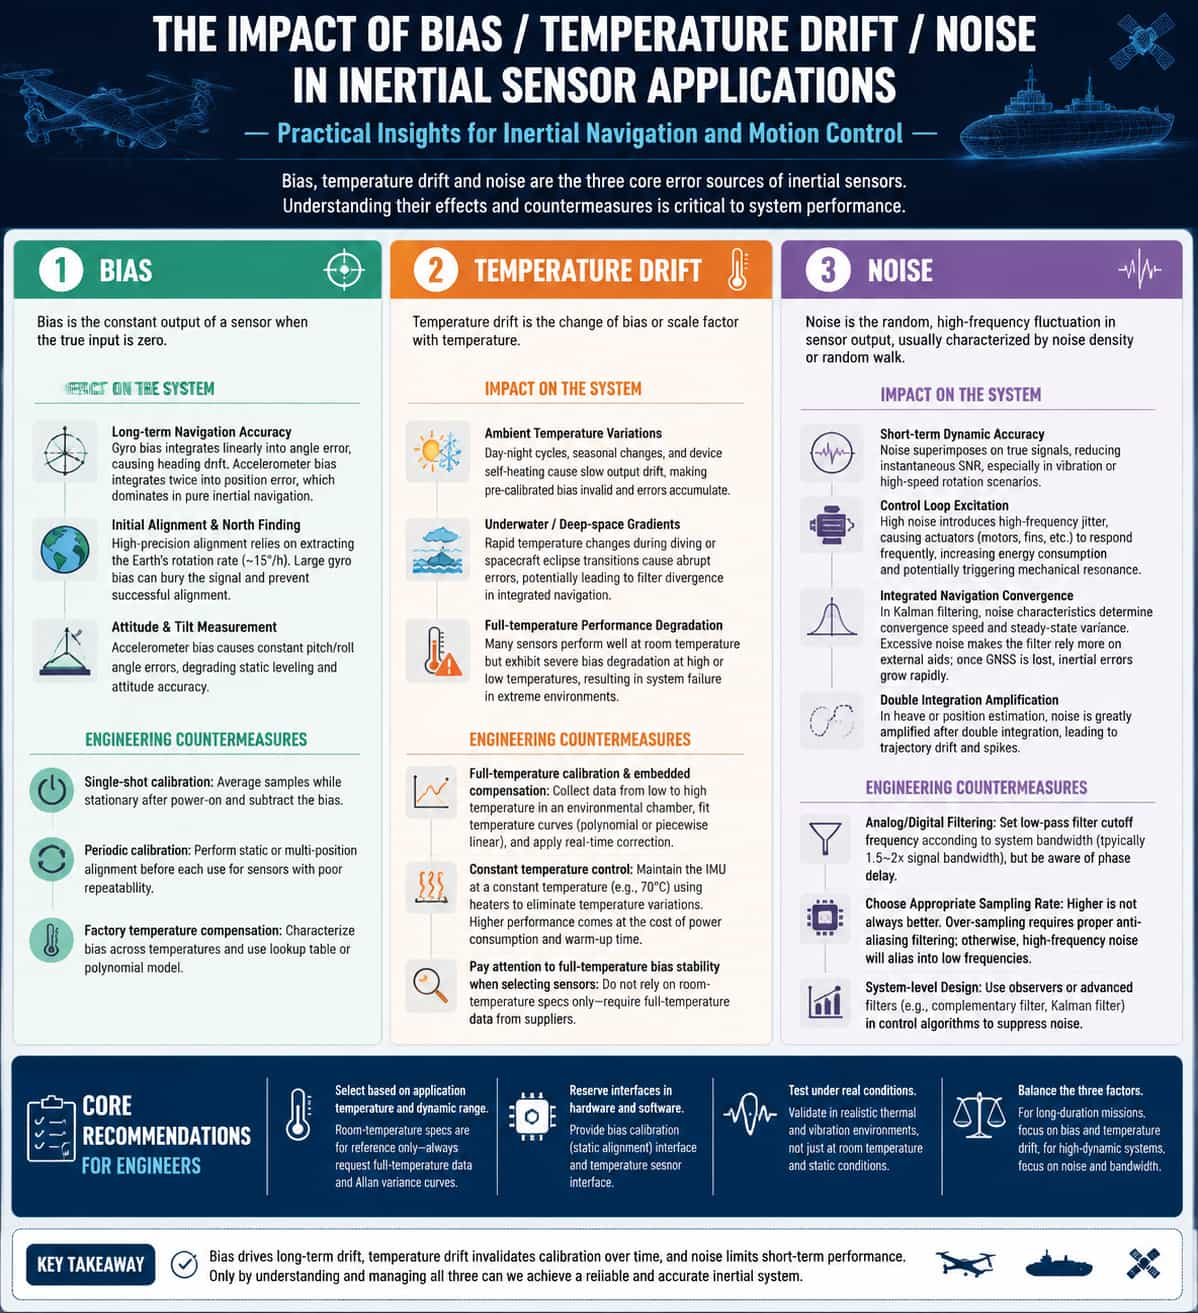 В проектах инерциальной навигации и управления движением смещение датчика, температурный дрейф и шум являются тремя основными источниками ошибок, определяющими характеристики системы. Ниже с инженерной точки зрения разобраны их проявления, влияние на систему и стратегии подавления.
1. Смещение
Смещение - это постоянный статический выходной сигнал датчика при нулевом входном воздействии. В инженерных приложениях смещение напрямую влияет на долговременную точность интегрирования и возможности выравнивания:
· Долговременная навигационная точность: смещение гироскопа линейно накапливается в угловую ошибку при интегрировании; чем выше смещение, тем быстрее дрейфует курс. Смещение акселерометра преобразуется в ошибку положения через двойное интегрирование и становится одним из основных источников ошибок, особенно в чистой инерциальной навигации без внешней коррекции.
· Начальное выравнивание и североопределение: для высокоточного североопределения необходимо выделять северную составляющую угловой скорости вращения Земли, примерно 15°/ч; если смещение гироскопа слишком велико, полезный сигнал будет подавлен, и эффективное выравнивание станет невозможным.
· Измерение ориентации и наклона: смещение акселерометра напрямую вызывает постоянные офсеты по углам тангажа и крена, что влияет на точность статического определения горизонта.
Инженерные меры:
· Одноразовая калибровка и компенсация: после включения питания выполняется статическая выборка и усреднение, после чего из сигнала вычитается постоянное значение офсета.
· Периодическая калибровка: для датчиков с плохой повторяемостью перед каждым использованием выполняется выравнивание на неподвижном основании либо индексное выравнивание.
· Заводская температурная компенсация: значения смещения записываются при разных температурах, после чего строятся lookup-таблицы или полиномиальные модели.
2. Температурный дрейф
Температурный дрейф - это изменение смещения либо масштабного коэффициента датчика, вызванное изменениями температуры. В условиях широкого температурного диапазона ошибки, вызванные температурным дрейфом, часто на один-два порядка больше смещения, измеренного при комнатной температуре:
· Колебания температуры окружающей среды: суточные изменения температуры, сезонные колебания и самонагрев оборудования вызывают медленный дрейф выходного сигнала датчика, делают заранее откалиброванные значения смещения недействительными и со временем приводят к накоплению интегральной ошибки.
· Температурные градиенты под водой и в глубоком космосе: резкие изменения температуры, например при погружении аппарата или входе и выходе космического аппарата из теневой зоны, могут вызывать скачкообразные ошибки из-за температурного дрейфа, что потенциально приводит к расходимости фильтров интегрированной навигации. · Деградация характеристик по температурному диапазону: многие датчики демонстрируют отличные показатели при комнатной температуре, но их характеристики по нулевому смещению заметно ухудшаются при высоких или низких температурах, что в экстремальной среде может привести к полному отказу системы.
Инженерные контрмеры:
· Полная температурная калибровка и встроенная компенсация: выходной сигнал датчика в реальном времени собирается в термокамере по всему рабочему диапазону температур; затем аппроксимируется температурная кривая, полиномиальная или кусочно-линейная, а чип либо навигационный компьютер в реальном времени вносит поправки по текущей температуре.
· Поддержание постоянной температуры: в высокоуровневых приложениях, например в стратегических инерциальных навигационных системах, нагреватели удерживают IMU при постоянной температуре, например 70°C, чтобы устранить температурные колебания, хотя это увеличивает энергопотребление и время запуска.
· Приоритет полной температурной стабильности нулевого смещения при выборе: многие поставщики приводят только характеристики при комнатной температуре, что может вводить проект в заблуждение, поэтому необходимо требовать данные по всему температурному диапазону.
3. Шум
Шум - это случайные высокочастотные флуктуации выходного сигнала датчика, обычно характеризуемые коэффициентами случайного блуждания либо плотностью шума. Его влияние в первую очередь проявляется в кратковременной динамике и устойчивости системы:
· Кратковременная динамическая точность: шум, наложенный на полезный сигнал, снижает мгновенное отношение сигнал/шум, и этот эффект особенно заметен при вибрации или высокоскоростном вращении.
· Возбуждение контура управления: высокий уровень шума вносит высокочастотное дрожание, заставляя исполнительные механизмы, например двигатели или рулевые поверхности, реагировать слишком часто; это повышает энергопотребление и может провоцировать механический резонанс.
· Сходимость интегрированной навигации: в фильтре Калмана характеристики шума определяют скорость сходимости и установившуюся дисперсию оценок состояния; чрезмерный шум заставляет фильтр сильнее опираться на внешние вспомогательные данные, а значит при потере GNSS ошибки чистой инерциальной навигации быстро нарастают.
· Эффект усиления при двойном интегрировании: при измерении вертикальных колебаний либо при dead reckoning шум резко усиливается после двойного интегрирования, вызывая дрейф траектории или выбросы сигнала.
Инженерные контрмеры:
· Аналоговая и цифровая фильтрация: частоты среза НЧ-фильтров задаются исходя из полосы системы, обычно в 1,5-2 раза выше полосы полезного сигнала, хотя это вносит фазовую задержку.
· Выбор подходящей частоты дискретизации: более высокая частота не всегда лучше; передискретизация требует anti-aliasing-фильтрации, чтобы высокочастотный шум не алиасировался в низкочастотную область. · Системный уровень проектирования: в алгоритмах управления применяются наблюдатели или фильтры более высокого порядка, например комплементарная фильтрация либо фильтр Калмана, чтобы подавить влияние шума.
4. Ключевые рекомендации для проектных инженеров
· Подбирайте параметры исходя из температурного и динамического диапазона приложения; рассматривайте характеристики при комнатной температуре только как справочные и обязательно запрашивайте данные по полному температурному диапазону и кривые вариации Аллана.
· Закладывайте в аппаратную и программную архитектуру интерфейсы для компенсации смещения, статической калибровки, и датчики температуры.
· Проводите тестирование и верификацию в реальных температурных и вибрационных условиях, а не полагайтесь только на статические испытания при комнатной температуре.
· Балансируйте между смещением, температурным дрейфом и шумом: для задач большой продолжительности приоритетнее смещение и температурный дрейф, а для высокодинамичных задач важнее шум и полоса пропускания.