



Руководство по цифровой обработке сигнала акселерометра
03 июня 20251. Принцип работы и типы датчиков ускорения
Датчик ускорения - это распространенный тип сенсора, способный измерять ускорение и угол наклона объектов. Он широко применяется в промышленности, здравоохранении, спорте и других областях. Обычно датчик ускорения состоит из чувствительного элемента, схемы обработки сигнала и интерфейсной схемы. Он воспринимает ускорение объекта или изменение состояния движения и преобразует эти данные в электрический сигнал для дальнейшего вывода.
Сегодня на рынке в основном представлены два типа датчиков ускорения: аналоговые и цифровые.
Цифровые датчики ускорения удобны для интеграции с цифровыми системами. Однако когда необходимо получить более высокую точность, меньший шум, согласовать различные требования по динамическому отклику и одновременно контролировать себестоимость, часто предпочтение отдается аналоговым акселерометрам с аналоговым выходом.
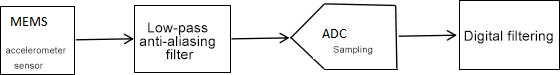
На рисунке 1 показан процесс обработки сигнала типичного аналогового акселерометра. Как правило, для повышения интеграции и снижения стоимости функции АЦП и цифровой фильтрации интегрируются внутрь MCU или DSP.
2. Проектирование антиалиасингового ФНЧ перед АЦП
Добавление антиалиасингового фильтра нижних частот на входе АЦП является критически важным элементом системы дискретизации. Согласно теореме Найквиста, частота дискретизации fs должна быть как минимум вдвое выше максимальной частоты сигнала fmax, то есть fs ≥ 2fmax, чтобы без искажений восстановить исходный сигнал. Если на входе присутствуют компоненты с частотами выше fs/2, эти высокочастотные составляющие будут "сворачиваться" в низкочастотную область и образовывать ложные сигналы алиасинга.
Алиасинг необратимо загрязняет полезный сигнал и не может быть устранен последующей обработкой. В реальных сигналах могут присутствовать шумы и бесполезные высокочастотные компоненты, такие как электромагнитные помехи и гармоники, превышающие fs/2. Даже если полоса самого сигнала ограничена, процесс дискретизации АЦП приводит к дополнительному квантовому шуму. Антиалиасинговый фильтр нижних частот снижает влияние этих высокочастотных помех.
Такой фильтр фактически является RC-фильтром нижних частот, а его частота среза fc обычно выбирается немного ниже fs/2, но немного выше полезной полосы сигнала. Например, если полоса сигнала акселерометра составляет 100 Гц, fc можно выбрать около 150 Гц. Если частота дискретизации АЦП равна 2 кГц, частота среза fc не должна превышать 1 кГц. Формула расчета fc: fc = 1/(2π×R×C). Антиалиасинговый фильтр уменьшает фоновый шум и тем самым улучшает разрешение акселерометра. Обычно полосу ограничивают минимально необходимой для приложения частотой, чтобы максимально увеличить разрешение и динамический диапазон.
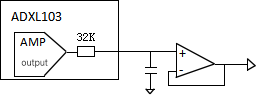
На практике, если используются датчики ADXL103 или ADXL203 компании ADI, низкочастотный фильтр уже интегрирован внутрь. Частота среза (-3 дБ) определяется внешним конденсатором C, подключенным к выходу. Достаточно соединить конденсатор параллельно выходному выводу и сформировать вместе с внутренним выходным резистором фильтр нижних частот, чтобы реализовать функции антиалиасинга и подавления шума. Реальная схема применения показана на рисунке 2, а соответствующее выражение имеет вид fc = 5 µF / C.
3. Цифровая фильтрация
Аналоговый сигнал проходит через антиалиасинговый фильтр нижних частот и поступает в модуль АЦП. Под воздействием тактовой частоты дискретизации формируется непрерывный поток данных. На этом этапе данные неизбежно все еще содержат шум, поэтому для его удаления требуется цифровая фильтрация. По сравнению с аналоговыми фильтрами цифровые фильтры обладают более стабильной частотной характеристикой, позволяют точно подавлять внеполосные сигналы, хорошо повторяются и могут быть реализованы как чисто программно, так и аппаратным ускорением FIR или IIR.
Из-за высокого порядка FIR-фильтры потребляют больше вычислительных ресурсов и больше подходят для DSP или производительных MCU. Их разностное уравнение показано на следующем рисунке.
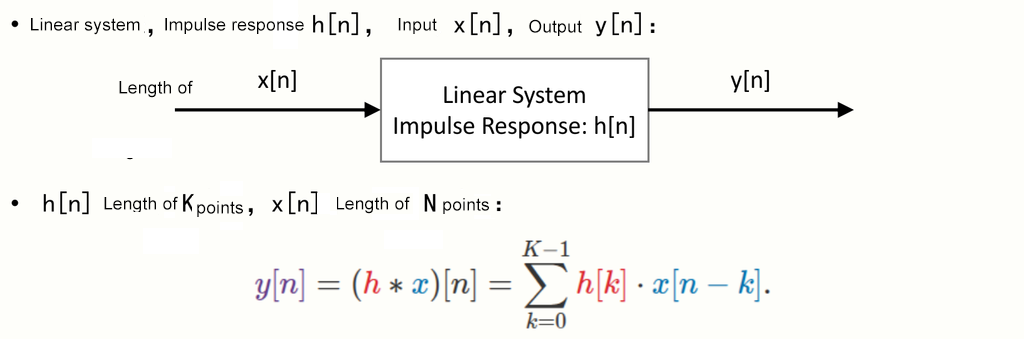
Для ФНЧ FIR 120-го порядка с окном Кайзера подавление в полосе задерживания обычно превышает 60 дБ. По сравнению с IIR-фильтрами у FIR шире переходная полоса и больше групповая задержка, поэтому их отклик в реальном времени обычно медленнее.
Если вычислительные ресурсы встроенной платформы ограничены или требуется получить более крутой переходный участок, можно использовать IIR-фильтры. По сравнению с FIR они обеспечивают более высокую вычислительную эффективность при меньших порядках, допускают нелинейный фазовый сдвиг и обычно приемлемы для акселерометров, но при этом могут быть неустойчивыми, поэтому положения полюсов необходимо тщательно оптимизировать. Общий вид разностного уравнения IIR-фильтра показан на следующем рисунке.
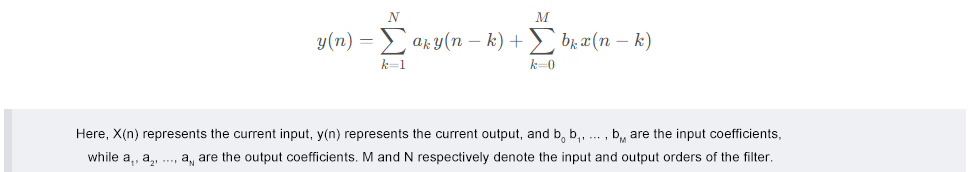
Эллиптический цифровой ФНЧ IIR 4-го порядка при пульсациях в полосе пропускания 0,5 дБ обычно также способен обеспечить подавление в полосе задерживания более 60 дБ.
Иногда для получения более сглаженного результата выходные данные после указанного выше фильтра дополнительно обрабатывают рекурсивным средним в пределах определенного окна, чтобы снизить влияние шума. Для последовательности x[n], содержащей N отсчетов, где n - индекс отсчета от 0 до N-1, скользящее среднее рассчитывается перемещением окна длиной M по последовательности и усреднением значений внутри окна. Для каждой позиции окна k фильтрованный выход y[k] может быть рассчитан по следующей формуле:
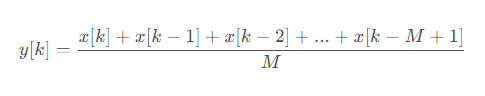
Размер окна M определяет степень сглаживания. Большее окно лучше подавляет шум, но приводит к более медленному отклику; меньшее окно быстрее реагирует на изменения сигнала, но дает более слабый эффект сглаживания. Обычно при частоте дискретизации АЦП 2000 Гц значение M выбирают равным 10.