






Базовая логика применения IMU в различных отраслях
2 июня 2026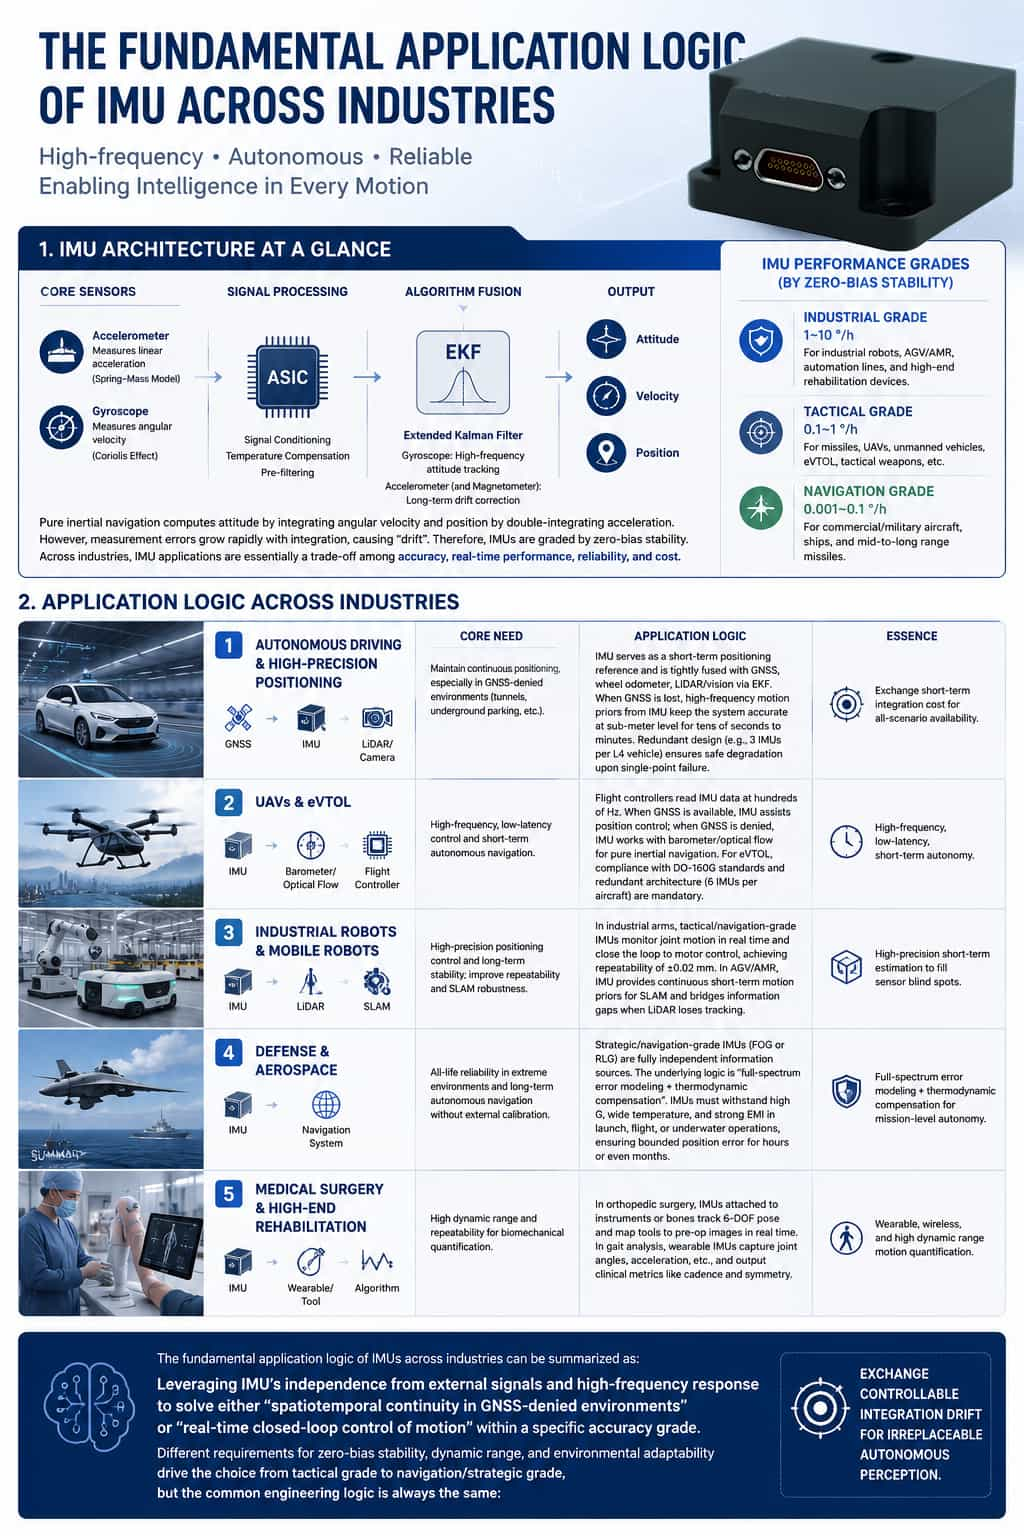
I. Краткий обзор базовой архитектуры IMU
Основная аппаратная часть инерциального измерительного модуля, IMU, состоит из акселерометров и гироскопов, которые соответственно измеряют линейное ускорение и угловую скорость. IMU промышленного класса и выше обычно используют MEMS-технологию, тогда как высококлассные устройства применяют волоконно-оптические или лазерные гироскопы в сочетании со специализированными ASIC для обработки сигнала, температурной компенсации и предварительной фильтрации. Акселерометры основаны на модели "пружина-масса", где смещение пробной массы отражает ускорение; гироскопы используют эффект Кориолиса, при котором колеблющаяся масса создает измеряемое отклонение при воздействии вращения. На алгоритмическом уровне расширенный фильтр Калмана, EKF, объединяет эти два потока данных: гироскоп обеспечивает высокочастотное отслеживание ориентации, а акселерометр вместе с магнитометром выполняет долговременную коррекцию дрейфа. Чисто инерциальная навигация получает ориентацию интегрированием угловой скорости, а положение - двойным интегрированием ускорения; однако ошибки измерения быстро усиливаются с каждым порядком интегрирования, что и приводит к дрейфу. Поэтому IMU обычно классифицируют по уровню стабильности смещения:
1) Промышленный класс, стабильность смещения: 1-10°/ч: подходит для кратковременных динамических сценариев, таких как промышленные роботы, AGV/AMR, автоматизированные производственные линии и высококлассное реабилитационное оборудование, где требования к долговременной стабильности умеренные, а чувствительность к стоимости велика.
2) Тактический класс, 0,1-1°/ч: подходит для применений, требующих высокого динамического отклика и кратковременной автономной навигации, таких как ракеты, БПЛА, беспилотные наземные платформы, eVTOL и тактические вооружения.
3) Навигационный класс, 0,001-0,1°/ч: подходит для задач, требующих автономной навигации средней продолжительности, от десятков минут до нескольких часов, без внешней калибровки, например для коммерческих или военных самолетов, кораблей и ракет средней и большой дальности.
Когда эта базовая архитектура понятна, становится ясной и прикладная логика IMU в различных отраслях: в своей основе она представляет собой выбор различных компромиссов между точностью, работой в реальном времени, надежностью и стоимостью. II. Базовая логика применения в различных отраслях
1. Автономное вождение и высокоточное позиционирование
В сценариях автономного вождения и высокоточного позиционирования ключевая задача состоит в обеспечении непрерывного позиционирования, особенно в средах без GPS, таких как тоннели и подземные парковки. Прикладная логика здесь заключается в использовании IMU как надежной опоры для кратковременного позиционирования. Эти данные объединяются с GNSS, колесными одометрами и системами зрения или LiDAR через тесно связанный фильтр Калмана. Благодаря высокочастотным априорным данным движения от IMU, а именно угловой скорости и ускорения, система может сохранять оценку положения с ошибкой на уровне менее метра в течение интервала от десятков секунд до нескольких минут даже после потери GPS. Одновременно за счет резервированной архитектуры, например установки трех IMU на одном автомобиле уровня L4, система обеспечивает безопасную деградацию при единичном отказе. Базовая логика здесь состоит в том, чтобы обменять стоимость кратковременного накопления интегрального дрейфа на доступность во всех сценариях.
2. БПЛА и eVTOL
В сценариях БПЛА и eVTOL системы управления полетом считывают угловую скорость и ускорение из IMU с частотой в несколько сотен герц и в реальном времени регулируют обороты двигателей через замкнутый PID-контур. Когда GPS работает устойчиво, IMU помогает в управлении положением; однако в средах без GPS, например внутри помещений или в каньонах, IMU в сочетании с барометрами или датчиками оптического потока позволяет перейти в режим чисто инерциальной навигации. Для пилотируемых аппаратов, таких как eVTOL, добавляются требования соответствия стандартам летной годности, например DO-160G, а также использование резервированных архитектур, например шести IMU на одном аппарате. Основная логика здесь выражается формулой высокая частота, малая задержка и кратковременная автономность.
3. Промышленные роботы и мобильные роботы
Ключевые требования для промышленных и мобильных роботов - это точное управление положением и долговременная стабильность, направленные на повышение повторяемой точности позиционирования и устойчивости систем SLAM. В промышленных роботизированных манипуляторах IMU тактического или навигационного класса в реальном времени контролируют траектории движения отдельных шарниров и обеспечивают замкнутую коррекцию команд двигателям для достижения повторяемой точности позиционирования на уровне ±0,02 мм. В AGV и AMR IMU предоставляет системе SLAM непрерывные кратковременные априорные данные движения; когда LiDAR теряет эффективность из-за перекрытия поля зрения или недостатка признаков среды, интегрированные данные IMU "перекрывают" эти информационные провалы, сохраняя непрерывность оценки позы. Базовая логика здесь - это высокоточная кратковременная оценка для заполнения слепых зон других датчиков. 4. Оборона и аэрокосмическая отрасль
Ключевые требования в оборонной и аэрокосмической сфере - это надежность на всем жизненном цикле в экстремальных условиях и способность к автономной навигации в течение длительного времени без внешней калибровки. Стратегические IMU, или IMU навигационного класса, обычно использующие волоконно-оптические либо лазерные гироскопы, проектируются как полностью независимые источники информации. Их базовая логика опирается на сочетание полного моделирования ошибок и термодинамической компенсации. На критических этапах, таких как запуск, полет или подводное погружение, эти IMU должны выдерживать высокие перегрузки, широкий температурный диапазон и интенсивные электромагнитные помехи; одновременно благодаря исключительно высокой стабильности смещения и низким показателям случайного блуждания они удерживают позиционные ошибки в допустимых пределах на интервалах от часов до месяцев. Кроме того, отечественное производство и технологическая автономность стали в этой области безусловными требованиями.
5. Медицинская хирургия и высококлассная реабилитация
Основные требования в медицинской хирургии и высококлассной реабилитации - это широкий динамический диапазон и высокая повторяемость при количественной оценке биомеханических параметров. В ортопедической хирургической навигации IMU крепятся к хирургическим инструментам или костным структурам пациента; используя отслеживание положения в шести степенях свободы, они отображают текущую позицию инструмента на предоперационные медицинские изображения. Базовая логика здесь заключается в том, чтобы использовать кратковременную точность IMU тактического класса и тем самым обходить чувствительность оптических навигационных систем к перекрытию видимости. В анализе походки IMU закрепляются на конечностях для регистрации таких параметров, как углы суставов и ускорение; затем эти данные обрабатываются алгоритмами слияния датчиков для получения клинических метрик, таких как частота шага и симметрия походки. По сути это применение представляет собой носимую, беспроводную и высокодинамичную количественную оценку движения.
Сводка
Базовую прикладную логику IMU в различных отраслях можно в целом свести к следующему: использовать их внутренние преимущества, а именно независимость от внешних сигналов и способность к высокочастотному отклику, чтобы решать либо проблему пространственно-временной непрерывности в средах без GPS, либо проблему управления состоянием движения в реальном времени по замкнутому контуру, причем в пределах требуемого уровня точности. Различные отраслевые требования к стабильности смещения, динамическому диапазону и адаптации к среде определяют конкретный выбор IMU - от тактического уровня до стратегического. Тем не менее общая инженерная логика, лежащая в основе всех этих применений, остается неизменной: обменивать контролируемую степень интегрального дрейфа на незаменимую способность к автономному восприятию обстановки.