






MEMS-инерциальные датчики для точного и интеллектуального полёта БПЛА
6 января 2026В эпоху стремительного развития беспилотных технологий БПЛА уже давно перестали быть простыми радиоуправляемыми игрушками. Будь то высокоточная аэрофотосъёмка и картографирование, точное сельскохозяйственное опрыскивание, срочная доставка грузов или сложный экологический мониторинг, современные дроны превратились в высокоинтеллектуальные летающие роботы. За этой трансформацией стоит почти предельная потребность системы управления полётом в данных о положении и движении в реальном времени. Ключевой технологической основой здесь выступают MEMS-инерциальные датчики, которые можно сравнить с «внутренним ухом» и «нервами равновесия» дрона: они незаметно фиксируют каждое изменение ориентации и состояния движения, создавая физическую базу для стабильного висения, автономной навигации, манёвренного полёта и точного управления.
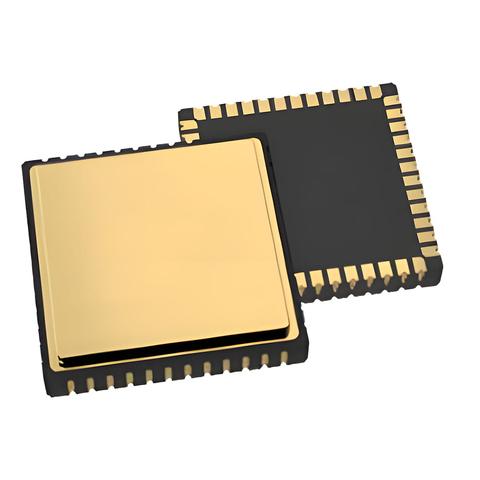
Традиционные высокоточные инерциальные навигационные системы опираются на громоздкие, дорогие и энергозатратные оптические или механические гироскопы и акселерометры, что серьёзно ограничивает их применение в потребительских и промышленных БПЛА, где особенно важны малый вес, низкая стоимость и продолжительное время работы. Прорывное развитие MEMS-технологий полностью изменило эту картину. Благодаря глубокой интеграции микромеханических чувствительных структур с технологиями интегральных схем инерциальные датчики удалось уменьшить до уровня чипа. Например, серия высокопроизводительных одноосевых MEMS-акселерометров ACM-1700 от Micro-Magic использует передовые MEMS-процессы и обеспечивает диапазон измерения от ±10g до ±200g, полосу пропускания до 100Hz и отличную стабильность смещения, вплоть до 50μg, в компактном корпусе всего 7.8 x 5.8 x 3mm. Прочная конструкция, выдерживающая удары до 10000g, и полная температурная компенсация за счёт встроенного температурного датчика гарантируют надёжность и согласованность измерений при резких манёврах дрона и в сложных внешних условиях. Будь то контроль линейного ускорения и торможения БПЛА или фиксация вибраций из-за ветра и манёвров, серия ACM-1700 обеспечивает точные входные данные.
ACM-1700
| Диапазон измерения | ±10~30 / ±30~50 / ±70~100 / ±150~200g |
|---|---|
| Ось измерения | X |
| Стабильность нулевого смещения (10s, 1σ) | 50 / 100 / 200 / 500μg |
| Температурный коэффициент нулевого смещения (полный диапазон) | 50 / 50 / 100 / 200μg/°C |
| Ударопрочность | 10000g, 2ms, 1/2 sine |
| Погрешность вибровыпрямления (6grms) | 0.4 / 0.15 / 0.05mg |
| Протокол связи | I2C / SPI / UART |
| Выходной сигнал | Цифровой |
| Корпус и размер | Чип, 7.8*5.8*3mm |
| Масса | 1.5g |
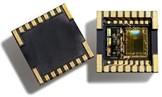
Однако одного лишь восприятия линейного ускорения недостаточно, чтобы полностью описать движение дрона. Не менее важна и вращательная составляющая, то есть угловая скорость вокруг трёх осей, необходимая для определения ориентации. Именно под эту задачу разработана серия высокоточных одноосевых MEMS-гироскопов MG-XXXX от Micro-Magic. Эта серия использует инновационную MEMS-структуру, способную точно измерять угловую скорость вокруг оси вращения, перпендикулярной поверхности чипа. Её высокая производительность выражается в крайне низком уровне шума и выдающейся стабильности смещения, что позволяет выдавать точную обратную связь по угловой скорости для системы управления полётом. Благодаря гибкому цифровому интерфейсу SPI и настраиваемым регистрам, таким как полоса пропускания от 12.5Hz до 800Hz или частота обновления данных от 62.5Hz до 2000Hz, система управления полётом может оптимизировать отклик датчика для разных режимов, будь то плавный крейсерский полёт или агрессивный манёвр, добиваясь лучшего баланса между подавлением высокочастотного шума и сохранением быстрой реакции сигнала. В связке с серией ACM-1700 серия MG-XX формирует базовую сенсорную пару, позволяющую дрону в принципе воспринимать своё трёхмерное движение в пространстве.
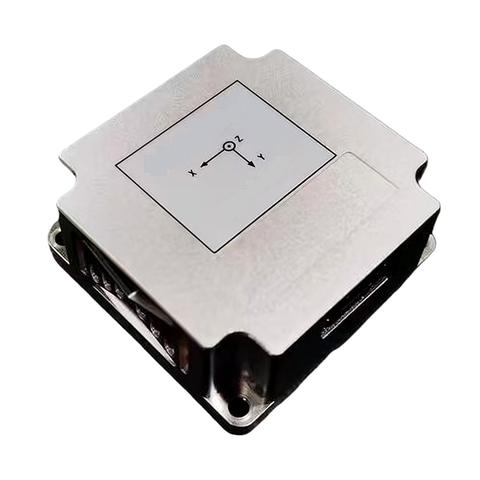
Однако интеграция нескольких независимых высокопроизводительных MEMS-сенсорных чипов, то есть трёхосевого гироскопа и трёхосевого акселерометра, в систему управления дроном и последующая обработка их сырых данных для получения стабильной и пригодной информации об ориентации представляет собой сложнейшую инженерную задачу. Она включает точную калибровку, температурную компенсацию, алгоритмы слияния данных и высокоскоростную обработку сигналов. Именно здесь раскрывается ценность MEMS-инерциальных измерительных модулей вроде U503, U4930 и U16575. Это уже не простая совокупность датчиков, а высокоинтегрированное и интеллектуальное решение. Такие IMU-модули размещаются в прочном алюминиевом корпусе, обеспечивают точное позиционирование и установку трёхосевых MEMS-гироскопов и трёхосевых MEMS-акселерометров и содержат высокопроизводительные микропроцессоры.
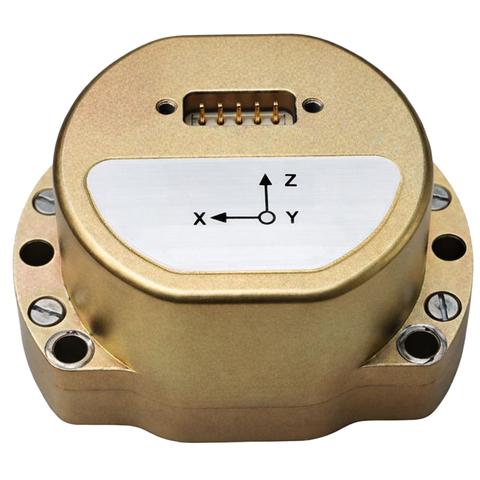
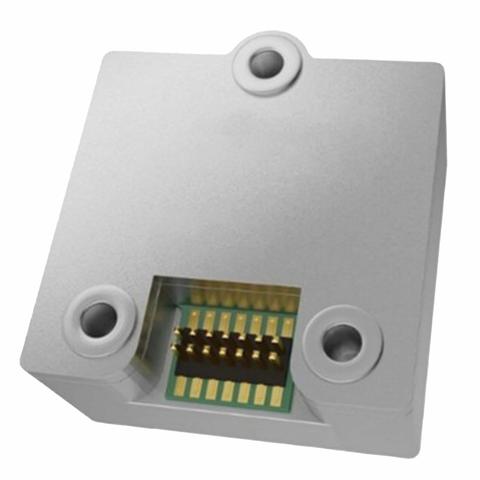
Если взять в качестве примера модуль U4930, то его ключевое преимущество заключается в полной температурной калибровке и системной компенсации, выполненных ещё до поставки. Внутренний процессор модуля не только синхронно собирает сырые данные по шести осям на высокой частоте, до 2000Hz, но, что гораздо важнее, применяет заранее откалиброванную матрицу компенсационных параметров в широком температурном диапазоне от -40℃ до +85℃. Это позволяет в реальном времени цифровым способом компенсировать десятки ошибок, включая смещение нуля, нелинейность масштабного коэффициента, неортогональность и чувствительность гироскопа к ускорению. В результате модуль напрямую выдаёт высокоточные данные по угловой скорости (°/s) и ускорению (m/s²) уже после температурной коррекции и устранения ошибок. Пользователю не требуется выполнять трудоёмкую лабораторную калибровку, что заметно упрощает интеграцию системы и обеспечивает согласованность и надёжность характеристик в различных климатических условиях. Предусмотренный интерфейс RS422 способен стабильно выдавать пакеты данных с угловой скоростью, ускорением, внутренней температурой и высокоточной временной меткой с частотой до 200Hz. Модуль также может формировать дифференциальный импульс TOV, строго синхронизированный с моментом съёма данных, что удобно для точного согласования по времени с внешними системами, например GPS, и имеет большое значение для комплексной навигации.
В реальном полёте дрона эти «чистые» инерциальные данные от IMU-модулей в режиме реального времени поступают в ядро полётного контроллера, то есть в алгоритмы расчёта ориентации и навигации, обычно основанные на фильтрах Калмана. Алгоритм интеллектуально объединяет информацию о конкретной силе, измеряемой акселерометром и используемой для определения направления силы тяжести, то есть углов тангажа и крена, с информацией об угловой скорости, измеряемой гироскопом и интегрируемой для получения изменения ориентации. Благодаря такому «слиянию датчиков» система способна преодолеть слабые стороны каждого из сенсоров по отдельности, а именно чувствительность акселерометра к вибрациям при динамических манёврах и накопление дрейфа при интегрировании сигналов гироскопа. В итоге она выдаёт стабильную, точную и практически не содержащую ошибок трёхмерную ориентацию в реальном времени, а также угловую скорость и линейное ускорение. Именно эти данные лежат в основе замкнутого управления полётом: автопилот сравнивает целевую точку маршрута или команды с пульта с текущей ориентацией и положением, рассчитывает точные команды тяги для каждого двигателя и заставляет дрон выполнять зависание, набор высоты, поворот, обход препятствий и другие сложные действия.
Таким образом, от базового восприятия физических величин, обеспечиваемого чиповым акселерометром ACM-1700 и гироскопом MG-XXXX, до комплексной, откалиброванной и интеллектуальной подачи данных, реализованной на уровне модулей U503, U4930 и U16575, MEMS-инерциальные датчики образуют полноценный технологический стек, который шаг за шагом решает задачу восприятия ориентации БПЛА. Они позволяют современным дронам не просто «летать», но «летать устойчиво», «летать точно» и «летать интеллектуально». По мере роста уровня автономности и усложнения задач требования к характеристикам MEMS-инерциальных датчиков будут и дальше повышаться. Постоянно развивающиеся высокопроизводительные и высокоинтегрированные MEMS-решения, безусловно, становятся незаменимой базовой опорой для перехода будущих беспилотных летательных аппаратов к полной автономности, групповому взаимодействию и интеллектуализации.