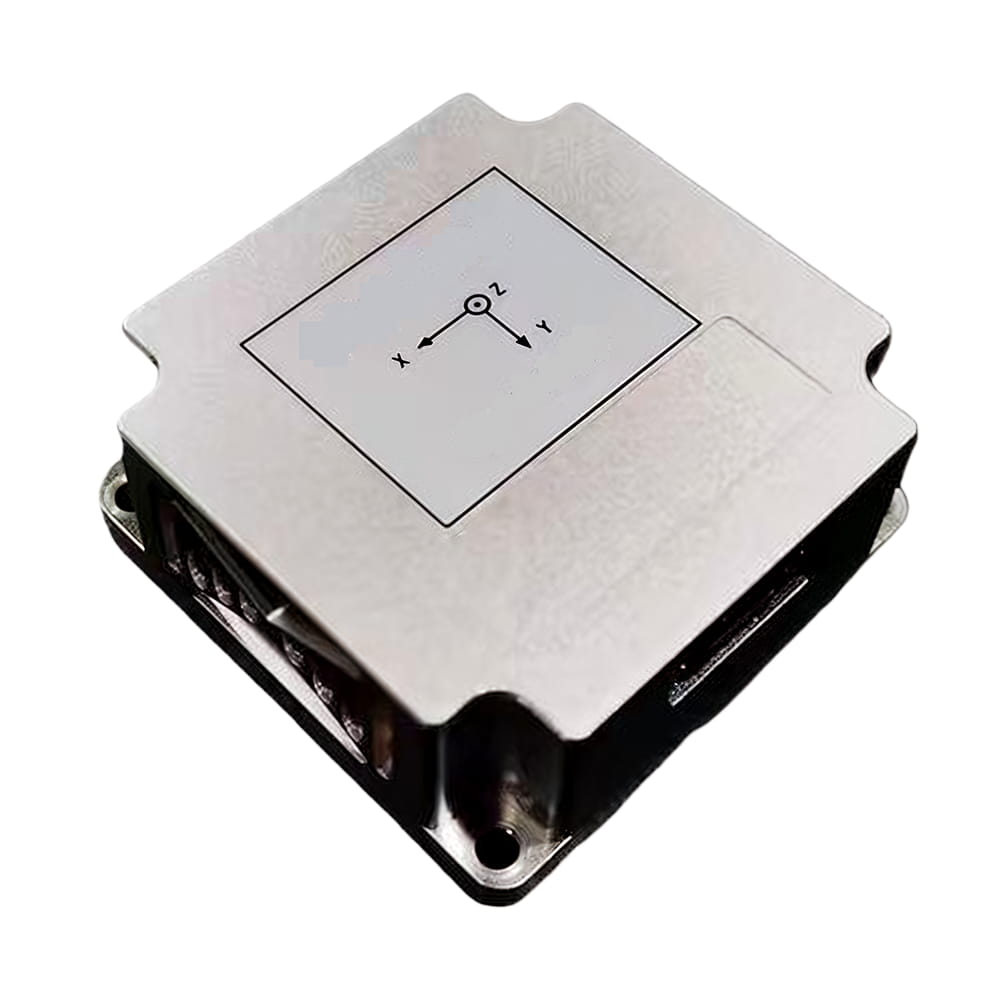
Сверхточный MEMS-IMU серии U503 защищает беспилотные системы в условиях отсутствия GNSS
12 марта 2026В области инерциальных технологий точность всегда была ключевым критерием оценки ценности IMU. Представленный компанией Micro-Magic Inc модуль инерциальных измерений MEMS серии U503, обладающий точностью на уровне волоконно-оптических гироскопов, стабильной работой во всём температурном диапазоне и прочной конструкцией, устойчивой к жёстким условиям эксплуатации, играет важную роль в применении беспилотных систем.
Сверхточные технические характеристики
Характеристики гироскопа U503 достигли верхнего уровня для MEMS-устройств. Нестабильность нулевого смещения по Allan variance составляет ≤ 0,03°/ч, что отражает стабильность прибора на длительных интервалах времени и определяет способность чисто инерциальной навигации удерживать ориентацию. Угловое случайное блуждание составляет ≤ 0,005°/√ч, что указывает на исключительно низкий уровень шума гироскопа U503, а накопленная угловая ошибка после интегрирования в течение 1 часа составляет всего около 0,3°.
Акселерометр U503 также достиг верхнего уровня промышленного класса. Нестабильность нулевого смещения по Allan variance составляет ≤ 3 μg, обеспечивая отличную долговременную стабильность и поддержку высокоточного измерения наклона и моделирования гравитационного поля. Случайное блуждание скорости составляет ≤ 0,01 м/с/√ч, а ошибка интегрирования скорости крайне мала и даёт погрешность всего около 0,6 м/с за час.
U503 не является простым объединением «гироскоп + акселерометр», а достигает оптимальных интегральных характеристик благодаря системному проектированию. Данные гироскопа и акселерометра строго выровнены по времени, обеспечивается выдача с задержкой на уровне микросекунд, что подходит для высокодинамичных сценариев комплексной навигации. В U503 реализовано подавление перекрёстной связи между чувствительными осями, где межосевая связь составляет ≤ 0,001 рад, что гарантирует ортогональность трёхосных измерений и уменьшает ошибки преобразования координат. Одновременно модуль оснащён встроенным самотестированием и выдачей слов состояния, позволяя своевременно выявлять и изолировать нештатные ситуации и вести мониторинг состояния в реальном времени.
Системный уровень обеспечения точности
Сверхвысокая точность U503 не является единичным параметром, а основана на полной системной архитектуре. Благодаря полной температурной калибровке изменение нулевого смещения во всём температурном диапазоне не превышает 20% от номинального значения. За счёт внутренней амортизирующей конструкции и герметичного системного исполнения подавляется вибрационный шум выше 1000 Гц. Металлический корпус и схема силовой фильтрации уменьшают влияние EMI на аналоговые сигналы. Непрерывный вывод слов состояния и функции самопроверки при аномалиях дополнительно обеспечивают надёжность выходных данных.
Ключевая роль U503 в беспилотных системах
В системах комплексной навигации GNSS/INS модуль IMU предоставляет высокочастотную и высокоточную информацию об относительном движении. Сверхточность U503 заметно увеличивает время устойчивой работы системы при потере сигналов GNSS. Когда беспилотный автомобиль въезжает в тоннель или дрон пролетает над городским каньоном и теряет сигнал GNSS, система переходит в режим чисто инерциальной навигации. Ошибка позиционирования за 60 секунд чистой инерциальной навигации составляет менее 5 метров, а за 300 секунд система всё ещё способна удерживать точность на метровом уровне. Это означает, что беспилотная система может дольше полагаться на инерциальные данные, пока сигнал GNSS не будет восстановлен или пока не завершится автономная посадка либо остановка.
В условиях подземной добычи, строительства тоннелей и других подобных сценариев ультранизкий дрейф U503 позволяет поддерживать работу бесплатформенной инерциальной навигационной системы в режиме чисто инерциального позиционирования на протяжении десятков минут, а также совместно с одометром или датчиком скорости колеса достигать субметровой точности.
В сценариях катапультного старта БПЛА, испытаний беспилотных транспортных средств на удар и начального участка полёта ракеты U503 способен независимо фиксировать угловую скорость и ускорение ударного процесса с высокой полосой пропускания и затем интегрировать их для получения изменений ориентации и траекторий скорости.
Стремясь к точности, U503 не жертвует динамическими характеристиками. Полоса пропускания ≥ 200 Гц покрывает частоты вибраций роторов БПЛА и диапазоны движения подвески беспилотных машин, полностью сохраняя динамическую информацию. Диапазоны измерения ±300°/с и ±30 g удовлетворяют требованиям большинства высокоманёвренных беспилотных систем и предотвращают насыщение датчиков. Максимальная частота обновления данных 2000 Гц обеспечивает обратную связь в реальном времени для высокоскоростных контуров управления. Благодаря этому U503 способен сохранять устойчивость на уровне сверхвысокой точности в статических режимах и одновременно точно фиксировать интенсивные движения без искажений в высокодинамичных задачах.
Модули MEMS IMU серии U503 благодаря точности, сопоставимой с волоконно-оптическими гироскопами, стабильности во всём температурном диапазоне и прочной конструкции, рассчитанной на жёсткие условия эксплуатации, дают беспилотным системам по-настоящему высокоточное «ядро восприятия».