






Анализ ошибок и решения для высокоточного измерения наклона
14 октября 2025При проектировании систем высокоточного измерения угла наклона контроль ошибок является ключевым фактором, определяющим характеристики системы. В этой статье на основе имеющихся результатов исследований и инженерной практики обсуждаются методы реализации, источники ошибок, методы анализа и решения по четырем направлениям, что может служить ориентиром при проектировании и оптимизации систем высокоточного измерения наклона.
1. Как использовать MEMS-акселерометры для измерения угла наклона
Принцип измерения угла наклона с помощью акселерометра основан на векторном разложении ускорения силы тяжести. В статических или квазистатических условиях, то есть при отсутствии внешних ускорений, при наклоне устройства компоненты гравитационного ускорения по трем взаимно ортогональным осям акселерометра X, Y и Z изменяются. Измеряя соотношение этих компонентов, можно вычислить угол наклона устройства относительно направления силы тяжести.
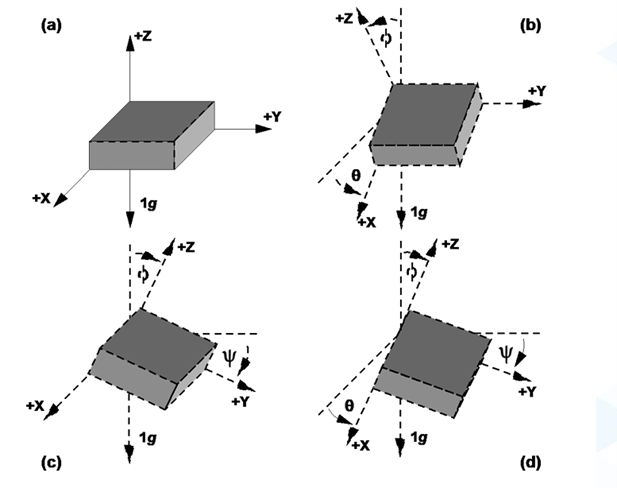
Как показано на рисунке выше:
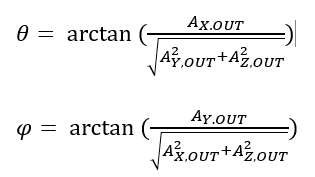
Среди них угол θ отражает угол между горизонтальной плоскостью и осью X;
угол φ отражает угол между горизонтальной плоскостью и осью Y.
2. Анализ основных источников ошибок
1) Ошибки, вызванные внешними воздействиями среды
⚪ Механическая вибрация: когда датчики устанавливаются в среде с вибрацией, вибрационные воздействия вызывают колебания выходного сигнала. Например, в транспортных платформах или на промышленном оборудовании вибрации могут вносить погрешность измерения порядка ±0,5°.
⚪ Температурный дрейф: изменения температуры вызывают дрейф нуля датчика. Особенно при выходе рабочей температуры за пределы диапазона калибровки, например -20 ℃~65 ℃, ошибка может достигать 0,002°/℃.
⚪ Электромагнитные помехи: колебания питания или внешние электромагнитные поля могут вмешиваться в сигнальную цепь датчика и снижать точность аналого-цифрового преобразования.
2) Собственные ошибки датчика
⚪ Нелинейная ошибка: выход MEMS-датчика наклона нелинейно зависит от угла наклона. В некоторых случаях в диапазоне ±30° нелинейная ошибка может достигать отклонения 0,1°.
⚪ Шум и ограничение разрешения: неправильная обработка аналогового сигнала может снижать эффективное разрешение, например недостаточное число бит АЦП не позволяет надежно детектировать малые сигналы уровня 0,175 мВ.
⚪ Ошибка установки: неровное основание или недостаточно жесткое крепление приводят к тому, что опорная плоскость датчика оказывается непараллельной измеряемой поверхности, что вызывает систематическое отклонение.
3) Динамические помехи
Если на устройство действует внешнее ускорение, например при вибрации или движении, выход акселерометра содержит динамические составляющие ускорения, что приводит к ошибкам в вычислении угла наклона. В таких условиях необходимо объединять данные гироскопа или магнитометра с помощью алгоритмов слияния, например фильтра Калмана.
3. Решения по снижению ошибок и ключевые технологии
1) Технологии подавления внешних помех
a) Конструкция виброизоляции: использование резиновых прокладок для изоляции источника вибрации или выбор датчиков с функцией динамической фильтрации.
b) Температурная компенсация:
⚪ На аппаратном уровне: выбор MEMS-микросхем со встроенными температурными датчиками для коррекции дрейфа по данным реального измерения температуры.
⚪ На программном уровне: построение аппроксимирующего уравнения температурной ошибки, например применение алгоритма полиномиальной компенсации для снижения погрешности температурного дрейфа до 0,002° в диапазоне -20~65 ℃.
c) Развязка питания и сигнала: использование высокостабильных опорных источников, например LM236, для питания датчика и разработка развязывающих цепей для уменьшения влияния пульсаций питания.
2) Технологии оптимизации сигнальной цепи датчика
a) Высокоточная архитектура сигнальной цепи:
⚪ Использование малошумящих операционных усилителей, например ICL7653, и схем дифференциального преобразования, например AD8138AR, для повышения коэффициента подавления синфазного сигнала и отношения сигнал/шум.
⚪ Использование 24-битного АЦП типа Σ-Δ, например встроенного АЦП в C8051F350, в сочетании с фильтром SINC3 для снижения шума и достижения эффективного разрешения 20 бит.
b) Нелинейная коррекция: за счет разбиения диапазона измерения на участки и аппроксимации сегментированными синусоидальными кривыми нелинейная ошибка снижается с 0,11° до 0,0044°.
3) Система коррекции ошибок установки
a) Метод двух датчиков и линейного отображения: при совместной работе первого датчика наклона в качестве эталона калибровки и второго датчика, подлежащего коррекции, на монтажной платформе строится линейная зависимость между задаваемым углом и измеренным углом для компенсации механических отклонений установки.
b) Горизонтальная калибровка: использование высокоточного уровня для калибровки монтажной поверхности, обеспечение параллельности опорной плоскости датчика измеряемой поверхности и жесткая фиксация основания винтами с контролем момента затяжки.
4) Алгоритмы компенсации динамических ошибок
a) Мультисенсорное слияние: объединение трехосевых акселерометров и гироскопов, прогнозирование динамического угла наклона с помощью фильтра Калмана или алгоритмов LSTM и увеличение частоты обновления более чем до 100 Гц.
b) Оптимизация цепной линии: на основе модели динамической деформации провода использование уравнения цепной линии в сочетании с параметрами среды, такими как скорость ветра и температура, для коррекции порога безопасности в реальном времени и снижения доли ложных срабатываний до уровня ниже 0,3%.
4. Типовые применения и проверка решений
1) Статическая высокоточная измерительная система
Система измерения наклона на базе SoC, серия T7000-H, за счет температурной компенсации и аппроксимации кривой достигает максимальной абсолютной ошибки 0,005° и относительной ошибки <0,02% и уже применяется в геологоразведке и мониторинге мостов.
2) Взрывозащищенный и виброустойчивый датчик угла наклона
Серия датчиков наклона T70-B разработана для задач измерений во взрывоопасных химических средах. Внутренний MCU, MEMS-модуль наклона, цепь питания и выходная цепь были оптимизированы посредством защитного проектирования, чтобы обеспечить наилучшие характеристики в экстремальных условиях эксплуатации и при длительных измерениях. Точность измерения может достигать 0,01°.
3) Беспроводной датчик угла наклона
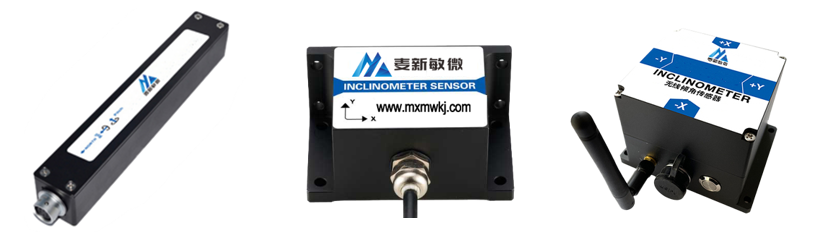
Беспроводной датчик наклона T7000-I предназначен для промышленных применений, где у пользователя отсутствует источник питания или требуется динамическое измерение положения и угла объекта в реальном времени. Он питается от литиевых батарей и основан на технологиях Интернета вещей, используя беспроводную передачу Bluetooth и Zigbee (опционально). Благодаря промышленному исполнению он обладает хорошей долговременной стабильностью и малым дрейфом нуля. Датчик может автоматически переходить в режим низкопотребляющего сна, тем самым устраняя зависимость от условий применения.
5. Будущие тенденции развития
1) Интеллектуальная компенсация: использование алгоритмов ИИ, например нейронных сетей, для адаптивной коррекции многокомпонентных ошибок и снижения зависимости от ручной калибровки.
2) Интегрированная конструкция: объединение датчиков, сигнального тракта и вычислительного блока в одном чипе для снижения стоимости и повышения надежности.
3) Многополевая сопряженная модель: комбинирование моделей механики, термодинамики и электромагнетизма для прогнозирования ошибки во всем рабочем диапазоне условий.
Благодаря перечисленным технологическим подходам системы высокоточного измерения наклона смогут получить еще более широкое применение в аэрокосмической технике, интеллектуальном оборудовании и системах мониторинга инфраструктуры.