






Комплексное сравнение MEMS- и волоконно-оптических инерциальных навигационных систем: параметры, стоимость и габариты
15 июня 2026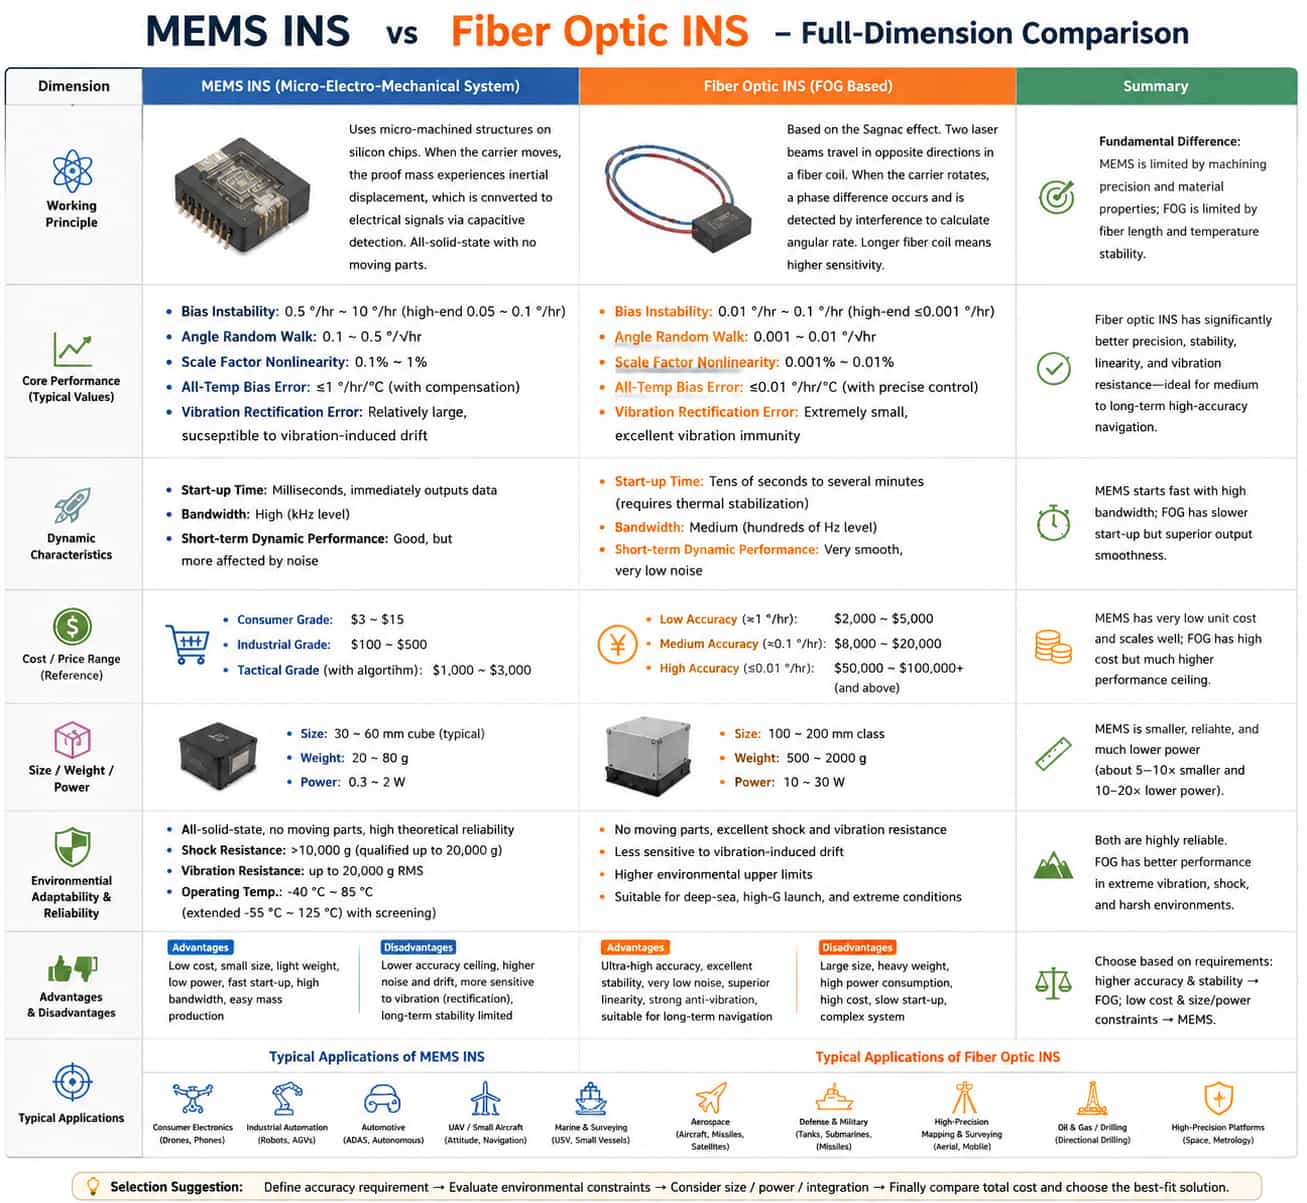
Современные основные технические подходы к инерциальным навигационным системам можно условно разделить на две категории: инерциальная навигация на базе MEMS (Micro‑Electro‑Mechanical Systems) и волоконно‑оптическая инерциальная навигация, основанная на принципах оптической интерференции. Эти две технологии принципиально различаются по физическим принципам, ключевым показателям, структуре стоимости и сценариям применения. В этой статье приводится комплексное многомерное сравнение, которое помогает инженерам принимать обоснованные решения при выборе решения.
I. Принцип работы: фундаментальные различия
MEMS‑инерциальные навигационные системы используют кремниевую микромеханическую технологию для формирования подвижных микромасс на кристалле: при движении носителя инерционные силы вызывают смещение этих масс, а электрический сигнал формируется за счёт изменения ёмкости; конструкция полностью твердотельная и не содержит вращающихся частей. Волоконно‑оптические инерциальные навигационные системы опираются на эффект Саньяка: лазерный луч делится на два луча, которые распространяются по волоконной катушке в противоположных направлениях; при вращении носителя возникает разность оптических путей, и угловая скорость вычисляется по интерференционному сигналу. Чувствительность растёт с увеличением длины волоконной катушки.
Различие принципов определяет врождённые особенности каждой технологии: MEMS‑системы можно рассматривать как «твердотельные датчики с инерционной массой» — они менее критичны к вибрациям, но ограничены точностью изготовления; тогда как волоконно‑оптические системы являются «оптическими интерферометрами», способными обеспечивать очень высокую точность, но заметно зависящими от длины волокна и температурных факторов.
II. Сравнение ключевых параметров
Стабильность смещения (bias stability) — основной показатель, определяющий точность инерциальной навигации. Типичные значения для MEMS‑ИНС находятся в диапазоне 0,5–10°/ч; тактические изделия верхнего уровня могут достигать 0,05–0,1°/ч, но при этом уже приближаются к технологическому пределу. Для волоконно‑оптических ИНС типичны значения 0,01–0,1°/ч, а у изделий высокого класса — до 0,001°/ч (уровень угловых секунд). Волоконно‑оптические системы имеют явное преимущество в сценариях «чистой» инерциальной навигации на интервалах от нескольких минут до десятков минут.
Случайное блуждание угла (angle random walk) отражает влияние белого шума на интегрирование ориентации. Для MEMS‑ИНС типичны 0,1–0,5°/√ч, тогда как волоконно‑оптические системы могут достигать 0,001–0,01°/√ч. Это означает, что при кратковременных динамических манёврах выход ориентации у волоконно‑оптической ИНС более гладкий и с меньшим джиттером.
Нелинейность масштабного коэффициента: для MEMS‑ИНС обычно составляет 0,1–1%, тогда как для волоконно‑оптических решений может достигать 0,001–0,01%. Это преимущество по нелинейности критично для высокодинамичных режимов (например, для ракет или истребителей).
Погрешность смещения по полной температуре: кремниевые MEMS‑структуры имеют высокий температурный коэффициент; без компенсации температурный дрейф MEMS‑систем может достигать десятков и даже более 100°/ч/°C. Современные высококлассные MEMS‑изделия используют интегрированную температурную компенсацию и полиномиальную аппроксимацию, что позволяет снизить дрейф до уровня не более 1°/ч/°C. Волоконно‑оптические системы также чувствительны к температуре, однако температурную зависимость волоконной катушки можно частично уменьшать за счёт симметричной намотки; в сочетании с точным термоконтролем погрешность по полной температуре можно удерживать ниже 0,01°/ч/°C.
Вибровыпрямительная ошибка: MEMS‑инерциальные системы склонны к дрейфу нуля при воздействии интенсивной высокочастотной вибрации — это их врождённый недостаток. Волоконно‑оптические системы, не имеющие подвижных инерционных масс, обладают высокой виброустойчивостью и в вибрационных средах значительно лучше сохраняют точность по сравнению с MEMS.
Время запуска и отклик: MEMS‑системы начинают выдавать данные практически сразу после включения питания, а характерное время запуска находится на уровне миллисекунд. Волоконно‑оптическим системам требуется прогрев и стабилизация (обычно от десятков секунд до нескольких минут), поскольку источник света и волоконная катушка должны выйти на тепловое равновесие; в противном случае возникает существенный дрейф нуля.
III. Структура себестоимости и диапазоны цен
MEMS‑инерциальные системы выигрывают за счёт массовых полупроводниковых процессов, поэтому себестоимость единицы очень низкая. Диапазоны цен составляют 3–15 долл. США для потребительских MEMS‑чипов IMU, 100–500 долл. США для промышленных модулей (с температурной компенсацией и калибровкой) и примерно 1 000–3 000 долл. США для тактических MEMS‑ИНС (включая алгоритмы).
Стоимость волоконно‑оптических ИНС в первую очередь определяется волоконной катушкой, высокоточным процессом намотки, источником света (SLD) и фотоприёмником. Волоконные катушки требуют прецизионной намотки и поэтому имеют высокие трудовые и капитальные затраты; в отличие от микросхем они не могут в той же степени пользоваться эффектом масштаба для снижения цены. Низкоточные модули на базе волоконно‑оптического гироскопа (FOG) (стабильность смещения порядка 1°/ч) стоят примерно 2 000–5 000 долл. США; решения средней точности (порядка 0,1°/ч) — 8 000–20 000 долл. США; а высокоточные изделия (0,01°/ч и лучше) могут превышать 50 000–100 000 долл. США.
С точки зрения структуры затрат MEMS‑устройства имеют крайне низкую предельную себестоимость и подходят для массового внедрения; напротив, волоконно‑оптические инерциальные навигационные системы (INS) обладают высокой ценой за единицу, но их верхняя граница характеристик значительно превосходит MEMS.
IV. Габариты, масса и энергопотребление
Высокоточные промышленные MEMS‑ИНС обычно выполнены в виде миниатюрных модулей, зачастую с габаритами 30–60 мм по стороне. Компактная конструкция без избыточных оптических компонентов позволяет интегрировать их в платформы ветрогенераторов или небольшое оборудование с минимальными требованиями к месту установки. Волоконно‑оптические ИНС включают волоконные катушки, лазерные источники, схемы оптической демодуляции и элементы термостабилизации; поэтому их типичные габариты составляют 100–200 мм, объём в 5–10 раз больше, требуется заметно больше монтажного пространства, и они хуже подходят для интеграции в компактные устройства.
Использование кремниевых MEMS‑технологий позволяет удерживать массу MEMS‑ИНС обычно в диапазоне 20–80 г. Такая малая масса практически не создаёт дополнительной нагрузки и удобна для облегчённого монтажа. Волоконно‑оптические ИНС имеют сложную оптическую структуру, металлические корпуса и теплоизоляцию, поэтому их масса обычно составляет 500–2 000 г. Такая масса ограничивает применение тяжёлыми стационарными платформами и делает их менее подходящими для задач со строгими ограничениями по нагрузке. MEMS‑ИНС построены на микросхемной электронике и характеризуются очень низким энергопотреблением — обычно 0,3–2 Вт в установившемся режиме. Это позволяет питать их от батарей и обеспечивать непрерывный (24/7) низкопотребляющий мониторинг в удалённых условиях, где нет постоянного электропитания. Волоконно‑оптические ИНС требуют непрерывной мощности для лазерного источника, демодуляции оптического сигнала и термоконтроля; их базовая потребляемая мощность обычно составляет 10–30 Вт, то есть в десятки раз выше, чем у MEMS, и часто требует дополнительных мер по теплоотводу.
V. Адаптация к среде и надёжность
MEMS‑инерциальные навигационные системы являются полностью твердотельными устройствами без движущихся частей, что обеспечивает высокую теоретическую надёжность. Однако при очень сильных ударах (>10 000 g) и интенсивной вибрации кремниевая инерционная масса может «прилипать» или разрушаться. Военные MEMS‑изделия со специализированным корпусированием могут выдерживать удары до 20 000 g. Типичный рабочий температурный диапазон составляет -40°C…+85°C и может быть расширен до -55°C…+125°C за счёт отбора и испытаний.
Волоконно‑оптические инерциальные навигационные системы также не содержат движущихся частей; поскольку волоконная катушка фактически выполнена из стеклянного волокна, она обычно обеспечивает лучшую стойкость к ударам и вибрациям по сравнению с MEMS. Однако катушка чувствительна к изгибам и механическим напряжениям, и некорректное корпусирование может приводить к росту оптических потерь. В целом волоконно‑оптические решения обладают более высоким потенциалом адаптации к экстремальным условиям, включая глубоководное давление, непрерывное движение кораблей и высокоперегрузочные пусковые режимы.
Итоги комплексного сравнения
MEMS‑инерциальные навигационные системы превосходят по габаритам, массе, энергопотреблению, стоимости и скорости запуска, однако уступают по предельно достижимой точности и устойчивости к дрейфу, вызванному вибрациями. Волоконно‑оптические решения выигрывают по сверхвысокой точности, долгосрочной стабильности и устойчивости к внешним воздействиям, но проигрывают по размерам, энергопотреблению, цене и времени запуска. Здесь нет «правильного» или «неправильного» выбора — есть выбор по применимости: сначала задаются требования к точности, затем оцениваются ограничения по среде, и уже после этого сравниваются экономические факторы.