






Анализ датчиков скорости колеса при оценке угловой скорости курса для ИНС
29 сентября 2025
Применение датчиков скорости колеса в инерциальных навигационных системах (ИНС) в основном проявляется в многосенсорном слиянии и коррекции ошибок, особенно играя важную роль в навигации транспортных средств. Инерциальные навигационные системы (ИНС) в основном полагаются на гироскопы и акселерометры для вычисления положения, скорости и ориентации посредством интегрирования, однако здесь существует проблема накопления ошибок. Датчики скорости колеса, как недорогие высокочастотные инкрементальные датчики, могут эффективно ослаблять проблему расхождения ошибок инерциальной навигации.
В настоящее время в многосенсорной системе информационного слияния интегрированной навигации роль датчиков скорости колеса в основном проявляется в коррекции скорости и вспомогательном позиционировании по пробегу. Датчик скорости колеса предоставляет продольную скорость в реальном времени, сравнивает ее с результатом интегрирования ускорения ИНС и объединяет данные через фильтрацию Калмана (EKF/UKF), чтобы подавлять дрейф скорости ИНС. В средах с отсутствием GPS, например в туннелях и подземных гаражах, датчик скорости колеса предоставляет информацию о пробеге для помощи ИНС в вычислении относительного положения транспортного средства, уменьшая накопление ошибок позиционирования. В этой статье косвенно рассчитывается скорость изменения угла курса путем анализа разности скоростей колес, измеряемой датчиком скорости колеса, обеспечивая вспомогательную коррекцию навигации по курсу транспортного средства.
Датчики скорости колеса косвенно рассчитывают скорость изменения угла курса (то есть угловую скорость), измеряя разность скоростей между левым и правым колесом (разность скоростей колес), а их основной принцип основан на кинематической модели транспортного средства.
1. Базовые допущения модели
Предполагается, что транспортное средство представляет собой твердое тело и удовлетворяет следующим условиям:
⚪ Движение в плоскости: транспортное средство движется только в горизонтальной плоскости (без учета тангажа и крена).
⚪ Отсутствие проскальзывания: в точке контакта шины с дорогой отсутствует боковое проскальзывание (рассматривается только продольное качение).
⚪ Симметричная колея: расстояние между левым и правым колесом является фиксированной величиной.
2. Математическая связь между разностью скоростей колес и угловой скоростью
Связь между скоростью вращения левого и правого колеса и линейной скоростью выглядит следующим образом:
Линейная скорость левого колеса 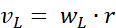
Линейная скорость правого колеса 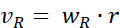
Где:  — скорость вращения левого и правого колеса (рад/с);
 — эффективный радиус качения шины (предполагается постоянным).
Согласно анализу мгновенной кинематики транспортного средства, при повороте транспортного средства левое и правое колеса движутся вокруг одного и того же мгновенного центра вращения (ICR), как показано на рисунке.
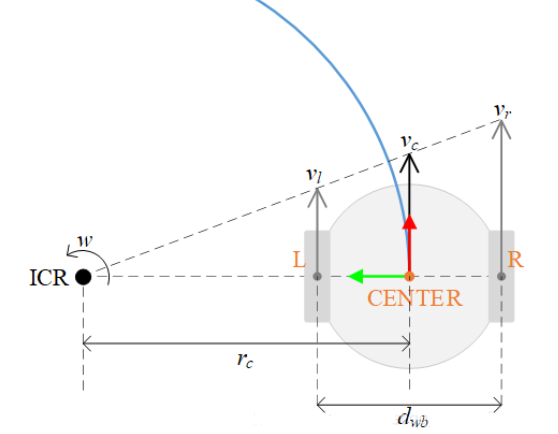
Угловая скорость транспортного средства (скорость изменения угла курса) равна ω=dφdt.
Разность линейных скоростей между левым и правым колесом возникает из-за вращения транспортного средства вокруг ICR, и геометрическая связь удовлетворяет следующим выражениям:
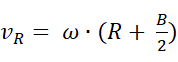
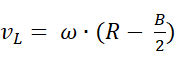
Среди них:
B — расстояние между левым и правым колесом (предполагается фиксированной величиной);
R — радиус поворота.
Вычитая два уравнения, получаем: 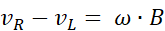
Следовательно, скорость изменения угла курса (угловая скорость) равна:
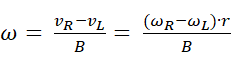
1. Коррекции и ограничения в практическом применении
⚪ Калибровка колеи: фактическая колея может изменяться из-за нагрузки или деформации подвески и требует регулярной калибровки; формула предполагает, что левое и правое колесо симметричны, и для асимметричных транспортных средств модель необходимо корректировать.
⚪ Компенсация проскальзывания и ошибок: при резком разгоне или торможении шина проскальзывает, вызывая продольное скольжение, в результате чего разность скоростей колеса не соответствует истинной угловой скорости. Решение состоит во введении наблюдений угловой скорости IMU, их объединении через фильтрацию Калмана или динамической настройке коэффициента компенсации проскальзывания.
⚪ Изменение радиуса шины: изменения, вызванные давлением в шине, износом или вариациями нагрузки, требуют косвенной калибровки через внешние датчики (такие как зрение/LiDAR).
2. Пример пояснения
Предположим, что параметры некоторого транспортного средства следующие:
Ширина колеи B = 1.5 м, радиус шины r = 0.3 м
Скорость левого колеса: 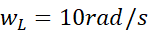 , скорость правого колеса:
Вычислим скорость изменения угла курса:
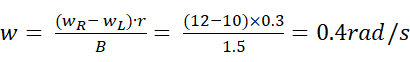
Транспортное средство поворачивает влево с угловой скоростью 0.4 рад/с.
3. Совместная работа с другими датчиками
⚪ Интеграция с инерциальной навигационной системой (ИНС): датчик скорости колеса предоставляет низкочастотные, но не имеющие дрейфа наблюдения угловой скорости, которые могут корректировать накопленные ошибки гироскопа ИНС.
⚪ Интеграция с GPS/зрением: долговременная абсолютная калибровка курса для подавления отклонений, вызванных проскальзыванием или ошибками модели датчиков скорости колеса.
4. Заключение
Формула расчета скорости изменения угла курса по разности скоростей колес с использованием датчика скорости колеса имеет вид:
Ее преимущество заключается в высокой оперативности и отсутствии накопительной ошибки, однако этот метод ограничен проскальзыванием, изменением параметров шины и другими факторами. В практических системах для повышения устойчивости требуется многосенсорное слияние, например с ИНС и GPS.