






Введение в базовые принципы работы инерциальных датчиков
1 июня 2026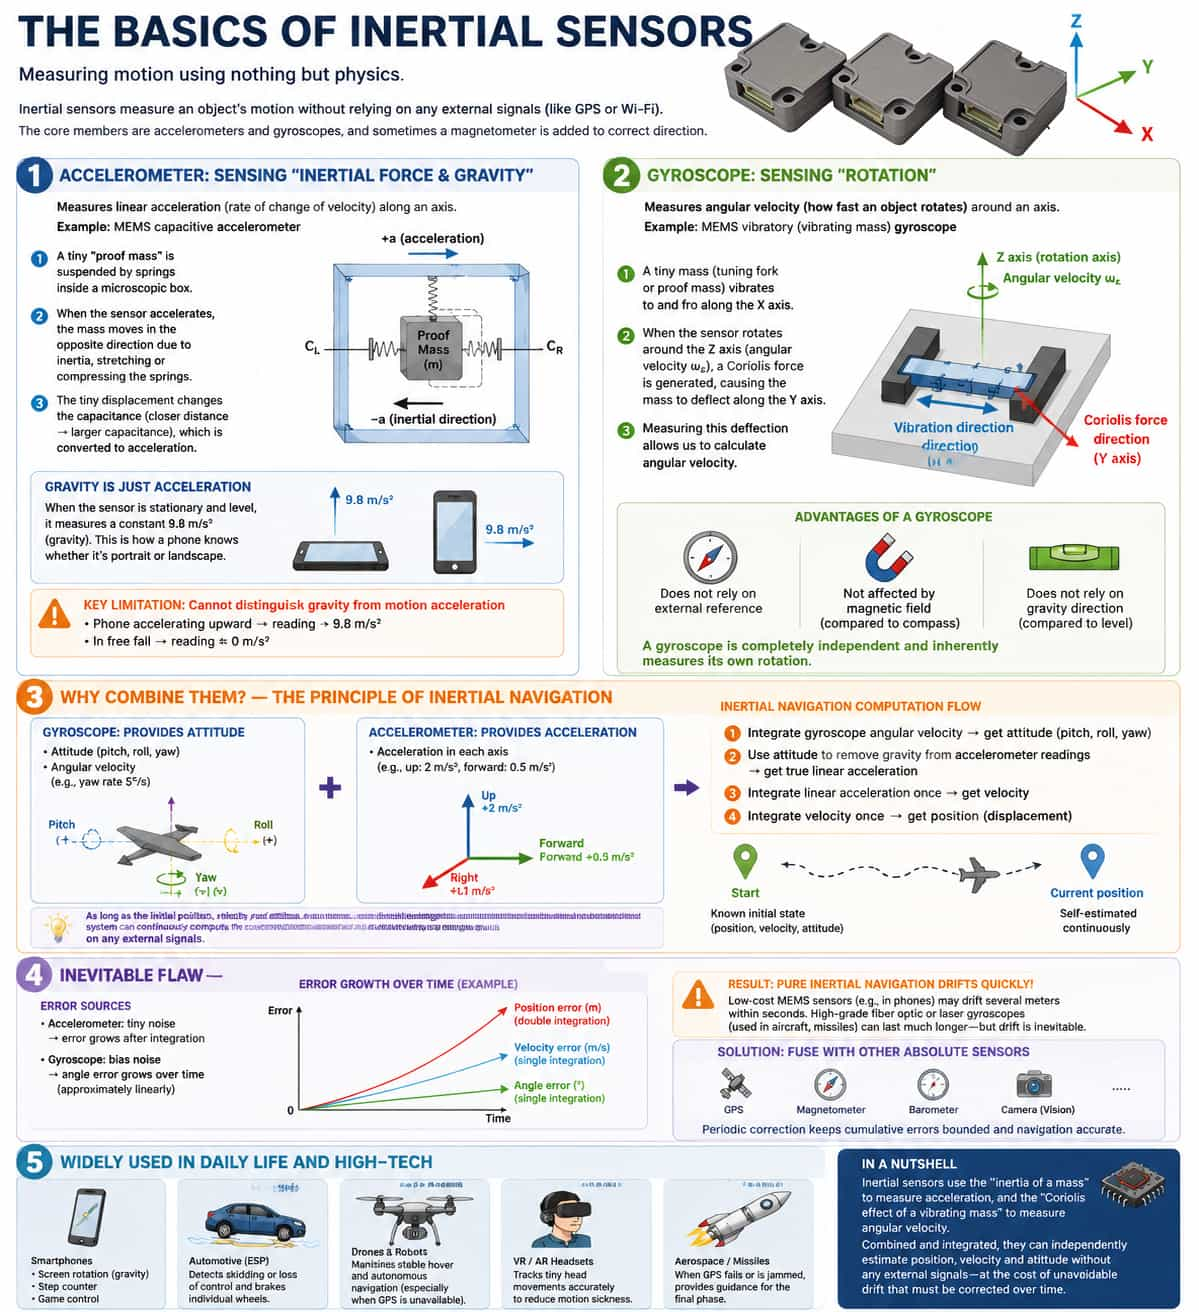 Инерциальный датчик - это устройство, способное измерять состояние движения объекта в пространстве, опираясь исключительно на внутренние физические законы, без зависимости от каких-либо внешних сигналов, таких как GPS или Wi‑Fi. Его основными компонентами являются акселерометры и гироскопы; эти устройства часто работают совместно, иногда дополняясь магнитометром для помощи в коррекции ориентации.
1. Акселерометр: измерение "силы инерции и гравитации"
Акселерометр измеряет линейное ускорение объекта в определенном направлении, то есть скорость изменения его скорости. На примере наиболее распространенного типа - MEMS емкостного акселерометра: представьте себе крошечную "пробную массу", подвешенную на пружинах внутри миниатюрного корпуса. Когда весь датчик ускоряется, пробная масса смещается в противоположную сторону из‑за инерции, заставляя пружины растягиваться или сжиматься. Это микроскопическое смещение затем преобразуется в изменение емкости, где более близкое расположение означает более высокую емкость, что и позволяет вычислить ускорение. Согласно общей теории относительности, гравитация эквивалентна ускорению; поэтому, когда датчик неподвижен и лежит горизонтально, он регистрирует постоянное значение 9,8 м/с², то есть ускорение свободного падения. Именно так смартфон определяет, находится ли он в альбомной или портретной ориентации, воспринимая направление силы тяжести. Однако у акселерометров есть важное ограничение: они не могут отличить гравитацию от ускорения, вызванного движением. Например, если смартфон ускоряется вертикально вверх, его показание будет больше 9,8 м/с²; напротив, во время свободного падения показание приблизится к нулю.
2. Гироскоп: измерение "вращения"
Гироскоп измеряет угловую скорость объекта, то есть скорость его вращения вокруг определенной оси. На примере MEMS вибрационного гироскопа это устройство использует физическое явление, известное как эффект Кориолиса: представьте себе крошечный камертон или пробную массу, которую заставляют быстро колебаться взад и вперед. Когда датчик в целом вращается, на эту колеблющуюся массу начинает действовать сила - сила Кориолиса, направленная перпендикулярно и направлению колебаний, и оси вращения. Эта сила вызывает небольшое боковое смещение массы; измеряя величину этого смещения, можно вычислить угловую скорость вращения. Ценность гироскопа заключается в том, что он не зависит от внешних ориентиров; по своей природе он способен измерять собственное вращение. Именно эта способность делает его более мощным устройством, чем, например, компас или уровень: компас подвержен магнитным помехам, а уровень требует опоры на гравитацию, тогда как гироскоп работает полностью автономно.
3. Почему необходимо сочетание обоих? - принципы инерциальной навигации
Использование одного только акселерометра или одного только гироскопа создает внутренние ограничения; однако при объединении обоих устройств и использовании алгоритмов слияния данных становится возможной инерциальная навигация. Гироскоп предоставляет информацию о текущем положении и скорости вращения, например "ориентирован на 30° к востоку от севера и вращается со скоростью 5° в секунду", тогда как акселерометр сообщает об ускорении по разным осям, например "ускорение вверх составляет 2 м/с², ускорение вперед - 0,5 м/с²". Однако, чтобы вычесть гравитационную составляющую из этих измерений, необходимо знать текущее положение, которое как раз и предоставляет гироскоп. Конкретный расчетный процесс выглядит так: интегрирование угловой скорости гироскопа дает ориентацию, то есть углы тангажа, крена и рыскания; используя эту информацию об ориентации, из данных акселерометра вычитается гравитационная составляющая, чтобы получить истинное ускорение движения; однократное интегрирование этого ускорения движения дает скорость, а повторное интегрирование скорости дает перемещение, то есть изменение положения. Следовательно, если известны начальное положение, скорость и ориентация, инерциальная навигационная система может непрерывно вычислять и выдавать текущее положение и ориентацию во время любого движения, полностью независимо от внешних сигналов.
4. Врожденный недостаток, который необходимо учитывать - дрейф
Инерциальные датчики страдают от неизбежного недостатка: накопительной интегральной ошибки, обычно называемой дрейфом. Акселерометры имеют микроскопический уровень шума; при интегрировании для получения скорости эта ошибка усиливается один раз, а при повторном интегрировании для получения перемещения возрастает уже очень существенно. Одновременно гироскопы также вносят микроскопические ошибки в измерение угловой скорости; при интегрировании для получения углового положения эта ошибка линейно растет со временем. В результате чисто инерциальная навигационная система начинает давать значительные отклонения уже в промежутке от нескольких секунд до нескольких минут. Хотя дорогие волоконно‑оптические или лазерные гироскопы, обычно применяемые в авиации и ракетной технике, могут сохранять точность дольше, недорогие MEMS‑датчики в мобильных телефонах способны накапливать ошибку в несколько метров всего за несколько секунд. Поэтому крайне важно периодически корректировать накопленные ошибки инерциальных датчиков с помощью других абсолютных измерительных средств, таких как GPS‑приемники, магнитометры, барометры или камеры машинного зрения. 5. Повсеместные приложения в повседневной жизни
Инерциальные датчики широко используются как в повседневной жизни, так и в высокотехнологичных областях: в мобильных телефонах они обеспечивают поворот экрана, где акселерометр воспринимает гравитацию, подсчет шагов, где акселерометр улавливает вибрации при ходьбе, и управление направлением в играх с помощью гироскопа; в автомобильных системах электронной стабилизации ESP они определяют, заносит ли автомобиль или теряет сцепление, позволяя мгновенно подтормаживать отдельные колеса; в дронах и роботах они поддерживают стабильное зависание и обеспечивают автономную навигацию, особенно при потере сигналов GPS; в VR/AR гарнитурах они точно отслеживают малейшие движения головы, уменьшая укачивание; а в аэрокосмических и ракетных системах они служат основным механизмом наведения на заключительных этапах полета или в тех случаях, когда сигнал GPS недоступен либо подавляется помехами.
Итак, инерциальные датчики измеряют ускорение, используя "инерцию пробной массы", и измеряют угловую скорость, используя "эффект Кориолиса на вибрирующей массе". Объединяя эти измерения и выполняя интегральные вычисления, они могут автономно определять положение, скорость и ориентацию объекта, не полагаясь ни на какие внешние сигналы, хотя за это приходится платить неизбежным накоплением ошибок дрейфа со временем.