






Как косвенно вычислить курс по разности скоростей колёс
14 апреля 2026Косвенное вычисление угла курса по разности скоростей колёс представляет собой упрощённую версию классического метода «колёсного одометра» в динамике транспортного средства. Его основной принцип заключается в использовании разности скоростей левого и правого колёс в сочетании с колесной базой автомобиля для вычисления угловой скорости вращения автомобиля вокруг вертикальной оси и последующего интегрирования с получением угла курса.
Конкретный способ реализации выглядит следующим образом:
(1) Вычисление мгновенной скорости рыскания по линейным скоростям левого и правого колёс
Считайте скорость левого заднего колеса  и правого заднего колеса
 (единица: рад/с), а затем по колесной базе L (единица: м) и радиусу качения шины r (единица: м) вычислите линейные скорости левого и правого колёс: ;
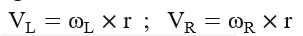 ;
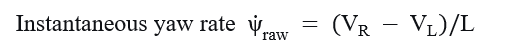
Непосредственное использование этой формулы в реальных условиях сталкивается со многими практическими проблемами, поэтому также требуются алгоритмическая коррекция рулевой геометрии и компенсация бокового скольжения и нелинейных участков. Коррекция рулевой геометрии (геометрия Аккермана) обычно использует скорость колёс неуправляемой оси, как правило заднего моста, для расчёта скорости изменения угла курса. Компенсация бокового скольжения и нелинейности обычно предполагает слияние расчёта по разности скоростей колёс с данными гироскопа IMU (инерциального измерительного блока), например с помощью фильтра Калмана: разность скоростей колёс используется для коррекции дрейфа нулевого смещения гироскопа, а гироскоп компенсирует динамическую задержку расчёта по колёсной скорости.
(1) Обработка сигнала
При движении на низких скоростях разность скоростей левого и правого колёс очень мала. Если разрешения счётчика импульсов колесной скорости недостаточно, это вызовет сильные скачки вычисленной скорости изменения угла курса. Поэтому для удаления высокочастотного шума требуется низкочастотная фильтрация первого порядка.
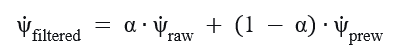
(2) Интегрирование для вычисления угла курса
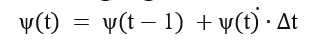
Таким образом, только с помощью датчиков скорости колёс можно получить высокоточную оценку скорости изменения угла курса в условиях низкой скорости и квазистатики, что имеет большое значение для кратковременного позиционирования и счисления пути.