






Применение инерциальной навигационной системы в автономном вождении
08 октября 2025Инерциальные навигационные системы (INS) играют решающую роль в технологии автономного вождения, особенно при устранении ограничений других датчиков, таких как GPS, камеры и LiDAR. Они предоставляют непрерывную, высокочастотную и не подверженную внешним помехам информацию о состоянии движения и являются одним из ключевых компонентов восприятия и позиционирования в автономном транспорте.
Основная функция инерциальной навигационной системы
Основная функция инерциальной навигационной системы в автономном вождении заключается в восприятии состояния движения автомобиля. Система измеряет трехмерное положение, скорость и углы ориентации транспортного средства, включая крен, тангаж и рыскание. Инерциальный измерительный блок (IMU) как основной датчик INS имеет очень высокую частоту обновления данных, обычно более 100 Гц, что значительно выше, чем у GPS (1-10 Гц) и камеры/LiDAR (10-30 Гц), и позволяет фиксировать мгновенные динамические изменения автомобиля.
1. Ключевой сценарий применения: компенсация недостатков других датчиков
В системах навигации автономного вождения сигналы GPS часто пропадают или становятся ненадежными, что вызывает прерывание или сильную деградацию сигнала. Это происходит, например, в тоннелях, подземных гаражах и под эстакадами, где спутниковый сигнал полностью экранируется. В городских каньонах и районах с плотной высотной застройкой GPS-сигнал сильно отражается и подвержен многолучевым помехам, из-за чего точность позиционирования существенно падает или система вообще перестает работать. Под густым лесным покровом листья также могут перекрывать спутниковый сигнал.
В таких условиях система INS обычно играет важную роль. Посредством счисления пути, опираясь на известные точные положение и ориентацию в предыдущий момент времени, система интегрирует измеренные IMU ускорения и угловые скорости, вычисляет текущее относительное смещение и изменение ориентации автомобиля, а затем получает новое положение и новую ориентацию. Это обеспечивает непрерывность позиционирования. Более того, даже когда сигнал GPS остается хорошим, высокочастотная и высокоточная информация об ориентации, включая крен, тангаж и рыскание, которую предоставляет INS, недоступна другим датчикам в одиночку.
В следующей таблице сравниваются показатели навигации интегрированной навигационной системы I4500 в режимах спутниковой поддержки и потери спутникового сигнала.
I4500 System Performance
| Параметры | Показатель (RMS) | Примечания | |
|---|---|---|---|
| Точность курса | Двойной GNSS | 0.1° | База 2 м |
| Одиночный GNSS | 0.2° | Требуется маневрирование | |
| Сохранение точности при отказе GNSS | 0.2°/min | ||
| Точность ориентации | GNSS доступен | 0.1° | |
| Сохранение точности при отказе GNSS | 0.2°/min | ||
| Режим V-G (время отказа GNSS не ограничено, ускорения нет) | 2° | ||
| Точность горизонтального позиционирования | GNSS доступен | 1.2m | Одиночная точка |
| 2cm+1ppm | RTK | ||
| Отказ GNSS (60 с) | 20m | ||
2. Ключевой узел мультисенсорного слияния
Современные системы автономного вождения без исключения используют технологии слияния датчиков. INS является ключевым узлом в такой архитектуре.
● При интеграции с GNSS формируется комбинированная навигационная система GNSS/INS, которая является наиболее классическим и зрелым решением. GNSS предоставляет абсолютное положение и долговременную стабильность, но работает с низкой частотой обновления и чувствителен к помехам; INS предоставляет высокочастотную, непрерывную информацию об относительном движении и ориентации, но обладает накапливающейся ошибкой (дрейфом). Фильтр Калмана объединяет достоинства обеих подсистем: GNSS корректирует дрейф INS, а INS поддерживает непрерывность позиционирования и сглаживает выход GNSS при отказе спутникового сигнала. Благодаря этому общая точность и устойчивость системы значительно превосходят показатели отдельных GNSS или INS.
● При интеграции со спидометром спидометр предоставляет информацию о скорости колеса, включая скорость и пройденное расстояние, что помогает корректировать ошибки INS в оценке скорости, особенно при прямолинейном движении автомобиля. В таблице ниже приведены показатели интегрированной навигационной системы I3700 производства Micro-Magic Inc. Даже при потере спутникового сигнала высокая точность измерения сохраняется за счет алгоритмического слияния данных INS и колесного одометра.
I3700 Navigation Accuracy Indexs
| Время потери спутникового сигнала | Режим навигации | Точность положения | Точность скорости | Точность тангажа/крена | Точность курса |
|---|---|---|---|---|---|
| 3s | Подключение к одометру | 1cm | 0.03m/s | 0.1° | 0.2° |
| 10s | 1m | 0.1m/s | 0.1° | 0.2° | |
| 60s | 6m | 0.1m/s | 0.2° | 0.35° |
● При интеграции с визуальным SLAM или LiDAR SLAM высокочастотные данные IMU могут предоставлять прогноз движения для визуальной или лидарной обработки, снижать вычислительную сложность сопоставления изображений или облаков точек и повышать работу в реальном времени и устойчивость системы, особенно при быстром движении или в среде со слабой текстурой. Точная информация об ориентации, в частности о крене и тангаже, которую предоставляет INS, критически важна для корректного анализа геометрических отношений в изображениях камеры или облаках точек LiDAR на уклонах и неровных дорогах.
Примеры применения
На примере продукта I6700, выпущенного Micro-Magic Inc, эта система может интегрировать различные вспомогательные датчики, такие как GNSS, одометр и магнитометр, и обеспечивать точную коррекцию курса автомобиля в различных сценариях эксплуатации.
I6700 Heading Correction Method
| Функция | Условие | Примечания |
|---|---|---|
| Определение курса по GNSS с двумя антеннами | Включены две антенны | Подходит для открытой местности |
| Кинематическая выставка | Самолет, автомобиль и морская техника | Подходит для условий с большими маневрами, скорость носителя не менее 3 м/с |
| Истинный курс по GPS | GPS включен | Подходит для открытой местности |
| Выставка по ускорению | Режим вертолета | Ускорение не менее 2.5 м/с2 в течение 2 секунд |
| Магнитный курс | Включен магнитный компас | Магнитная среда относительно стабильна |
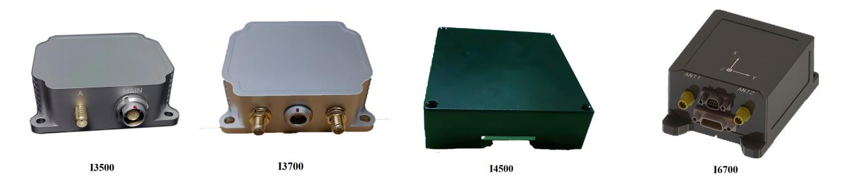
Высокоточные инерциальные навигационные системы Micro-Magic Inc
Заключение:
Инерциальная навигационная система (INS) является опорой системы позиционирования автономного вождения. Она предоставляет непрерывную, высокочастотную и не подверженную внешним помехам информацию о состоянии движения и ориентации автомобиля и выступает ключевой технологией для обеспечения непрерывности позиционирования, устойчивости системы и способности к высокочастотной реакции. Особенно в сложных сценариях потери сигнала GPS, таких как тоннели и городские каньоны, INS сохраняет работоспособность позиционирования за счет счисления пути и становится незаменимой частью резервирования безопасности. Хотя присущая ей накапливающаяся ошибка требует тесной интеграции с другими датчиками, включая GNSS, датчики скорости колеса, системы машинного зрения и LiDAR, для выполнения коррекции, в архитектуре мультисенсорного слияния INS служит центральным узлом и значительно повышает точность, надежность и динамические характеристики всей системы позиционирования. По мере развития IMU-технологий, включая повышение точности MEMS-гироскопов и миниатюризацию твердотельных лазерных гироскопов, а также по мере оптимизации алгоритмов слияния роль INS в автономном вождении будет становиться все более важной.