FOG IMU в передовых оборонных технологиях: решение, недостижимое для MEMS
29 июля 2025
Краткий обзор содержания статьи
Волоконно-оптические IMU (FOG IMU) и MEMS IMU заметно различаются по точности, устойчивости к внешней среде и надежности из-за различий в технических принципах. В области стратегических вооружений, глубоководных и космических исследований, высокодинамичных военных систем и научных приборов позиция FOG IMU по-прежнему остается незаменимой. Ее ключевые преимущества заключаются в точности, близкой к физическому пределу, полной температурной стабильности и стойкости к экстремальным условиям. Даже если часть высококлассных MEMS-решений приближается к тактическому уровню, они все равно не соответствуют стратегическим требованиям передовых оборонных технологий.
Основные области применения в передовых оборонных технологиях
1. Навигация и наведение стратегического военного оборудования
Межконтинентальные баллистические ракеты и стратегические атомные подводные лодки должны сохранять сверхвысокую точность позиционирования в условиях отсутствия спутникового сигнала, например в глубоком море или космосе, и одновременно выдерживать сильные удары, экстремальные температуры `-45℃ ~ 70℃` и электромагнитные помехи. Для таких условий требуется стабильность нулевого смещения не хуже `≤ 0.05°/ч`. У MEMS IMU стабильность нулевого смещения обычно составляет `≥ 0.1°/ч`, а стойкость к ударным нагрузкам ниже, поэтому накопление ошибки может привести к отклонению траектории наведения от цели.
В системе ориентации спутников космическая среда требует измерения угловой скорости на микрорадианном уровне, то есть случайного блуждания не хуже `≤ 0.005°/√ч`, а также высокой долговременной надежности с `MTBF > 20000 ч`. По термостабильности и радиационной стойкости волоконно-оптические гироскопы превосходят MEMS и работают в вакууме стабильнее, тогда как MEMS-структуры легче подвержены радиационному дрейфу.
2. Системы сильных электромагнитных помех и высокодинамичные тактические платформы
В мощном электромагнитном поле платформ радиоэлектронной борьбы, например радарных постановщиков помех, MEMS легко демонстрируют скачки данных из-за чувствительности полупроводниковой структуры к наводкам. Волоконно-оптический гироскоп использует полностью оптический тракт и немагнитные материалы, поэтому способен в полной мере противостоять электромагнитным помехам.
При наведении гиперзвуковых летательных аппаратов во время полета со скоростью свыше `5 Mach` возникают сильная вибрация и высокая температура. IMU на базе волоконно-оптического гироскопа и кварцевого акселерометра выдерживает удар до `100g` и вибрацию до `2000Hz`, тогда как MEMS-конструкция значительно легче входит в резонанс и выходит из строя.
В системе управления огнем военных истребителей во время маневров с перегрузкой `9g` требуется расчет углов ориентации в реальном времени с ошибкой менее `0.01°`. Линейность динамического отклика у волоконно-оптического гироскопа, где нелинейность масштабного коэффициента составляет `≤ 50ppm`, значительно лучше, чем у MEMS с уровнем `≥ 500ppm`.
3. Глубоководные исследования и автономная подводная навигация
Для необитаемых подводных аппаратов `AUV/ROV` и подводных сейсмометров в глубоком море без GPS требуется чисто инерциальная навигация на протяжении нескольких месяцев, при этом ошибка положения должна оставаться менее `1%` от длины маршрута. Долговременная стабильность нуля волоконно-оптического гироскопа `≤ 0.1°/ч` и низкий шум кварцевого акселерометра `≤ 100 μg` позволяют выполнять измерения микрогравитации, тогда как температурный дрейф MEMS `≥ 500 μg` и накопление шума приводят к заметному уходу координат. Например, при инспекции подводных трубопроводов накопленная ошибка свыше `10 м` уже может привести к повреждению оборудования.
4. Научные исследования и высокоточная съемка
При измерении градиента силы тяжести и полярных научных исследованиях велико влияние магнитного поля, а геомагнитная опора отсутствует. Немагнитные свойства волоконно-оптического гироскопа позволяют реализовать автономный североискатель с точностью курса `≤ 0.08°`, тогда как MEMS обычно зависит от магнитометра и в полярных районах теряет работоспособность.
При коррекции орбиты космических аппаратов в дальнем космосе, где используется сочетание звездной и инерциальной навигации, угловое случайное блуждание волоконно-оптического гироскопа `≤ 0.002°/√ч` уже близко к квантовому пределу, тогда как шум MEMS выше на один-два порядка и обычно не лучше `≥ 0.03°/√ч`.
Сравнение ключевых характеристик
Следующая таблица суммирует незаменимые ключевые преимущества FOG IMU.
|
Показатель |
FOG IMU |
MEMS IMU |
Сценарий влияния |
|
Стабильность нулевого смещения |
≤ 0.05°/ч (стратегический уровень) |
≥ 0.1°/ч (тактический уровень) |
Длительная работа без спутниковой навигации |
|
Угловое случайное блуждание |
≤ 0.002°/√ч |
≥ 0.03°/√ч |
Высокоточное управление ориентацией |
|
Стойкость к электромагнитным помехам |
Полностью оптический тракт, немагнитные материалы |
Подвержен радиочастотным и магнитным помехам |
РЭБ, полярные операции |
|
Нечувствительность к вибрации |
Низкая, твердотельная структура |
Высокая, возможен резонанс чувствительного элемента |
Наведение высокодинамичных носителей |
|
Температурная адаптивность |
Полный температурный дрейф ≤ 0.5°/ч |
Дрейф ≥ 20°/ч |
Экстремальные условия космоса и глубокого моря |
|
Долговременная надежность |
MTBF > 20000 ч |
MTBF < 10000 ч |
Жизненный цикл гражданской авиации и стратегических систем |
Ключевые показатели волоконно-оптических IMU
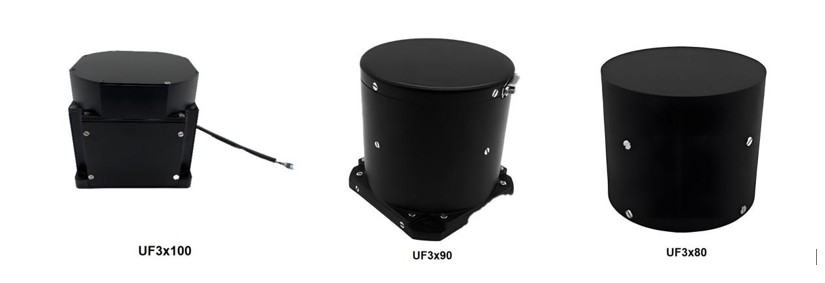
Ниже приведены ключевые параметры двух трехосных FOG IMU.
|
Параметр |
U-F3X100 |
U-F3X90 |
Ед. |
|
|
FOG |
Диапазон |
±500 |
±500 |
°/с |
|
Стабильность нулевого смещения |
≤ 0.05 |
≤ 0.10 |
°/ч |
|
|
Повторяемость нулевого смещения |
≤ 0.05 |
≤ 0.10 |
°/ч |
|
|
Повторяемость масштабного коэффициента |
≤ 20 |
≤ 30 |
ppm |
|
|
Нелинейность масштабного коэффициента |
≤ 30 |
≤ 30 |
ppm |
|
|
Полоса пропускания |
≥ 200 |
≥ 200 |
Hz |
|
|
Quartz Accel |
Диапазон |
≥ ±30 |
≥ ±30 |
g |
|
Смещение нуля |
≤ ±7 |
≤ ±7 |
mg |
|
|
Температурный коэффициент смещения |
≤ 60 |
≤ 100 |
μg/℃ |
|
|
Температурный коэффициент масштабного коэффициента |
≤ 60 |
≤ 100 |
ppm/℃ |
|
|
Месячная стабильность масштабного коэффициента |
≤ 60 |
≤ 100 |
ppm |
|
|
Коэффициент нелинейности второго порядка |
≤ 60 |
≤ 100 |
μg/g2 |
|
Заключение
Хотя MEMS IMU имеют преимущества по стоимости, размерам и энергопотреблению, например в потребительской электронике и автомобильной навигации, FOG IMU по-прежнему остаются единственным выбором для сценариев, где требуются высокая точность, высокая надежность и максимальная стойкость к помехам. По мере развития MEMS-технологий они постепенно проникают в низший сегмент рынка волоконно-оптических решений, однако в перечисленных выше стратегических областях физические преимущества волоконно-оптической технологии остаются незаменимыми.