Механические характеристики гироскопа: самый важный параметр
24 марта 2025Ключевые моменты
Продукт: высокопроизводительные гироскопы
Особенности:
- Точное измерение угловой скорости при низком смещении
- Компенсация ошибок, вызванных температурой и вибрацией
- Стабильность нулевого смещения как один из ключевых показателей
- Чувствительность к вибрации, включая g-чувствительность и g2-чувствительность, существенно влияет на результат
Применение:
- Аэрокосмическая отрасль, автомобили, промышленное оборудование и потребительская электроника
Преимущества:
- Высокая точность при наличии температурной и вибрационной компенсации
- Повышение стабильности за счет усреднения данных от нескольких устройств
- Антивибрационные компоненты позволяют улучшать рабочие характеристики
Ограничения:
- Чувствительность к вибрации является одним из главных источников ошибок
- Заявленная стабильность нулевого смещения может достигаться только в идеальных лабораторных условиях
- Механические удары и перегрузки способны заметно ухудшать работу устройства
Итог: при выборе гироскопа важно ориентироваться на минимизацию крупнейшего источника ошибки. В большинстве практических приложений именно чувствительность к вибрации вносит наибольший вклад в суммарную ошибку. Другие параметры обычно легче улучшить калибровкой или усреднением данных с нескольких датчиков. Стабильность нулевого смещения нередко оказывается лишь одной из меньших составляющих общего бюджета ошибок.
Когда инженеры изучают спецификации высокопроизводительных гироскопов, первое, на что обычно обращают внимание, это стабильность нулевого смещения. В конце концов, именно она задает нижний предел разрешения гироскопа и кажется самым наглядным показателем его качества. Однако реальные гироскопы подвержены ошибкам по множеству причин, поэтому пользователь далеко не всегда сможет получить ту высокую стабильность нуля, которая указана в паспорте. На практике подобные результаты часто достижимы только в лаборатории. Традиционный путь состоит в том, чтобы максимально снизить влияние источников ошибок за счет компенсации. В этой статье рассматриваются такие методы, их ограничения, а также альтернативный подход: выбор гироскопа по его механическим характеристикам и последующее улучшение стабильности смещения при необходимости.
Ошибки окружающей среды
Все MEMS-гироскопы среднего и нижнего ценового уровня имеют определенную ошибку нулевого смещения и масштабного коэффициента во времени, а также изменяются с температурой. Поэтому температурная компенсация является обычной инженерной практикой. Как правило, встроенный в гироскоп температурный датчик используется именно для этой цели. Абсолютная точность датчика температуры не так важна, как его повторяемость и тесная тепловая связь с самим чувствительным элементом гироскопа. Современные гироскопы обычно без труда удовлетворяют этим требованиям.
Для температурной компенсации можно применять разные методы, например полиномиальную аппроксимацию или кусочно-линейные модели. Пока записано достаточное число температурных точек и калибровка выполнена аккуратно, конкретная техника не является решающей. Например, слишком короткая выдержка на каждой температурной точке нередко сама становится источником ошибки. Однако независимо от используемого метода предельным ограничением останется температурный гистерезис, то есть различие выходного сигнала при нагреве и охлаждении до одной и той же температуры.
Петля температурного гистерезиса гироскопа ADXRS453 показана на рисунке 1. Температура изменяется от +25 °C до +130 °C, затем до -45 °C и снова возвращается к +25 °C, а при этом фиксируются результаты измерения нулевого смещения некомпенсированного гироскопа. Между выходом при +25 °C во время нагрева и охлаждения наблюдается небольшая разница, около 0,2 °/с в этом примере, и именно это явление называется температурным гистерезисом. Такую ошибку нельзя устранить компенсацией, поскольку она возникает независимо от того, находится гироскоп под питанием или нет. Кроме того, величина гистерезиса пропорциональна температурному воздействию: чем шире температурный диапазон, которому подвергается устройство, тем больше гистерезис.

Рисунок 1. Выход нулевого смещения некомпенсированного ADXRS453 во время температурного цикла (-45 °C...+130 °C)
Если приложение допускает установку нулевого смещения при запуске, то есть запуск без вращения, или обнуление смещения непосредственно на месте эксплуатации, этой ошибкой можно пренебречь. В противном случае она может стать ограничивающим фактором для стабильности нуля, так как транспортировку и условия хранения мы контролировать не можем.
Антивибрация
В идеальной ситуации гироскоп должен измерять только угловую скорость и никак не реагировать на другие воздействия. Однако в реальных изделиях из-за асимметрии механической конструкции и/или недостаточной точности микромеханической обработки все гироскопы обладают определенной чувствительностью к ускорению. Эта чувствительность проявляется в разных формах, а ее уровень зависит от конкретной конструкции. Наиболее значимыми обычно являются чувствительность к линейному ускорению, или g-чувствительность, и чувствительность к виброкоррекции, или g2-чувствительность. Поскольку большинство гироскопов используется в устройствах, которые движутся и/или вращаются в поле земной гравитации 1g, чувствительность к ускорению часто становится крупнейшим источником ошибки.
Недорогие гироскопы обычно имеют предельно простую и компактную механическую систему, в которой антивибрационные характеристики практически не оптимизируются, потому что главным приоритетом остается стоимость. Поэтому вибрация может вызывать у них очень серьезные ошибки. Неудивительно, что g-чувствительность у таких устройств может превышать 1000 °/ч/g, или 0,3 °/с/g, что более чем в 10 раз хуже, чем у высокопроизводительных гироскопов. Для таких изделий стабильность нулевого смещения мало что говорит о реальном поведении устройства. Даже небольшое изменение ориентации гироскопа в поле земной гравитации может вызывать значительную ошибку именно из-за чувствительности к g и g2. Обычно производители таких гироскопов вообще не указывают вибрационную чувствительность, потому что по умолчанию она очень велика.
Некоторые разработчики пытаются компенсировать g-чувствительность внешними акселерометрами, что действительно может улучшать результат в отдельных сценариях, особенно в составе ИМУ, где акселерометр уже есть. Однако полностью компенсировать эту ошибку не удается по ряду причин. У большинства гироскопов g-чувствительность зависит от частоты вибрации. На рисунке 2 показан отклик гироскопа Silicon Sensing CRG20-01 на вибрационное воздействие. Хотя чувствительность укладывается в паспортные пределы, за исключением отдельных частот, изменение от постоянного тока до 100 Гц достигает соотношения 12:1, поэтому калибровка по одной точке постоянного тока не решает проблему. Полноценная схема компенсации в таком случае становится очень сложной, так как коэффициент компенсации должен зависеть от частоты.

Рисунок 2. Отклик g-чувствительности Silicon Sensing CRG20-01 на различные синусоидальные частоты
Еще одна трудность состоит в согласовании фазовой характеристики компенсирующего акселерометра и самого гироскопа. Если фазовые характеристики этих двух устройств не согласованы, высокочастотные вибрационные ошибки могут даже усилиться. Отсюда следует еще один важный вывод: для большинства гироскопов компенсация g-чувствительности эффективна только на низких частотах. Калибровка на вибрацию часто не регламентируется, возможно потому, что между компонентами наблюдаются слишком большие и неудобные различия. Также не исключено, что производители просто не хотят тестировать и нормировать этот параметр, поскольку такие испытания сложны. В любом случае влияние вибрационной коррекции необходимо учитывать, так как акселерометром ее компенсировать нельзя.
Наиболее распространенный способ уменьшить чувствительность по g2 - добавить механический антивибрационный элемент, как показано на рисунке 3. На фотографии изображен автомобильный гироскоп Panasonic с частично снятой металлической крышкой корпуса. Сам чувствительный элемент изолирован от металлической крышки резиновым антивибрационным элементом. Такие компоненты крайне сложны в проектировании, так как их отклик не остается ровным в широком диапазоне частот, особенно на низких частотах, а коэффициенты демпфирования меняются в зависимости от температуры и времени эксплуатации. Как и чувствительность, виброкоррекционный отклик гироскопа также может зависеть от частоты. Даже если удается спроектировать антивибрационный элемент, хорошо подавляющий узкополосную вибрацию в известном диапазоне, он обычно не подходит для универсальных приложений с широкополосной вибрацией.
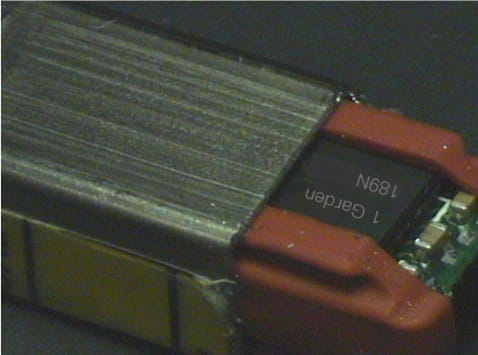
Рисунок 3. Типичные антивибрационные компоненты
Основные проблемы, вызываемые механическими перегрузками
Во многих приложениях возможны кратковременные перегрузочные события, которые не обязательно разрушают гироскоп, но могут приводить к очень большим ошибкам. Ниже приведены несколько типичных примеров.
Некоторые гироскопы способны переносить перегрузку по скорости вращения без явного отказа. На рисунке 4 показан отклик гироскопа Silicon Sensing CRG20 на входные скорости, превышающие его номинальный диапазон примерно на 70%. Левая кривая отражает поведение CRG20 при изменении скорости вращения от 0 °/с до 500 °/с и ее удержании, а правая показывает, как устройство ведет себя, когда входная скорость падает с 500 °/с обратно до 0 °/с. Когда входной сигнал превышает номинальный диапазон измерения, выходной сигнал начинает случайным образом перескакивать между уровнями.

Рисунок 4. Отклик Silicon Sensing CRG-20 на входную скорость 500 °/с
Некоторые гироскопы склонны к «залипанию» даже при ударах всего в несколько сотен g. Например, на рисунке 5 показан отклик VTI SCR1100-D04 на удар 250 g длительностью 0,5 мс. Удар формировался падением стального шарика диаметром 5 мм с высоты 40 см на печатную плату рядом с гироскопом. Сам гироскоп не был физически поврежден, однако перестал реагировать на входную угловую скорость и для восстановления требовал выключения и повторного включения питания. Это не редкое явление, похожее поведение наблюдается и у других моделей. Поэтому всегда разумно заранее проверять, сможет ли предлагаемый гироскоп выдержать удары и злоупотребления, характерные для конкретного приложения.

Рисунок 5. Отклик VTI SCR1100-D04 на удар 250 g длительностью 0,5 мс
Очевидно, что ошибки такого рода могут быть огромными. Поэтому в каждом конкретном приложении необходимо заранее выявлять потенциальные режимы механического злоупотребления и проверять, способен ли гироскоп их выдержать.
Новая парадигма выбора
При составлении бюджета ошибок стабильность нулевого смещения обычно является одной из наименьших его составляющих. Поэтому при выборе гироскопа разумнее ориентироваться на минимизацию максимального источника ошибки. В большинстве приложений именно чувствительность к вибрации становится доминирующим фактором. Тем не менее пользователю иногда требуется меньший шум или лучшая стабильность нуля, чем может обеспечить выбранный гироскоп. К счастью, для этого есть рабочий подход - усреднение.
В отличие от ошибок, связанных с конструкцией, температурой или вибрацией, ошибка стабильности нулевого смещения у большинства гироскопов носит шумовой характер. Это означает, что стабильность нуля у разных устройств не коррелирует. Поэтому при усреднении по n устройствам ожидаемое улучшение составит √n. Аналогичным образом можно уменьшать и широкополосный шум.
Вывод
Долгое время стабильность нулевого смещения рассматривалась как абсолютный эталон при оценке гироскопов, однако в реальных условиях чувствительность к вибрации зачастую является гораздо более серьезным фактором, ограничивающим точность. Поэтому выбор гироскопа по его антивибрационным характеристикам является вполне оправданным подходом, тогда как многие другие параметры можно дополнительно улучшить калибровкой или усреднением данных от нескольких датчиков.
Приложение: расчет ошибок, вызванных вибрацией
Чтобы рассчитать ошибку, вносимую вибрацией в конкретном приложении, необходимо понимать ожидаемую амплитуду ускорения и частоты, на которых это ускорение может возникать.
- Бег обычно создает пиковое ускорение около 2 g примерно в течение 4% времени.
- Вибрация вертолета, как правило, достаточно стабильна. Для большинства вертолетов типичным считается широкополосная вибрация около 0,4 g при 100% рабочем цикле.
- Суда, особенно небольшие катера на бурной воде, могут крениться до ±30°, что создает вибрацию около ±0,5 g. Рабочий цикл при этом можно принять равным 20%.
- Строительная техника, такая как грейдеры и фронтальные погрузчики, при ударе ковша или лезвия о камни создает кратковременные, но очень высокие перегрузки порядка 50 g. Типичное значение рабочего цикла составляет около 1%.
При расчете ошибки, вызванной вибрацией, необходимо учитывать и g-чувствительность, и g2-чувствительность. Если взять в качестве примера вертолет, то расчет будет выглядеть следующим образом.
Ошибка = [ошибка g-чувствительности] + [ошибка g2-чувствительности]
= [0,4 g × g-чувствительность × 3600 с/ч × 100%] +
[(0,4 g)2 × g2-чувствительность × 3600 с/ч × 100%]
Если g-чувствительность компенсируется акселерометром, уменьшается только ошибка по g, и степень уменьшения определяется коэффициентом компенсации.

