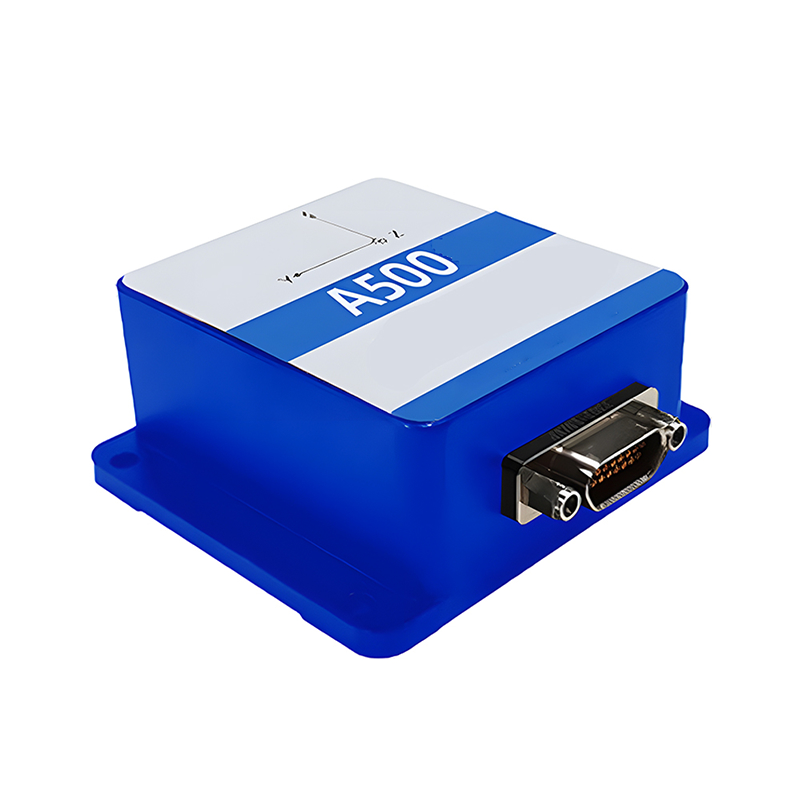
Применение и развитие курсовертикали (AHRS) в современной навигации
24 марта 2025Ключевые моменты
Продукт: система ориентации и курса (AHRS)
Особенности:
• Предоставляет в реальном времени данные о положении по тангажу, крену и курсу
• Использует гироскопы, акселерометры и магнитометры для слияния данных датчиков
• Обеспечивает высокую точность и малую задержку в динамических условиях
• Применяет алгоритмы фильтра Калмана и комплементарной фильтрации
• Компактна и легка, подходит для аэрокосмических, морских и автономных систем
Области применения:
• Аэрокосмическая техника: контроль полетного положения и устойчивости самолетов и БПЛА
• Автономный транспорт: поддержание устойчивой навигации беспилотных автомобилей
• Морская техника: отслеживание ориентации подводных аппаратов и субмарин
• AR/VR: захват движений головы пользователя для иммерсивных сценариев
Преимущества:
• Высокая точность и надежность при навигации в реальном времени
• Снижение зависимости от ручного контроля и традиционных методов
• Простая интеграция с GPS и другими навигационными системами
• Работа в различных условиях окружающей среды, включая вибрации и перепады температуры
• Низкое энергопотребление и высокая эффективность при длительной эксплуатации
Система ориентации и курса AHRS широко используется в аэрокосмической технике, беспилотных системах, морских исследованиях и других областях точной навигации. Ее основная задача заключается в том, чтобы в реальном времени выдавать данные о пространственном положении, такие как тангаж, крен и курс, измеряя ускорение и угловую скорость носителя и обеспечивая тем самым точную навигацию и управление.
1. Принцип работы AHRS
Ключевые компоненты AHRS обычно включают гироскопы, акселерометры и магнитометры. Эти датчики в реальном времени регистрируют состояние движения носителя. Гироскоп выдает информацию об угловой скорости, акселерометр измеряет ускорение, а магнитометр помогает калибровать курсовой угол.
В практических приложениях AHRS должна использовать алгоритмы слияния данных датчиков для объединения информации от разных сенсоров и выдачи точной оценки ориентации. Наиболее распространенными являются фильтр Калмана и комплементарный фильтр. Эти алгоритмы помогают корректировать ошибки датчиков и формировать надежные данные о курсе и пространственном положении.
2. Оценка ориентации и математическая модель
Одной из центральных задач AHRS является оценка ориентации. Под ориентацией понимается положение объекта относительно земной системы координат, обычно описываемое тремя углами: тангажем, креном и рысканием. Между этими углами и выходными сигналами инерциальных датчиков существует тесная математическая связь.
Пусть выходы акселерометра и датчика угловой скорости обозначаются как  и
 соответственно. Тогда оценка углов ориентации может быть рассчитана по следующим формулам.
(1) Связь между угловой скоростью и углами ориентации
Изменение углов ориентации может быть вычислено по угловой скорости. Связь между угловой скоростью  и скоростью изменения углов ориентации
 задается выражением
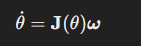 .
Здесь 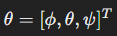 обозначает углы курса, тангажа и крена, а
 представляет матрицу Якоби, описывающую отображение угловой скорости в производные углов ориентации.
(2) Связь между ускорением и углами ориентации
Для данных ускорения от акселерометра 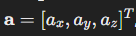 связь между ускорением и углами ориентации описывается формулой
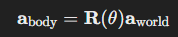 , где
 является матрицей поворота между связанной системой координат и мировой системой координат. Эта матрица позволяет преобразовывать данные ускорения из мировой системы в систему координат носителя.
(3) Комплементарный фильтр и фильтр Калмана
На практике системы AHRS используют комплементарный фильтр или фильтр Калмана для слияния информации от разных датчиков. Базовая идея комплементарного фильтра состоит в том, чтобы использовать низкочастотные данные акселерометра и высокочастотные данные гироскопа для сглаживания процесса оценки ориентации и снижения шума.
Формула комплементарного фильтра имеет вид 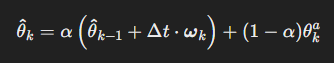 .
Здесь  обозначает текущую оценку ориентации,
 является угловой скоростью от гироскопа,
 обозначает ориентацию, оцененную по акселерометру,
 является коэффициентом слияния, а
 является шагом времени.
Фильтр Калмана, в свою очередь, использует этапы прогноза и обновления для оптимизации оценки ориентации и обычно обеспечивает более высокую точность в динамических условиях.
3. Области применения AHRS
С непрерывным развитием технологий области применения AHRS постоянно расширяются. Ниже приведены несколько типичных сценариев.
- Аэрокосмическая техника: в самолетах, космических аппаратах и БПЛА AHRS является одной из базовых систем ориентации и навигации, которая в реальном времени отслеживает полетное состояние и обеспечивает устойчивость носителя.
- Автономный транспорт: в беспилотных автомобилях AHRS предоставляет данные о пространственном положении, помогая машине сохранять устойчивость движения, особенно в сложной среде.
- Морские исследования: подводные лодки и подводные роботы используют AHRS для получения данных об ориентации и корректного курса под водой.
- Дополненная и виртуальная реальность: в устройствах AR/VR AHRS используется для отслеживания движений головы пользователя и формирования эффекта присутствия.
4. Будущие тенденции развития
С развитием микроэлектроники, сенсорных технологий и вычислительных возможностей характеристики и перспективы применения AHRS продолжают улучшаться. В дальнейшем ожидается заметный прогресс по следующим направлениям.
- Высокоточные датчики: следующее поколение высокоточных и малопотребляющих датчиков дополнительно повысит производительность AHRS, особенно в тяжелых условиях эксплуатации.
- Интеллектуальные алгоритмы: с развитием искусственного интеллекта системы AHRS смогут применять более интеллектуальные алгоритмы слияния данных и оценки ориентации.
- Многодатчиковое слияние: AHRS будет все теснее интегрироваться с GPS, визуальными сенсорами и другими навигационными технологиями, формируя более полную и надежную навигационную систему.
5. Заключение
Как важнейший компонент технологий навигации и позиционирования, AHRS играет все более значимую роль в самых разных отраслях. С дальнейшим развитием технологий системы AHRS будут обеспечивать еще более мощную поддержку точной навигации и ускорять развитие автоматизации и интеллектуальных систем. Более глубокое понимание принципов работы AHRS и перспектив ее применения помогает лучше увидеть возможности и вызовы, которые несет эта технология.