Как выбрать подходящий инерциальный датчик
21 марта 2025Ключевые моменты
Продукт: датчики контроля угла наклона
Особенности:
- Контроль угла наклона крупных наружных рекламных конструкций, объектов инфраструктуры и строительных сооружений.
- Передача данных в реальном времени через GPRS для удаленного мониторинга.
- Питание от солнечной энергии для автономной работы без внешнего источника питания.
- Высокая достоверность данных при минимальных трудозатратах.
- Низкая стоимость, простота установки и обслуживания.
Применение:
- Наружная реклама: контроль наклона крупных билбордов и вывесок для поддержания оптимального угла отображения.
- Инфраструктура: отслеживание наклона мостов, зданий и плотин для выявления структурных проблем.
- Строительство: мониторинг наклона тяжелой техники во время работы для оценки безопасности и состояния оборудования.
Преимущества:
- Высокоточный мониторинг угла наклона в реальном времени.
- Снижение зависимости от ручных проверок и традиционных методов контроля.
- Простая интеграция в существующие системы мониторинга.
- Низкое энергопотребление и экологичная конструкция благодаря солнечному питанию.
- Надежная работа в различных условиях окружающей среды, включая перепады температуры и влажности.
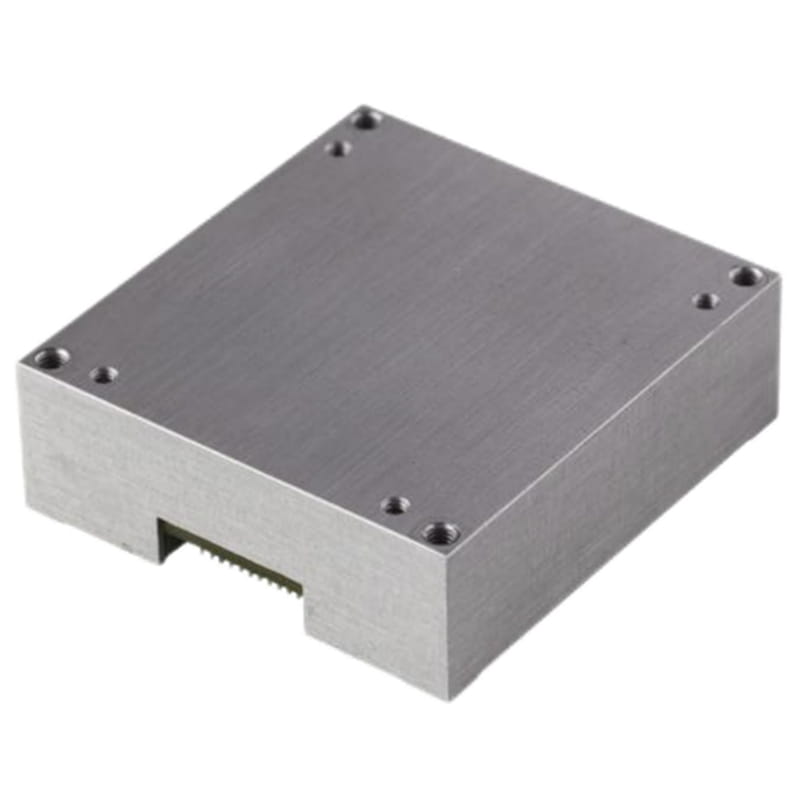
Инерциальный измерительный блок (IMU) представляет собой интегрированный набор датчиков, объединяющий несколько акселерометров и гироскопов для трехмерного измерения удельной силы и угловой скорости относительно инерциальной системы отсчета. Однако в последние годы термин IMU стал использоваться шире и может обозначать различные инерциальные системы, включая AHRS и INS. Сам по себе IMU не выдает полноценное навигационное решение по положению, скорости и ориентации.
Обычно инерциальные датчики можно разделить на три основные категории по уровню характеристик.
Морские и навигационные инерциальные системы относятся к высшему коммерческому уровню и применяются на судах, подводных лодках, а иногда и на космических аппаратах. Такие системы могут обеспечивать автономное навигационное решение с дрейфом менее 1,8 км в сутки, но их стоимость может достигать 1 миллиона долларов. Навигационный класс немного уступает морскому и чаще применяется в гражданской и военной авиации, обеспечивая дрейф менее 1,5 км в час при цене до 100000 долларов.
Тактические и промышленные инерциальные датчики являются наиболее разнообразным сегментом по сочетанию характеристик и стоимости. Они применяются там, где необходимы относительно высокие характеристики при более доступной цене и серийном производстве, например в автоматических газонокосилках, роботах-доставщиках, дронах, сельскохозяйственных роботах, мобильных промышленных роботах и автономных судах.
Датчики потребительского класса на коммерческом рынке обычно продаются в виде отдельных акселерометров или гироскопов. Многие компании комбинируют несколько акселерометров и гироскопов разных производителей, формируя независимые IMU-модули.
Выбор подходящего инерциального датчика, будь то акселерометр, гироскоп, магнитометр или комбинированный IMU/AHRS, требует комплексного учета сценария применения, характеристик, условий эксплуатации и стоимости.
1. Определите требования приложения
Динамический диапазон: определите максимальное ускорение или угловую скорость, которые должен измерять датчик. Например, для высокоскоростного маневрирования дрона требуется гироскоп с большим диапазоном.
Требования к точности: высокоточная навигация, например в автономном транспорте, требует датчиков с низким шумом и малым смещением.
Частота обновления: для контроля высокочастотной вибрации может потребоваться частота дискретизации более 1 кГц, тогда как для обычного отслеживания движения часто достаточно 100 Гц.
Ограничения по энергопотреблению: носимые устройства требуют низкого энергопотребления, например MEMS-акселерометров с шумом ±10 mg, тогда как в промышленном оборудовании эти ограничения обычно мягче.
Способ интеграции: определите, нужен ли только IMU с 6 осями или AHRS с расчетом ориентации.
2. Ключевые рабочие параметры
Акселерометр:
Диапазон: от ±2g для измерения наклона до ±200g для регистрации ударных нагрузок.
Плотность шума: менее 100 μg/√Hz для высокоточных задач против более 500 μg/√Hz для бюджетных решений.
Полоса пропускания: должна перекрывать максимальную частоту сигнала, например при контроле механической вибрации может потребоваться более 500 Гц.
Гироскоп:
Стабильность нулевого смещения: менее 1°/ч у волоконно-оптических гироскопов, около 10°/ч у промышленных MEMS и порядка 1000°/ч у потребительского уровня.
Случайное блуждание угла: менее 0,1°/√ч для тактического класса против примерно 5°/√ч для потребительского уровня.
Диапазон: от ±300°/с для типовых задач до ±2000°/с для высокоскоростного вращения.
Магнитометр:
Чувствительность: 0,1 μT/LSB для высокоточной навигации против 0,5 μT/LSB для универсального применения.
Ортогональная ошибка: менее 1°, что помогает снизить влияние мягкомагнитных помех.
3. Адаптация к условиям эксплуатации
Температурный диапазон: промышленный класс обычно работает в диапазоне от -40°C до 85°C, тогда как потребительский чаще ограничен диапазоном от 0°C до 70°C.
Устойчивость к вибрации и удару: например, автомобильная электроника должна проходить испытание вибрацией 5g RMS.
Герметичность: при наружном применении или во влажной среде может потребоваться степень защиты IP67 или IP68.
4. Интерфейсы и энергопотребление
Цифровые интерфейсы: SPI/I2C для встраиваемых систем, CAN для автомобильных приложений, UART для простой связи.
Напряжение питания: 3,3 В для низкопотребляющих систем против 5 В как промышленного стандартного варианта.
Потребляемый ток: менее 1 mA для устройств на батарейном питании против систем без строгих ограничений при проводном питании.
Micro-Magic Inc является высокотехнологичной компанией, специализирующейся на производстве, выпуске и разработке автомобильных и промышленных инерциальных датчиков. Линейка компании включает акселерометры, гироскопы, магнитометры, инклинометры, IMU, VRU, AHRS и интегрированные навигационные системы INS+GNSS. За многие годы продукция компании широко применялась в автомобильной отрасли, аэрокосмической технике, морском секторе, промышленной автоматизации и медицинском оборудовании. Эти изделия отличаются высокой точностью, низким энергопотреблением, компактными размерами и высокой надежностью и широко используются в задачах управления ориентацией, навигации, отслеживания движения и анализа вибрации. Одновременно Micro-Magic Inc также предлагает индивидуальные решения под конкретные требования различных отраслей.