Применение датчиков скорости колеса в инерциальных навигационных системах: повышение точности INS с помощью данных одометра
21 апреля 2025Датчики скорости колеса часто используются как вспомогательные датчики в инерциальных навигационных системах (INS) для повышения точности навигации и подавления накопленных ошибок инерциальных датчиков. Датчик скорости колеса рассчитывает продольную скорость транспортного средства, измеряя скорость вращения колеса и учитывая радиус шины и коррекцию коэффициента проскальзывания, тем самым предоставляя независимую информацию о скорости. При потере сигнала GPS, например в туннелях или подземных гаражах, INS может непрерывно оценивать положение транспортного средства методом счисления пути, объединяя данные одометра и результаты интегрирования акселерометров INS для коррекции ошибки скорости. При расчете курса датчик скорости колеса может косвенно вычислять скорость изменения угла курса по разности скоростей левого и правого колеса и тем самым обеспечивать компенсацию для калибровки азимута инерциальной навигации.
На примере изменения угла курса в этой статье кратко показано, как косвенно рассчитывать скорость изменения угла курса по данным, полученным от датчика скорости колеса.
1. Основные принципы
Предполагается, что транспортное средство является жестким телом и движется только в горизонтальной плоскости без учета тангажа и крена, в точке контакта шин с дорогой отсутствует боковое проскальзывание, а колея левого и правого колеса является постоянной величиной. Связь между скоростью вращения колеса и линейной скоростью показана в следующем уравнении:
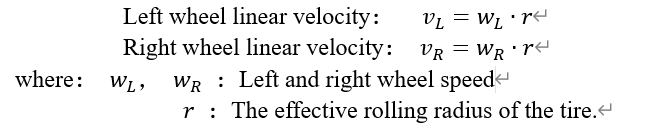
Когда транспортное средство поворачивает, левое и правое колеса движутся вокруг одного и того же мгновенного центра вращения (ICR). Угловая скорость автомобиля  является скоростью изменения угла курса.
Разность линейных скоростей левого и правого колеса возникает из-за вращения автомобиля вокруг мгновенного центра и удовлетворяет следующему соотношению:
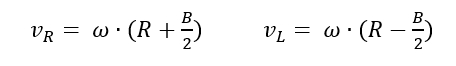
где  означает колею колес, а
 означает радиус поворота.
Следовательно, между линейными скоростями левого и правого колеса существует разность:
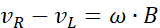
Скорость изменения угла курса, то есть угловая скорость, равна:
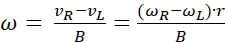
2. Факторы, влияющие на точность измерения датчика скорости колеса, и алгоритмическая коррекция
В реальных приложениях перечисленные ниже проблемы могут приводить к неточным данным датчика скорости колеса и влиять на компенсацию ошибки азимутального угла в INS.
a) Колея B
Фактическая колея колес может изменяться из-за нагрузки или деформации подвески и требует регулярной калибровки. Приведенная выше формула предполагает симметрию левого и правого колеса, поэтому для асимметричных транспортных средств модель необходимо соответствующим образом корректировать.
b) Проскальзывание и компенсация ошибки
На мокром и скользком покрытии, на бездорожье, а также при резком ускорении или торможении возможно проскальзывание шин, из-за чего разность скоростей колес перестает соответствовать истинной угловой скорости. Поэтому необходимо совместно использовать данные ускорения и угловой скорости IMU для обнаружения проскальзывания, а затем динамически регулировать вес датчика скорости колеса в алгоритме мультисенсорного слияния, например в фильтре Калмана, чтобы уменьшить влияние проскальзывания на навигацию.
3. Практический пример применения
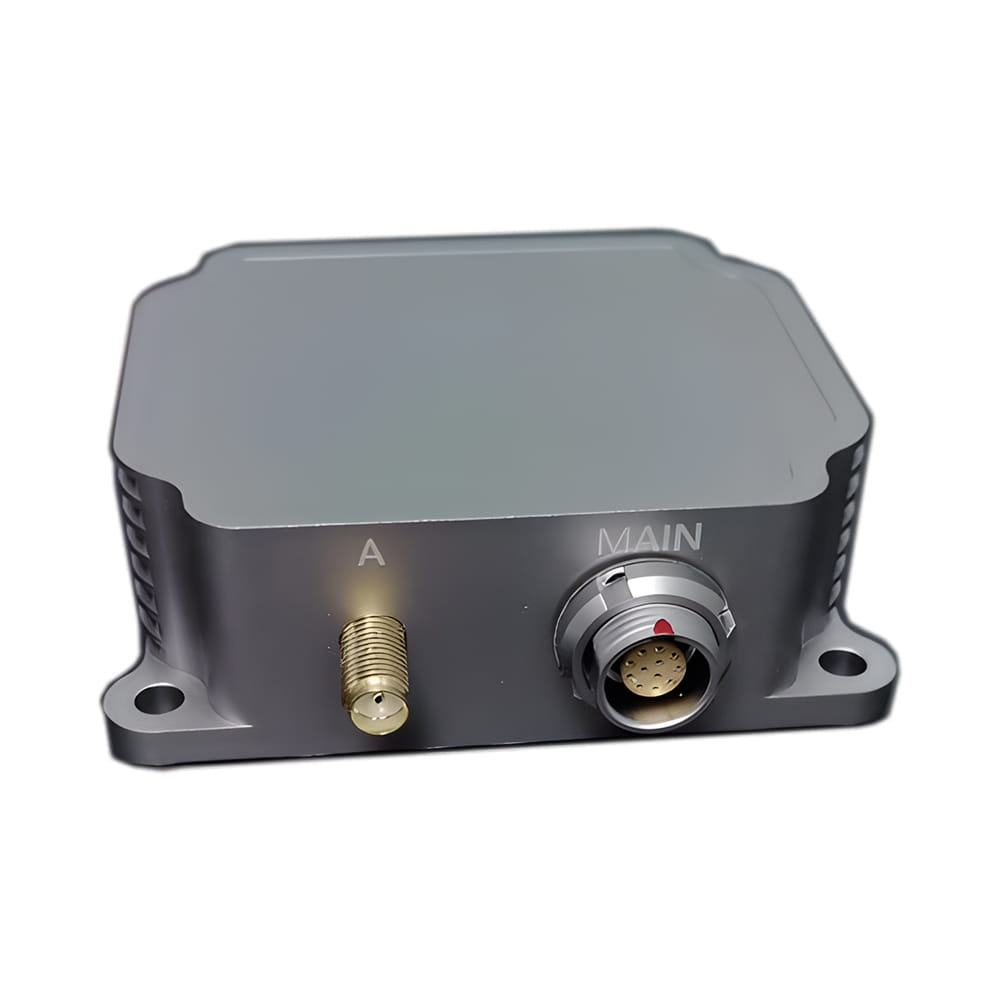
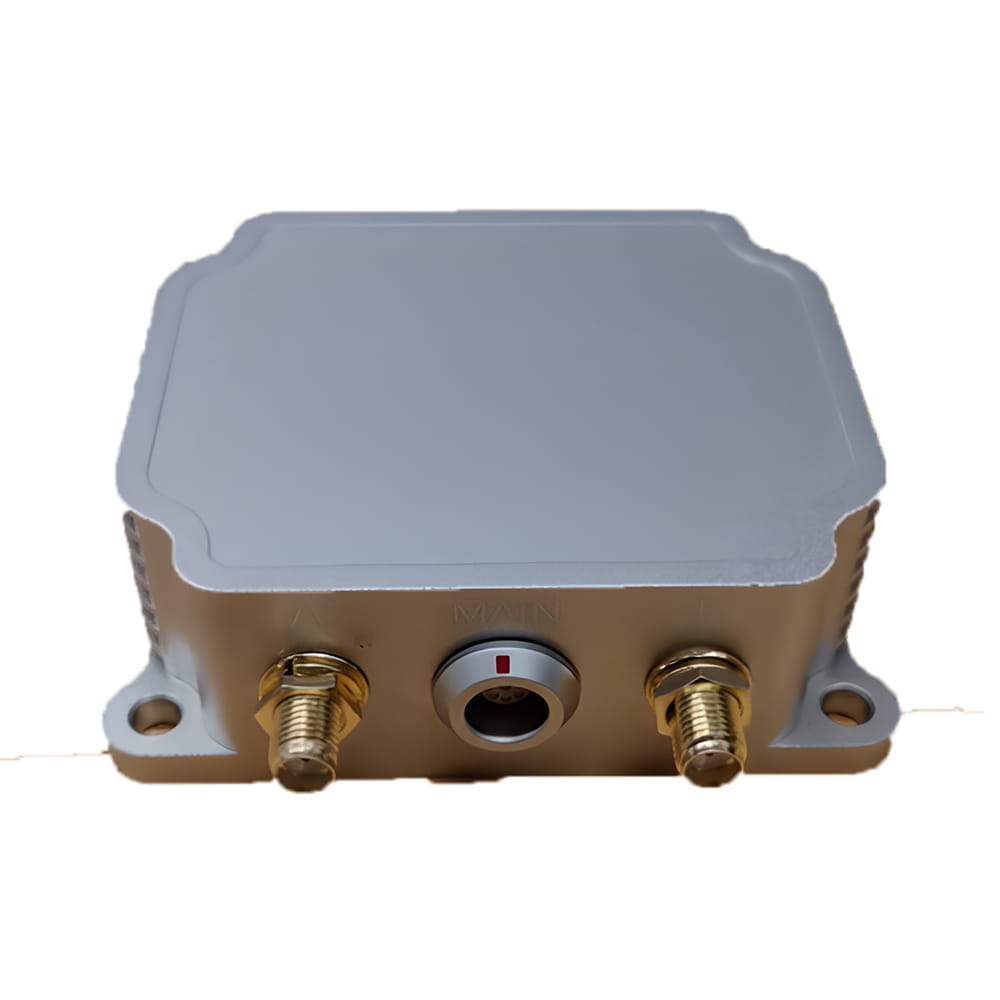
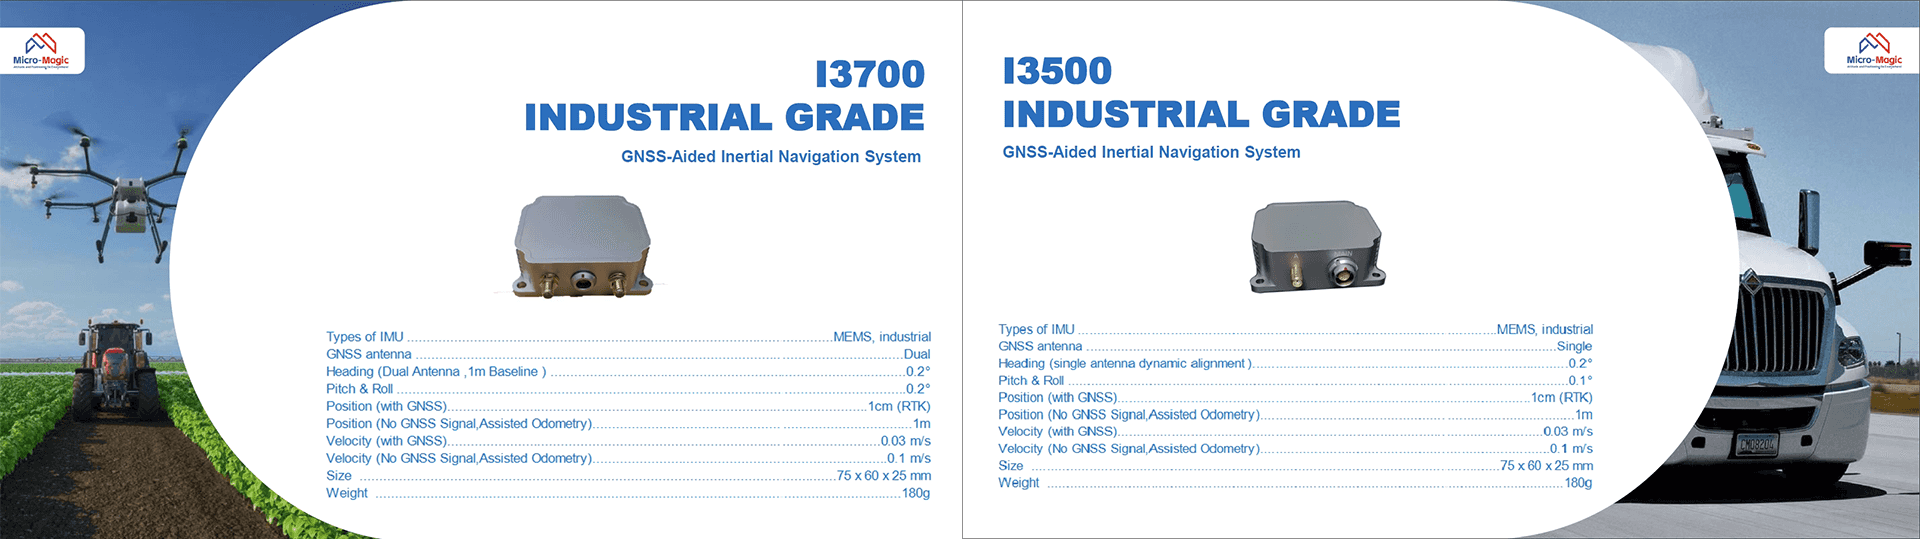
I3500 представляет собой интегрированную навигационную систему (GNSS/INS) производства Micro-Magic Inc, состоящую из высокопроизводительных MEMS-датчиков, высокоточной GNSS-системы и высокопроизводительного микропроцессора. Система может подключаться к внешнему одометру, DVL и другой вспомогательной навигационной информации, имеет встроенные высоконадежные алгоритмы комплексной навигации и способна в реальном времени выдавать скорость, положение и ориентацию носителя.
Data input/output
| Параметры | Описание |
|---|---|
| Выход данных | NMEA/RTCM/Novtel SPAN Binary Protocol |
| Содержимое данных | Углы Эйлера, скорость, положение, ускорение, угловая скорость |
| Алгоритм слияния | Extended Kalman Filter |
| Внешние датчики | Одометр, GNSS, DTU |
Integrated navigation accuracy index
| Позиция | Точность позиции | Точность скорости | Точность тангажа/крена |
|---|---|---|---|
| Подключение одометра | 1cm | 0.03m/s | 0.1° |
| 1m | 0.1m/s | 0.1° | |
| 6m | 0.1m/s | 0.2° |
Заключение
Датчик скорости колеса дополняет инерциальную навигационную систему, предоставляя независимую информацию о скорости и значительно повышая надежность навигации транспортных средств в сложных условиях. Его ключевые преимущества проявляются в следующем:
a. Кратковременная точность: высокочастотные данные о скорости подавляют накопление ошибок INS.
b. Резервирование: сохраняется базовая навигационная способность при отказе GPS.
c. Экономическая эффективность: значительное улучшение навигационных характеристик достигается при относительно низкой стоимости.
В будущем, с развитием алгоритмов мультисенсорного слияния, например фильтрации с поддержкой глубокого обучения, применение датчиков скорости колеса в автономном транспорте и беспилотных системах будет только расширяться.