Исследование сегментного слияния MEMS-гироскопа в скважинной системе североискания
14 января 2025Ключевые моменты
Продукт: скважинная система североискания на базе MEMS-гироскопа.
Ключевые особенности:
- Компоненты: использует MEMS-гироскопы для североискания, отличающиеся компактностью, невысокой стоимостью и высокой ударостойкостью.
- Функция: применяет улучшенный двухпозиционный метод на углах 90° и 270° вместе с коррекцией ориентации в реальном времени для точного определения направления на север.
- Применение: оптимизирована для скважинных буровых систем, работающих в сложных подземных условиях.
- Слияние данных: объединяет данные гироскопа с поправками на местное магнитное склонение для вычисления истинного севера и обеспечения точной навигации во время бурения.
- Вывод: обеспечивает точные, надежные и независимые возможности североискания, особенно подходящие для скважинных и аналогичных применений.
Новый MEMS-гироскоп представляет собой инерциальный гироскоп с простой конструкцией, обладающий такими преимуществами, как низкая стоимость, малые размеры и устойчивость к сильным ударам и вибрации. Инерциальный североискатель на базе гироскопа способен выполнять полностью автономное всепогодное североискание без внешних ограничений, обеспечивая быстроту, высокую эффективность, высокую точность и непрерывную работу. Благодаря преимуществам MEMS-гироскопов они особенно подходят для скважинных систем североискания. В данной статье рассматривается исследование сегментного слияния скважинной системы североискания на базе MEMS-гироскопа. Ниже описываются улучшенный двухпозиционный метод, схема скважинного слияния североискания на базе MEMS-гироскопа и способ определения значения североискания.
Улучшенный двухпозиционный метод североискания
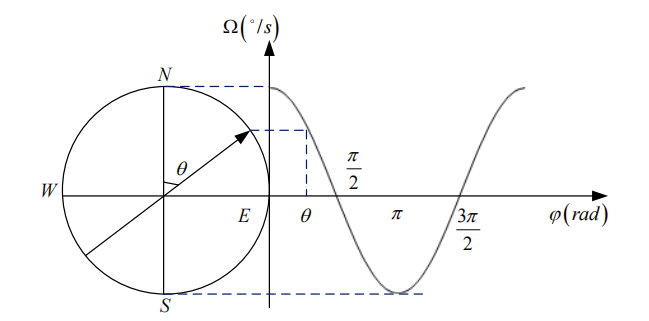
В статической двухпозиционной схеме североискания в качестве начального и конечного положений обычно выбираются 0° и 180°. После многократных экспериментов собирается выходная угловая скорость гироскопа, а окончательный угол североискания определяется с учетом местной широты. В эксперименте двухпозиционный метод применялся через каждые 10°, поворотный стол проходил полный оборот 360°, всего было собрано 36 наборов данных. После усреднения каждого набора полученные расчетные значения представлены на рисунке 1 ниже.

Как видно из рисунка 1, аппроксимирующая кривая выходного сигнала является косинусоидой, однако диапазон экспериментальных данных и углов был еще недостаточным, поэтому результатам не хватало точности. После повторных экспериментов диапазон измерений был расширен до 0~660°, а двухпозиционный метод выполнялся через каждые 10° начиная с 0°. Полученные результаты приведены на рисунке 2. Тренд изображения сохраняет форму косинусоиды, но в распределении данных наблюдаются заметные различия. В вершинах и впадинах косинусоиды точки распределяются более рассеянно и хуже аппроксимируются кривой, тогда как в участках с наибольшим наклоном соответствие точек кривой выражено лучше.

Сопоставив зависимость азимута и амплитуды выходного сигнала гироскопа на рисунке 3, можно сделать вывод, что при двухпозиционном североискании на углах 90° и 270° данные аппроксимируются лучше, что указывает на более простое и точное определение угла на север в восточно-западном направлении. Поэтому в данной статье в качестве положений сбора выходного сигнала для двухпозиционного североискания используются углы 90° и 270° вместо 0° и 180°.
Скважинное слияние североискания на базе MEMS-гироскопа
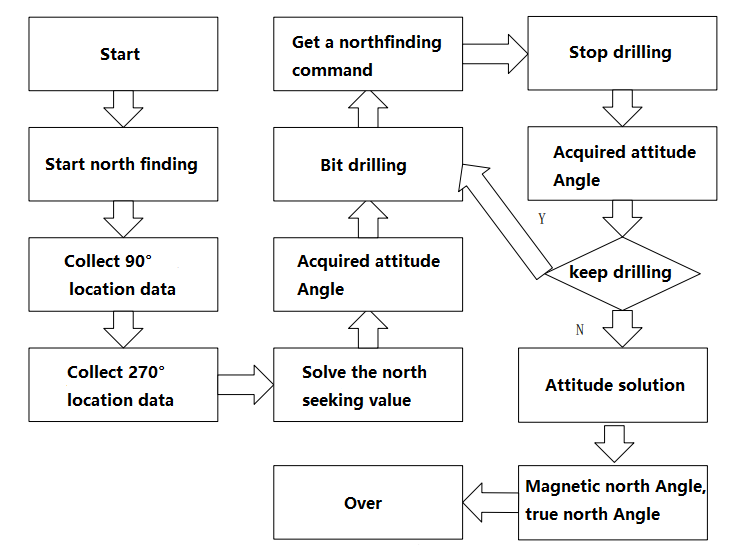
Когда MEMS-гироскоп используется в скважинной системе североискания, он работает в сложной среде, а при бурении долота возникают переменные углы ориентации, из-за чего вычисление угла на север становится намного сложнее. В этом разделе, опираясь на улучшение двухпозиционной схемы из предыдущего раздела, предлагается метод получения углов ориентации путем управления вращением на основе выходной информации, после чего вычисляется угол относительно севера. Конкретная блок-схема показана на рисунке 4.
Данные MEMS-гироскопа передаются на верхний компьютер через интерфейс RS232. Как показано на рисунке 4, после получения начального угла на север при североискании в двух положениях выполняется следующий этап бурения в процессе проходки. После получения команды на североискание буровые работы останавливаются. Углы ориентации, выдаваемые MEMS-гироскопом, собираются и передаются на верхний компьютер. Вращение скважинной системы североискания управляется по информации об углах ориентации, а углы крена и тангажа регулируются до 0. В этот момент угол курса представляет собой угол между чувствительной осью и направлением на магнитный север.
В данной схеме угол между MEMS-гироскопом и направлением истинного севера может определяться в реальном времени на основе собранной информации об ориентации.
Определение значения североискания
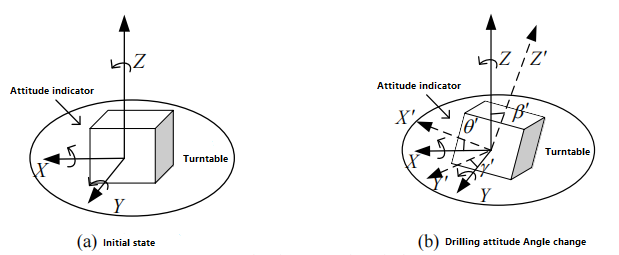
В схеме слияния североискания на MEMS-гироскопе выполняется улучшенное двухпозиционное североискание. После завершения процедуры определяется начальное положение на север, записывается угол курса θ, а начальное состояние ориентации задается как (0,0,θ), как показано на рисунке 5(a). Во время бурения углы ориентации гироскопа изменяются, а углы крена и тангажа регулируются поворотным столом, как показано на рисунке 5(b).
Как показано на рисунке 5(b), во время бурения система получает информацию об углах ориентации от прибора ориентации и должна определить величины угла крена γ' и угла тангажа β', после чего с помощью системы управления вращением повернуть их к 0. В этот момент выходной угол курса представляет собой угол между чувствительной осью и направлением на магнитный север. Угол между чувствительной осью и направлением истинного севера следует получать с учетом взаимного положения магнитного и истинного севера, а угол истинного севера вычисляется с учетом местного магнитного склонения. Формула решения имеет вид:
θ′ = Φ - Δφ
В приведенной формуле θ′ — угол между долотом и направлением истинного севера, Δφ — местный угол магнитного склонения, а Φ — угол между долотом и магнитным севером.
Определение значения североискания
В этой главе исследуется схема североискания скважинной системы на базе MEMS-гироскопа. На основе двухпозиционной схемы североискания предлагается улучшенный вариант, в котором в качестве стартовых положений используются углы 90° и 270°. По мере непрерывного прогресса MEMS-гироскопов MEMS-североискатели могут реализовывать полностью автономное североискание. Например, MG2-101 имеет динамический диапазон измерения 100°/с, может работать в среде от -40 °C до +85 °C, его нестабильность смещения составляет 0,1°/ч, а случайное блуждание угловой скорости — 0,005°/√ч.
Надеюсь, эта статья помогла вам понять схему североискания на базе MEMS-гироскопа, и буду рад обсудить с вами профессиональные вопросы.

