Высокоточная калибровка FOG IMU во всем температурном диапазоне: ключевые технологии моделирования ошибок и алгоритмы компенсации
17 апреля 2025В статье разбирается высокоточная калибровка FOG IMU во всем температурном диапазоне, включая моделирование ошибок, трехмерную двунаправленную калибровку скоростей и однопозиционную калибровку, а также компенсацию по алгоритму Piecewise Linear Interpolation (PLI) для повышения точности навигации в дронах, автономных машинах и робототехнике.
Как FOG IMU, то есть инерциальный измерительный блок на базе волоконно-оптического гироскопа, может сохранять высокую точность в сложной температурной среде? Эта статья системно разбирает методы моделирования ошибок и компенсации.
1. Введение в FOG IMU: «мозг» летной навигационной системы
В современных летательных аппаратах, особенно в системах малых роторных БПЛА, FOG IMU является ядром навигационной информации и измерения ориентации. Волоконно-оптический гироскоп на эффекте Саньяка обладает высокой точностью, ударостойкостью и быстрым откликом, но плохо адаптируется к изменению температуры. Из-за этого в полете при сильной динамике среды легко возникают ошибки измерения, которые влияют на характеристики всей навигационной системы.
2. Источники ошибок: анализ типичных отклонений измерения FOG IMU
Ошибки FOG IMU в основном делятся на две группы: `(1)` ошибки канала угловой скорости, включая ошибку установки, масштабного коэффициента и смещения нуля; `(2)` ошибки канала ускорения, которые в основном связаны с ошибкой установки, температурным дрейфом и динамическими возмущениями.
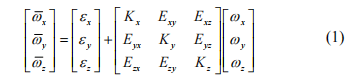
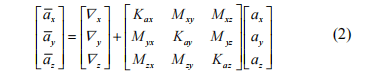
В реальной среде эти ошибки накапливаются и серьезно влияют на стабильность и точность системы управления полетом.
3. Ограничения традиционных методов калибровки
Хотя традиционная статическая многопозиционная калибровка и метод угловой скорости частично решают проблему ошибок, у них есть явные ограничения: `(1)` нельзя одновременно обеспечить точность и вычислительную эффективность; `(2)` они плохо подходят для компенсации во всем температурном диапазоне; `(3)` динамические возмущения заметно ухудшают стабильность калибровки. Поэтому требуется более интеллектуальный и эффективный механизм моделирования ошибок и температурной компенсации.
4. Подробно о методе трехмерной калибровки положительных и отрицательных скоростей / одноосевой стабилизации ориентации во всем температурном диапазоне
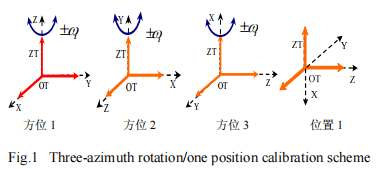
`(1)` Точная калибровка в нескольких температурных точках: при температурах от `-10°C` до `40°C` выполняется трехосевая вращательная калибровка, чтобы собрать параметры ошибок, связанные с температурой. `(2)` Метод трехмерных положительных и отрицательных скоростей: с помощью одноосного скоростного поворотного стола и высокоточного шестигранного инструмента можно выполнять калибровку положительных и отрицательных скоростей по осям `X/Y/Z`, более точно моделируя реальные летные условия и повышая адаптацию системы к динамической среде. `(3)` Одноосевая стабилизация ориентации: при сохранении статического состояния записываются начальные смещения при разных температурах, что дает точную опору для последующего моделирования ошибок.
5. Piecewise Linear Interpolation (PLI): точная компенсация ошибок при низкой вычислительной нагрузке
Для компенсации ошибок FOG IMU во всем температурном диапазоне в статье предлагается алгоритм Piecewise Linear Interpolation. У него три ключевых преимущества: `(1)` низкая вычислительная нагрузка, подходящая для встроенных навигационных систем с ограниченными ресурсами; `(2)` высокая способность к компенсации в реальном времени, когда ошибка динамически корректируется вместе с изменением температуры; `(3)` простота внедрения и последующей модернизации. По сравнению с высокопорядковым методом наименьших квадратов схема PLI сохраняет точность компенсации и одновременно заметно снижает вычислительную нагрузку, что особенно важно для бортовых вычислений в полете.
6. Практическая проверка: высокая эффективность в сложной летной среде
Полевые бортовые испытания показали, что этот метод заметно повышает точность измерения и адаптацию системы к различным температурам и динамическим возмущениям, формируя надежную навигационную основу для высокопроизводительных малых роторных летательных платформ.
7. Заключение: владение моделированием ошибок и компенсацией FOG IMU является ключом к созданию надежной летной платформы
С развитием беспилотных летательных аппаратов и интеллектуальных летных систем требования к точности навигации становятся все более строгими. Введение трехпозиционной калибровки положительных и отрицательных скоростей и компенсации на основе сегментной линейной интерполяции позволяет заметно повысить адаптивность и точность FOG IMU во всем температурном диапазоне и в условиях сильной динамики. В будущем эта технология, как ожидается, сыграет еще большую роль в автономном вождении, робототехнической навигации, высокоточной картосъемке и других областях. Для моделей Micro-Magic U-F3X80, U-F3X90, U-F3X100 и U-F300 можно применять метод полнодиапазонной трехосевой калибровки положительных и отрицательных скоростей / однопозиционной калибровки и PLI-компенсации. С учетом характеристик ошибок волоконно-оптического гироскопа и кварцевого гибкого акселерометра формируется модель ошибок FOG IMU, а для каждой постоянной температурной точки проектируется схема калибровки положительных и отрицательных скоростей / однопозиционной калибровки. Алгоритм PLI используется для компенсации температурных ошибок смещения нуля и масштабного коэффициента системы в реальном времени, что снижает объем калибровочных работ и вычислительную нагрузку алгоритма компенсации, одновременно повышая динамические характеристики системы, ее адаптацию к температурной среде и точность измерения.


