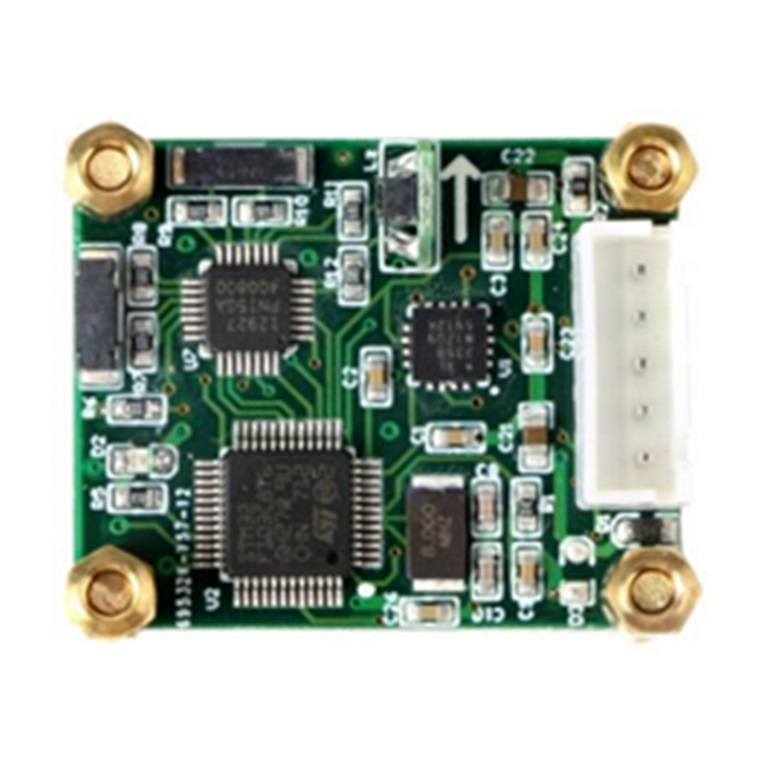
Компенсация ошибок электронного компаса в системе магнитного курса
24 марта 2025Электронный компас, также называемый цифровым компасом, определяет курс путем измерения магнитного поля Земли и часто используется как эффективное дополнение там, где GPS-сигнал или сеть недоступны. Благодаря небольшим размерам, низкому энергопотреблению, высокой точности и удобству миниатюризации он широко применяется в системах магнитного курса для БПЛА, морской техники и автомобилей. Но у электронного компаса есть и собственный врожденный недостаток: он легко подвержен влиянию внешнего магнитного поля и ошибкам, что напрямую ухудшает точность измерения и ограничивает область применения. Поэтому исследование методов компенсации ошибок измерения для электронного компаса является действительно необходимым.
Сейчас существует много подходов к компенсации измерительных ошибок. Например, метод коэффициентов компенсации в основном ориентирован на динамические помехи во время измерения, тогда как для статических помех его эффект невелик, а область применения ограничена. Адаптивный метод компенсации, в свою очередь, требует высокой точности системы при линейном или низкоскоростном движении; если же система вращается быстрее, точность резко падает, из-за чего область применения получается слишком узкой. Если использовать только одну модель компенсации ошибки, то обычно невозможно удовлетворить требованиям системы измерения курса. Поэтому в этой статье рассматривается алгоритм компенсации ошибки на основе эллиптической гипотезы в сочетании с принципом наименьших квадратов. Такой алгоритм обеспечивает эффективную компенсацию ошибки электронного компаса, при этом требует умеренного объема вычислений и подходит для широкого круга сценариев.
1. Анализ ошибок системы магнитного курса
Когда цифровой компас устанавливается на носителе для измерения магнитного курса, его ошибка возникает под воздействием множества факторов. Их можно условно разделить на две группы: первая связана с самой системой, ее конструкцией, материалами и сборкой, включая ошибки компаса, установки и изготовления; вторая группа - ошибки сигналов ориентации. Хотя они не относятся непосредственно к самой системе магнитного курса, они участвуют в вычислении курсовых параметров и также вносят вклад в общую погрешность. Поскольку именно ошибка компаса труднее всего контролируется и сильнее всего влияет на точность курса, здесь основное внимание уделяется именно ей. Разность компаса в основном формируется горизонтальной составляющей hard iron magnetic field и горизонтальной составляющей soft iron magnetic field носителя. Большое количество экспериментов показывает, что ошибка от hard ferromagnetic field на движущемся носителе имеет периодический характер и может быть выражена формулой (1); ее закон близок к синусоидальной кривой. Ошибка же от soft iron magnetic field может быть представлена формулой (2), и ее поведение меняется вместе с изменением внешнего магнитного поля.
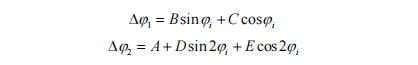
Здесь φi обозначает измеренный угол курса, а A, B, C, D и E - коэффициенты ошибки. Из предыдущего анализа видно, что суммарная ошибка электронного компаса должна быть алгебраической суммой перечисленных составляющих. Поэтому, объединив формулы (1) и (2), можно получить полную разность Δφ:
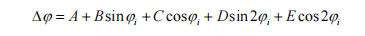
2. Компенсация ошибки методом наименьших квадратов
Least Squares (LS) позволяет найти наилучшее функциональное приближение данных за счет минимизации суммы квадратов ошибок. Этот метод удобен тем, что помогает оценивать неизвестные параметры и минимизировать сумму квадратов отклонений между расчетными и фактическими данными. Метод наименьших квадратов также широко используется для аппроксимации кривых и оптимизации данных.
В смысле минимальной квадратичной дисперсии метод наименьших квадратов дает оптимизированное приближение набора данных. Это математический метод оптимизации, который может компенсировать ошибку, вызванную помехами внешнего магнитного поля. В типичных условиях ошибка измерения обладает определенной периодичностью, поэтому для аппроксимации часто удобно использовать тригонометрические функции и модель Фурье, а затем корректировать результат на основе курсовых параметров, которые задает эталонный компас. Ниже кратко приведен базовый принцип LS.
Если по наблюдениям нужно определить зависимость между двумя переменными y и x и предполагается, что она линейна, то y в момент времени t может быть записан следующим образом:
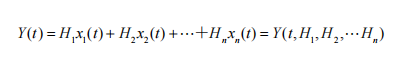
Здесь H1, H2, ... Hn - это n неизвестных параметров, а x1(t), x2(t), ... xt(t) - известные детерминированные функции, например синус и косинус от t. Если в моменты времени t1, t2 ... tn выполняется m измерений y и x, то формулу (4) можно представить в матричной форме: Y = X * H.
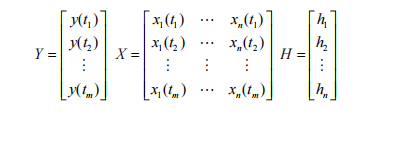
Используя метод наименьших квадратов, можно по известным измерениям угла азимута φi и ошибке угла азимута Δφ получить оценки коэффициентов A, B, C, D и E из формулы (3). Конкретные шаги следующие. 1. Применяется метод измерения ошибки в восьми положениях. С учетом количества выборок, объема вычислений и точности берутся восемь точек с одинаковым угловым интервалом в диапазоне 360°, например 0, 45, 90, 135, 180, 225, 270 и 315, после чего получают 8 наборов данных для тестирования ошибки курса. 2. Затем по принципу наименьших квадратов вычисляют коэффициенты A, B, C, D и E. После этого по расчетной формуле можно определить фактический курс носителя уже после коррекции ошибки.
Краткое резюме
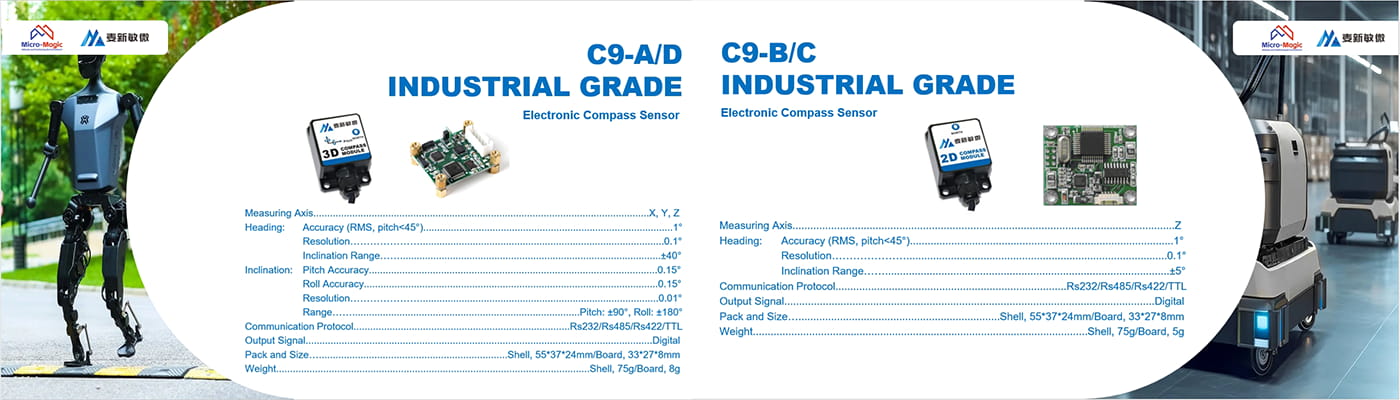
Компания Micro-Magic специализируется на навигационных продуктах. Помимо метода компенсации ошибки наименьших квадратов, применяются и другие подходы, включая компенсацию на основе эллиптической гипотезы. В процессе разработки электронных компасов накоплены зрелая технология и прочная теоретическая база. Помимо постоянной оптимизации точности североискания, поддерживаются и такие функции, как компенсация наклона. Если вас интересуют наши изделия, можно подробнее ознакомиться с недорогим 2D-цифровым компасом C9-C, а также с 3D-цифровым компасом C90-B с компенсацией наклона до 40°. Наши технические специалисты всегда готовы помочь с подбором решения.