Метод электронного компаса для устранения влияния переменного магнитного поля в фиксированной точке
24 марта 2025Ключевые моменты
Продукт: двухдатчиковая компенсация для электронного компаса
Особенности:
- Компенсация помех от переменного магнитного поля
- Использование двух магнитных датчиков для простой и недорогой калибровки
Преимущества:
- Высокая отказоустойчивость и небольшой объем работ по сбору данных
- Подходит для платформ с ограничениями по массе, бюджету и доступному пространству
- Повышает точность курса в динамической среде
Электронный компас способен заметно уменьшать влияние окружающего собственного магнитного поля за счет калибровки и точно определять азимут, но сам по себе бессилен против переменных магнитных помех. Во время эксплуатации электронного компаса обычно стараются избегать близости железа и магнитных материалов. Однако на некоторых платформах источник переменного магнитного поля расположен внутри самой платформы и движется вместе с цифровым компасом. Для такого типа помех характерны фиксированное относительное положение и изменяющееся магнитное поле.
В этой ситуации обычно рассматривают три технических пути: временно остановить изменение магнитного поля или экранировать его; использовать другую систему индикации азимута, например двухантенный GPS, AHRS и другие решения; либо измерять влияние источника переменного магнитного поля на окружающее поле и затем компенсировать показания цифрового компаса по изменению магнитного поля. Во многих сценариях экранирование невозможно, а применение двухантенного GPS или AHRS неприемлемо из-за стоимости, веса и требований к установочному пространству. Тогда третий путь становится единственно практичным решением.
1. Важные закономерности влияния переменного магнитного поля
Для исследования фиксируют магнитную сталь и цифровой компас в определенном положении испытательной оснастки и поочередно используют магниторезистивный датчик и датчик Холла большого диапазона. Магнитный датчик устанавливается в разных точках оснастки, а затем записываются показания электронного компаса и магнитного датчика без магнитной стали и при разных положениях магнитной стали, когда оснастка ориентирована в разных направлениях. Под G magnetic steel понимается изменение показания одной оси магнитного датчика, вызванное изменением положения магнитной стали, то есть разность между показанием при наличии магнитной стали и без нее. Этот параметр отражает влияние магнитной стали на магнитное поле в месте установки датчика.
После большого числа экспериментов было установлено, что в определенной области при размещении магнитного датчика вдоль виртуальной линии магнитной индукции, формируемой магнитной сталью, проявляются следующие важные закономерности.
(1) G magnetic steel быстро уменьшается с ростом расстояния. Например, на расстоянии 1 см от магнитной стали значение составляет около ±200000, на 10 см - ±1500, на 20 см - ±200, на 30 см - ±65, на 40 см - ±30. На испытательной площадке магнитные показания были немного меньше ±300.
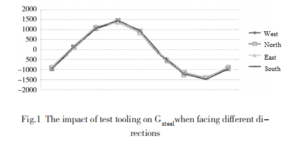
(2) Когда испытательная оснастка повернута в разные стороны, G magnetic steel остается фиксированной величиной. На рисунке 1 показан закон изменения G magnetic steel на расстоянии 10 см от магнитной стали; по горизонтальной оси отложены 8 направлений ориентации магнитной стали класса N. Можно видеть, что четыре направления кривой в основном совпадают. Две другие оси магнитного датчика также полностью подчиняются этой закономерности.
Когда магнитная сталь находится в одинаковом положении, направление влияния магнитного поля вдоль виртуальной линии магнитной индукции совпадает, а величина подчиняется пропорциональной зависимости:
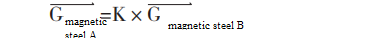
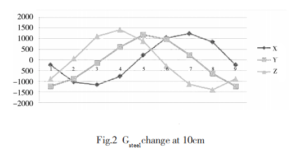
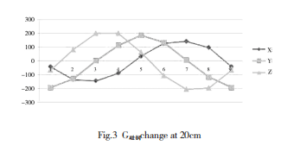
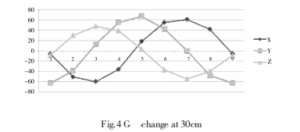
Здесь G magnetic steel A и G magnetic steel B соответствуют двум разным точкам на виртуальной линии магнитной индукции, создаваемой магнитной сталью, и характеризуют вектор изменения магнитного поля, вызванного изменением ее положения. На рисунках 2-4 показаны кривые изменения G magnetic steel на расстояниях 10 см, 20 см и 30 см при вращении магнитной стали, когда оснастка ориентирована на север. По горизонтальной оси отложены различные положения магнитной стали, а три кривые представляют оси x, y и z соответственно. В начальных тестах датчик устанавливался вручную, и погрешность положения была слишком велика. В последующих экспериментах, после повышения точности установки магнитного датчика и навигационной ориентации, согласованность кривых стала более очевидной, а закономерность была многократно подтверждена.
2. Компенсация двумя магнитными датчиками
На основе указанных трех закономерностей, без учета влияния других частей платформы, предлагается метод испытаний и компенсации на базе двух магнитных датчиков. Он позволяет эффективно измерять влияние изменения положения магнитной стали на магнитное поле в месте расположения цифрового компаса. Магнитный датчик B размещают рядом с флюксгейтом цифрового компаса, а второй датчик A устанавливают в удобной точке платформы в соответствии с найденной закономерностью. При этом оси датчиков A и B и три оси цифрового компаса должны быть направлены одинаково.
Пусть выход одной оси магнитного датчика в эксперименте описывается выражением:
G = Gground + Gmagnetic steel + Ginterference
Здесь Gground и Ginterference обозначают соответственно геомагнитную составляющую и составляющую внешних помех этой оси. Поскольку два магнитных датчика расположены близко друг к другу и удалены от мощных внешних магнитных возмущений, можно принять:
Ginterference A ≈ Ginterference B, Gground A = Gground B
Где GA и GB - показания одной и той же оси магнитных датчиков A и B. Когда положения датчиков фиксированы, коэффициент отношения их изменений k становится постоянным. Поэтому компонент влияния, вызванный изменением положения магнитной стали в точке датчика B, то есть в точке электронного компаса, можно легко получить по приведенной формуле.
Экспериментальные результаты и приведенное рассуждение дают новый подход: используя два небольших и недорогих магнитных датчика, можно необычайно простым способом вычислять изменение магнитного поля около цифрового компаса, вызванное изменением положения магнитной стали. После этого остается лишь установить связь между этой вариацией и смещением азимута цифрового компаса. Нет необходимости вычислять положение магнитной стали по изменению поля рядом с ней или исследовать сложное отображение между положением магнитной стали и смещением азимута цифрового компаса при разных азимутах, тангаже и крене платформы. Это существенно упрощает вычислительный процесс и резко сокращает объем собираемых данных.
Краткое резюме
В статье предложен метод калибровки и компенсации на базе двух магнитных датчиков и пропорционального соотношения в заданных точках для источника переменного магнитного поля с фиксированным расположением. Этот метод отличается простотой сбора данных, низкой стоимостью, удобством применения и высокой отказоустойчивостью. Он дает новое направление для компенсации переменных магнитных помех. Для цифровых компасов у нас доступна широкая линейка устройств, включая полноориентирующий 3D-электронный компас с цифровым выходом C90-A, высокоточный электронный компас C90-B и бюджетный электронный компас C90-C.


