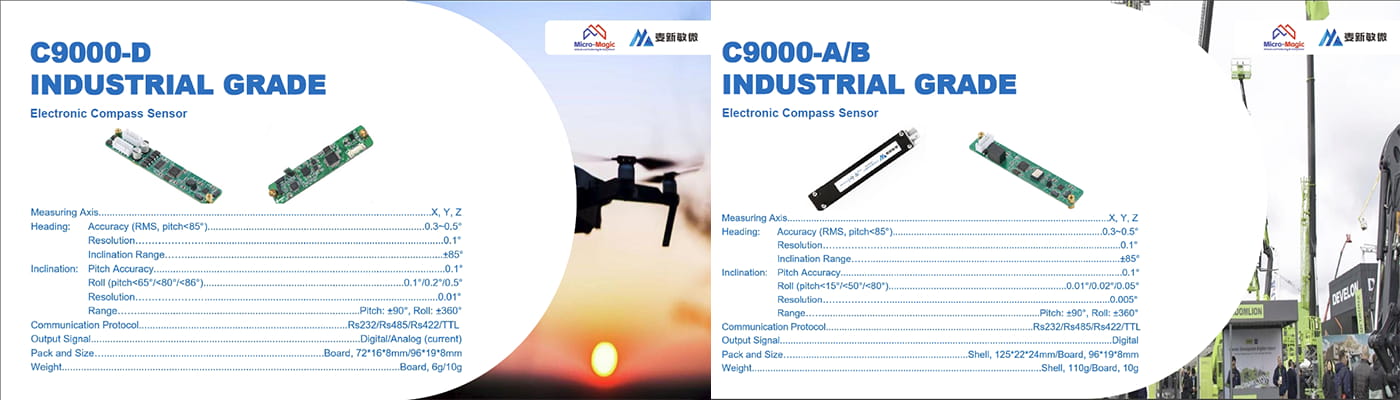
Обзор электронного компаса
24 марта 2025Ключевые моменты
Продукт: электронный компас (`C9000-B` и другие варианты)
Особенности:
- Использует трехмерные магниторезистивные датчики для измерения геомагнитного поля
- Включает акселерометр для статической устойчивости и компенсации наклона
- Применяет фильтр Калмана для подавления шума и оптимальной оценки состояния
- Выдает цифровой сигнал для прямой интеграции с системами управления
Преимущества:
- Высокая точность и стабильность в динамической среде
- Низкое энергопотребление, компактность и малый вес
- Устойчивость к встряске и вибрации для авиации, робототехники и автономной навигации
- Компенсация hard/soft magnetic interference и работа в замкнутом контуре управления
Электронный компас, который также называют цифровым компасом, использует магнитное поле Земли для определения направления на север и давно применяется как навигационный прибор или датчик ориентации. Если в древности это был классический компас, то современные магниторезистивные и флюксгейтные датчики сделали возможной его цифровую реализацию. Сегодня электронные компасы обычно строятся на базе магниторезистивных сенсоров или флюксгейтов и используются при измерениях в горизонтальных и вертикальных скважинах, подводных исследованиях, авиационной навигации, научных экспериментах, обучении, позиционировании зданий, обслуживании оборудования и навигационных системах.
По сравнению с традиционным стрелочным компасом и компасом на балансирной раме цифровой компас отличается низким энергопотреблением, малым размером, небольшим весом, высокой точностью и удобством миниатюризации. Его выходной сигнал может быть обработан и показан в цифровом виде. Он используется не только для индикации направления, но и может напрямую передаваться на автоматический руль или в управляющий контур. В настоящее время особенно широко применяются трехосевые безрамочные магниторезистивные цифровые компасы. Их сильные стороны - устойчивость к встряске и вибрации, высокая точность курса, электронная компенсация полей помех и удобство встраивания в контуры управления и обмена данными, поэтому такие устройства востребованы в авиации, космосе, робототехнике, навигации и автономных транспортных системах.
1. Состав электронного компаса
Трехмерный электронный компас C9000-B состоит из трехмерного магниторезистивного датчика, датчика наклона и MCU. Трехосевой магниторезистивный датчик измеряет геомагнитное поле, а датчик наклона компенсирует неидеально горизонтальное положение магнитометра. MCU обрабатывает сигналы магнитометра и датчика наклона, отвечает за вывод данных и компенсацию hard/soft iron. Магнитометр построен на трех взаимно перпендикулярных магниторезистивных сенсорах, каждый из которых измеряет компоненту геомагнитного поля по своей оси.
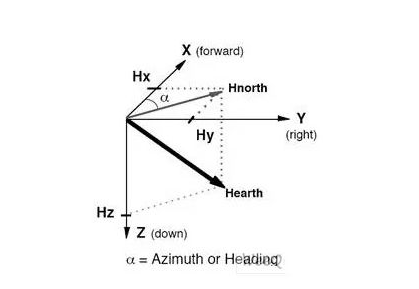
Передний датчик считается осью X и измеряет вектор геомагнитного поля по X. Правый датчик, или ось Y, измеряет компоненту по Y. Датчик, направленный вниз, или ось Z, измеряет компоненту магнитного поля Земли по Z.
Чувствительность сенсоров по каждой оси заранее подстроена к оптимальной точке с учетом соответствующей геомагнитной компоненты, а перекрестная чувствительность остается очень низкой. Аналоговый сигнал, формируемый сенсором, усиливается и передается в MCU для дальнейшей обработки.
2. Основные аппаратные части и принципы работы
1) Магнитометр. Поскольку геомагнитное поле является вектором, в любой точке его можно разложить на две компоненты, параллельные локальной горизонтали, и одну компоненту, перпендикулярную ей. Если удерживать модуль компаса параллельно локальному уровню, три оси магнитометра будут соответствовать этим компонентам. После компенсации угла наклона модуль приводится к эквиваленту горизонтальной плоскости, а затем курс вычисляется уже по компенсированным данным.
2) Акселерометр. Ускорение вычисляется по данным трех осей, что особенно полезно для статической устойчивости и компенсации наклона.
3) Фильтр Калмана. Это алгоритм оптимальной оценки состояния системы на основе линейной модели состояния и наблюдаемых входных и выходных данных. Поскольку наблюдения содержат шум и помехи, фильтр Калмана одновременно выступает как средство фильтрации и оценки.
Например, в радиолокации часто требуется отслеживать цель, а измерения ее координаты, скорости и ускорения оказываются шумными. Фильтр Калмана использует динамическую информацию о цели, старается отделить полезную составляющую от шума и дает хорошую оценку положения объекта. Эта оценка может быть текущей оценкой состояния, предсказанием будущего положения или интерполяцией/сглаживанием прошлых состояний.
Краткое резюме
Помимо трехосевого электронного компаса компания Micro-Magic предлагает широкую линейку устройств: например, бюджетный двухосевой электронный компас C9000-B и высокоточный двухосевой электронный компас C9000-D. Эти устройства проходят строгие испытания и даже в жестких условиях способны выдавать точные данные о курсе. Если вам нужен цифровой компас, вы можете выбрать подходящую модель под требуемую точность, интерфейс и условия эксплуатации.