- Высокоточный MEMS-гироскоп MG-502: прецизионная навигация в суровых условиях бурения
- Высокоточный MEMS ИМУ U6488: основа стабильного управления для дронов и интеллектуальных платформ
- Почему MEMS-гироскоп MG-502 является «скрытым глазом» системы управления ориентацией дрона
- Применение волоконно-оптического гироскопа: повышение точности навигации и ориентации
- Новая эра высокоточного позиционирования: глубокая интеграция RTK и двухантенной системы GNSS/INS I3700
- Понимание волоконно-оптического гироскопа: как он работает
- Влияние среды низкого давления на кварцевые гибкие акселерометры: ключевой фактор для аэрокосмических применений
- Технический анализ инклинометра: точное измерение, стабильность и надежность
Анализ контура управления режимом возбуждения MEMS-гироскопа
10 января 2025Ключевые моменты
Продукт: чистая инерциальная навигационная система (INS) на базе IMU.
Основные особенности:
- Компоненты: использует MEMS-акселерометры и гироскопы для измерения ускорения и угловой скорости в реальном времени.
- Функция: интегрирует начальные данные положения и ориентации с измерениями IMU для расчета текущих положения и ориентации.
- Применения: идеально подходит для внутренней навигации, аэрокосмической отрасли, автономных систем и робототехники.
- Проблемы: рассматривает ошибки датчиков, накопленный дрейф и влияние динамической среды с использованием методов калибровки и фильтрации.
- Вывод: обеспечивает точное позиционирование в сложных условиях и обладает надежными характеристиками при совместной работе со вспомогательными системами позиционирования, такими как GPS.
MEMS-гироскоп чувствителен к угловой скорости благодаря силе Кориолиса, и его система управления разделяется на контур управления режимом возбуждения и контур управления режимом детектирования. Только при обеспечении отслеживания амплитуды колебаний режима возбуждения и резонансной частоты в реальном времени канал демодуляции детектирования может получать точную информацию о входной угловой скорости. В этой статье контур управления режимом возбуждения MEMS-гироскопа анализируется с разных сторон.
Модель контура управления режимом возбуждения
Смещение колебаний режима возбуждения MEMS-гироскопа преобразуется в изменение емкости с помощью гребенчатой структуры емкостного детектирования, а затем через кольцевую диодную схему емкость преобразуется в сигнал напряжения, характеризующий смещение возбуждения гироскопа. После этого сигнал разделяется на две ветви: одна через модуль автоматической регулировки усиления (AGC) реализует управление амплитудой, другая через модуль фазовой автоподстройки частоты (PLL) реализует фазовое управление. В модуле AGC амплитуда сигнала смещения возбуждения сначала демодулируется умножением и фильтром нижних частот, затем через PI-звено удерживается на заданном опорном уровне и выдает управляющий сигнал амплитуды возбуждения. Опорный сигнал, используемый для демодуляции умножением в модуле PLL, ортогонален опорному сигналу демодуляции, используемому в модуле AGC. После прохождения сигнала через модуль PLL можно отслеживать резонансную частоту возбуждения гироскопа. Выход модуля представляет собой управляющий сигнал фазы возбуждения. Два управляющих сигнала перемножаются для формирования напряжения возбуждения гироскопа, которое подается на гребенчатый привод и преобразуется в электростатическую силу возбуждения для колебаний режима возбуждения гироскопа, формируя таким образом замкнутый контур управления режимом возбуждения гироскопа. На рисунке 1 показан контур управления режимом возбуждения MEMS-гироскопа.
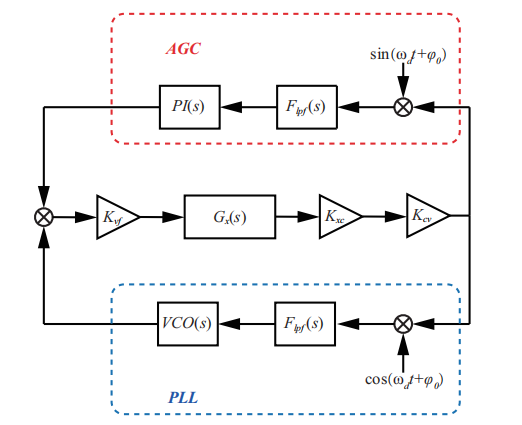
Рисунок 1. Структурная схема контура управления режимом возбуждения MEMS-гироскопа
Передаточная функция режима возбуждения
Согласно динамическому уравнению режима возбуждения вибрационного MEMS-гироскопа, непрерывную передаточную функцию можно получить преобразованием Лапласа:

Где `mx` - эквивалентная масса режима возбуждения гироскопа, `ωx=√kx/mx` - резонансная частота режима возбуждения, а `Qx = mxωx/cx` - добротность режима возбуждения.
Звено преобразования смещения в емкость
Согласно анализу детектирующей емкости гребенчатых зубцов, при игнорировании краевого эффекта звено преобразования смещения в емкость является линейным, а коэффициент усиления дифференциальной емкости, изменяющейся со смещением, может быть выражен как:
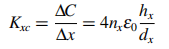
Где `nx` - количество активных гребней, возбуждаемых режимом гироскопа, `ε0` - диэлектрическая постоянная вакуума, `hx` - толщина гребней возбуждения и детектирования, `lx` - длина перекрытия активных и неподвижных гребней возбуждения и детектирования в состоянии покоя, а `dx` - расстояние между зубцами.
Звено преобразования емкости в напряжение
Используемая в этой работе схема преобразования емкости в напряжение представляет собой кольцевую диодную схему, ее принципиальная схема показана на рисунке 2.
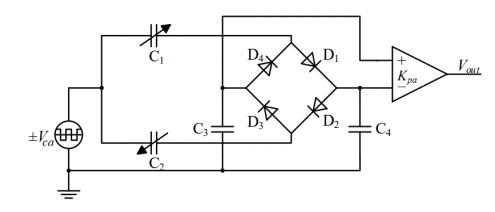
Рисунок 2. Принципиальная схема кольцевой диодной схемы
На рисунке `C1` и `C2` - дифференциальные детектирующие емкости гироскопа, `C3` и `C4` - демодуляционные емкости, `Vca` - амплитуда прямоугольной волны. Принцип работы следующий: когда прямоугольная волна находится в положительном полупериоде, диоды `D2` и `D4` открываются, тогда конденсатор `C1` заряжает `C4`, а `C2` заряжает `C3`; когда прямоугольная волна находится в другом полупериоде, диоды `D1` и `D3` открываются, тогда конденсатор `C1` разряжается на `C3`, а `C2` разряжается на `C4`. Таким образом, после нескольких циклов прямоугольной волны напряжение на демодулированных конденсаторах `C3` и `C4` стабилизируется. Его выражение для напряжения имеет вид:
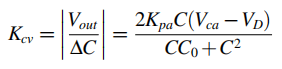
Для исследуемого в этой статье кремниевого микромеханического гироскопа его статическая емкость имеет порядок нескольких pF, а изменение емкости составляет менее `0.5pF`, в то время как демодуляционная емкость, используемая в схеме, имеет порядок `100 pF`, поэтому существуют соотношения `C≫ΔC` и `C0≫ΔC0`, а коэффициент усиления преобразования емкости в напряжение после упрощения получается по формуле:
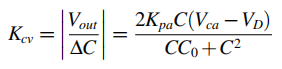
Где `Kpa` - коэффициент усиления дифференциального усилителя, `C0` - демодуляционная емкость, `C` - статическая емкость детектирующей емкости, `Vca` - амплитуда несущей, а `VD` - падение напряжения на открытом диоде.
Звено фазового управления
Фазовое управление является важной частью управления возбуждением MEMS-гироскопа. Технология фазовой автоподстройки частоты может отслеживать изменение частоты входного сигнала в полосе захвата и фиксировать фазовый сдвиг. Поэтому в этой статье для реализации фазового управления гироскопом используется технология PLL, а ее базовая структурная схема показана на рисунке 3.
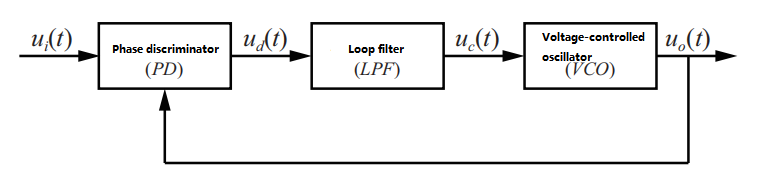
Рисунок 3. Базовая структурная схема PLL
PLL представляет собой систему автоматической фазовой регулировки с отрицательной обратной связью, ее принцип работы можно суммировать следующим образом: внешний входной сигнал `ui(t)` и сигнал обратной связи `uo(t)` с выхода VCO одновременно подаются на фазовый детектор для сравнения фаз двух сигналов, и на выходе фазового детектора формируется сигнал напряжения ошибки `ud(t)`, отражающий разность фаз `θe(t)` двух сигналов; после прохождения через фильтр контура из сигнала удаляются высокочастотные составляющие и шум, формируется управляющее напряжение `uc(t)`, после чего управляемый напряжением генератор корректирует частоту выходного сигнала в соответствии с этим напряжением, постепенно приближая ее к частоте входного сигнала и формируя итоговый сигнал `uo(t)`. Когда частота `ui(t)` становится равной `uo(t)` или достигает устойчивого значения, контур входит в состояние захвата.
Автоматическая регулировка усиления
Автоматическая регулировка усиления (AGC) представляет собой замкнутую систему отрицательной обратной связи с управлением амплитудой, которая совместно с PLL обеспечивает для режима возбуждения гироскопа колебания со стабильными амплитудой и фазой. Ее структурная схема показана на рисунке 4.
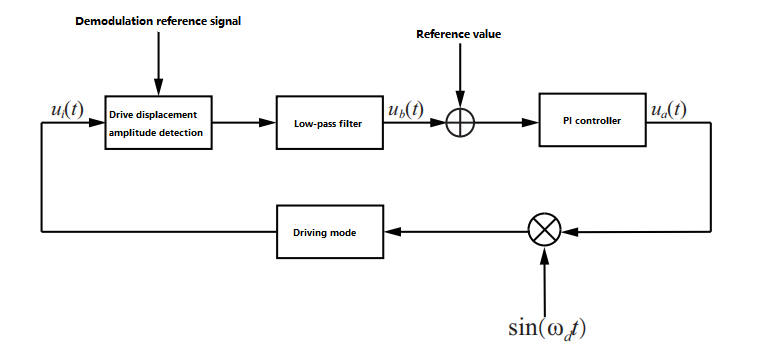
Рисунок 4. Структурная схема автоматической регулировки усиления
Принцип работы автоматической регулировки усиления можно суммировать следующим образом: сигнал `ui(t)`, содержащий информацию о смещении возбуждения гироскопа, поступает в звено детектирования амплитуды, амплитуда смещения возбуждения выделяется демодуляцией умножением, а затем высокочастотные составляющие и шум отфильтровываются фильтром нижних частот; в этот момент сигнал представляет собой относительно чистое постоянное напряжение, характеризующее смещение возбуждения, после чего через PI-звено он удерживается на заданном опорном уровне и формирует электрический сигнал `ua(t)`, управляющий амплитудой возбуждения, завершая амплитудное управление.
Заключение
В этой статье представлен контур управления режимом возбуждения MEMS-гироскопа, включая модель, преобразование смещения в емкость, преобразование емкости в напряжение, фазовую автоподстройку частоты и автоматическую регулировку усиления. Как производитель MEMS-гироскопических датчиков, компания Micro-Magic Inc провела детальные исследования MEMS-гироскопов и часто популяризирует и делится соответствующими знаниями о MEMS-гироскопах. Для более глубокого понимания MEMS-гироскопа вы можете обратиться к параметрам `MG-501` и `MG1001`.
Если вас интересуют дополнительные знания и продукты MEMS, пожалуйста, свяжитесь с нами.

