- Высокоточный MEMS-гироскоп MG-502: прецизионная навигация в суровых условиях бурения
- Высокоточный MEMS ИМУ U6488: основа стабильного управления для дронов и интеллектуальных платформ
- Почему MEMS-гироскоп MG-502 является «скрытым глазом» системы управления ориентацией дрона
- Применение волоконно-оптического гироскопа: повышение точности навигации и ориентации
- Новая эра высокоточного позиционирования: глубокая интеграция RTK и двухантенной системы GNSS/INS I3700
- Понимание волоконно-оптического гироскопа: как он работает
- Влияние среды низкого давления на кварцевые гибкие акселерометры: ключевой фактор для аэрокосмических применений
- Технический анализ инклинометра: точное измерение, стабильность и надежность
Метод анализа статической ошибки для инерциального североискателя
10 января 2025Ключевые моменты
Продукт: инерциальный североискатель.
Основные особенности:
- Компоненты: использует MEMS-гироскоп для измерения угловой скорости и вычисления азимутального направления с дополнительной компенсацией ошибки ориентации.
- Функция: обеспечивает измерение азимута в реальном времени с использованием данных о вращении Земли и коррекцией ошибок тангажа и крена.
- Применения: идеально подходит для навигации самолетов, дронов и транспортных средств, особенно в районах без надежного покрытия GNSS.
- Компенсация ошибок: ошибки ориентации (тангаж и крен) и ошибки установки гироскопа компенсируются для повышения точности.
- Вывод: североискатель обеспечивает точное измерение азимута с минимальной ошибкой и подходит для навигации и определения направления в различных приложениях.
1. Принцип работы инерциального североискателя
Принцип работы инерциального североискателя заключается в измерении угловой скорости вращения Земли с помощью гироскопа, а затем в вычислении угла между севером и измеряемым направлением. Предположим, что широта S в месте расположения носителя в северном полушарии равна φ, а вектор угловой скорости Ω вращения Земли в этой точке имеет горизонтальную северную составляющую Ωx0 и вертикальную восходящую составляющую Ωz0, тогда существует
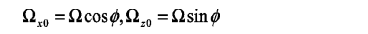
Предполагая, что носитель полностью горизонтален и угол между ним и истинным севером равен H, проекция на чувствительную ось гироскопа североискателя, то есть измеренное значение гироскопа, равна:
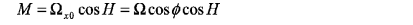
И поскольку значения известны, азимутальный угол можно вычислить таким образом, то есть получить выходное значение североискателя в идеальном условии абсолютно горизонтального носителя и отсутствия ошибки установки. На практике ошибки угла ориентации носителя и ошибки установки гироскопа будут влиять на измеренное значение гироскопа и приводить к снижению точности измерения североискателя.
2. Анализ ошибки угла ориентации носителя
Определим геопространственную систему координат O-XYZ: центр масс носителя - O, ось X направлена на север вдоль местного меридиана, ось Y направлена на запад вдоль местной широты, а ось Z перпендикулярна местной горизонтальной плоскости вверх; плоскости XOY, YOZ и XOZ взаимно перпендикулярны, разделяя пространство на восемь октантов.
Для удобства анализа предполагается, что центр гироскопа североискателя совпадает с центром масс носителя. Когда ошибка установки не учитывается, измерительная ось гироскопа североискателя совпадает с продольной осью носителя. Единичный вектор OM расположен на чувствительной оси гироскопа и направлен вперед вдоль продольной оси носителя, а другой единичный вектор ON перпендикулярен OM влево. Ошибка угла ориентации носителя определяется следующим образом: ошибка угла тангажа - это угол между OM и OXb (проекцией OM на горизонтальную плоскость), положительный, когда передняя часть носителя поднята; ошибка угла крена - это угол между ON и OYb (линией пересечения плоскости профиля носителя с горизонтальной плоскостью через ON), положительный, когда левая сторона носителя поднята. Угол между OX и OXb есть азимутальный угол H. Легко получить следующие перпендикулярные соотношения: OYb⊥OXb⊥OZ, OYb⊥OZ, OXb⊥OZ, то есть плоскости XbOYb, XbOZ и YbOZ взаимно перпендикулярны. Эти три плоскости могут образовать пространственную систему координат носителя O-XbYbZ, как показано на рисунке 1, которую можно понимать как систему O-XYZ после поворота по часовой стрелке на азимутальный угол H.
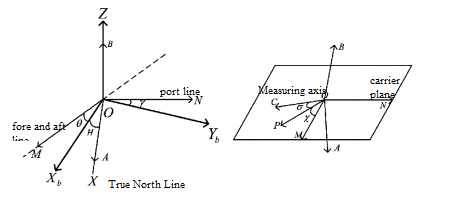
Горизонтальная и вертикальная составляющие угловой скорости вращения Земли в точке расположения носителя являются соответственно векторами OA и OB, тогда координаты точки A и точки B задаются в системе координат O-XbYbZ. Координаты M и N получаются методами аналитической геометрии пространства. Поскольку точки M, O и N лежат в одной плоскости носителя, уравнение плоскости MON можно получить по точечно-нормальной форме уравнения плоскости:
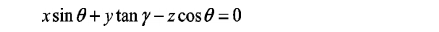
Измеренное значение гироскопа североискателя равно сумме проекций OA и OB на чувствительную ось OM, как показано в формуле:
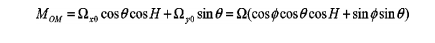
Эта формула преобразуется в идеальное выражение измеренного значения при θ =0°. Ошибка измерения гироскопа:
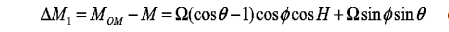
Можно видеть, что ошибка измеренного значения гироскопа в этот момент связана с ошибкой угла тангажа, азимутальным углом H и широтой, а ошибка угла крена возникает при вращении плоскости носителя вокруг продольной оси, то есть чувствительной оси OM, поэтому эта ошибка угла не влияет на измеренное значение по оси OM.
3. Резюме
В процессе работы североискателя существует множество источников ошибок. В области компенсации ошибок компания Micro-Magic Inc стремится к более зрелым технологиям и более экономичным инерциальным устройствам. В новом MEMS-североискателе для горного бурения NF1000 добавлена функция компенсации ориентации, а также доступны экономичный североискатель NF2000 и самый маленький в мире трехосевой MEMS-североискатель NF3000, с которыми вы можете ознакомиться.

