Как откалибровать электронный компас
21 марта 2025Ключевые моменты
Продукт: электронный компас
Принцип калибровки:
- Аппроксимация эллипса магнитного поля: при вращении устройства собираются данные магнитного поля по всем направлениям, рассчитываются параметры жесткомагнитных и мягкомагнитных помех, после чего применяется компенсация, позволяющая привести данные магнитного поля к сфере и повысить точность.
Методы калибровки:
1. Плоскостная калибровка:
- Калибровка в плоскости XY: устройство вращается в плоскости XY, чтобы определить центр траектории окружности, спроецированной на эту плоскость.
- Калибровка в плоскости XZ: устройство вращается в плоскости XZ, чтобы получить траекторию окружности земного магнитного поля и вычислить вектор магнитных помех в трехмерном пространстве.
2. Пространственная калибровка «восьмеркой»:
- Устройство вращается в воздухе в разных направлениях, чтобы собрать точки выборки, лежащие на поверхности сферы. Центр сферы используется для определения значения помех и выполнения калибровки.
Шаги калибровки:
1. Подготовка среды испытаний:
- Держитесь подальше от источников помех.
- Обеспечьте горизонтальное положение и стабильную установку.
2. Вход в режим калибровки:
- Вручную запустите калибровку сочетанием клавиш или программной командой.
- Автоматически выполняйте калибровку при обнаружении аномалий магнитного поля.
3. Выполнение калибровки:
- Горизонтальное вращение (2D-калибровка): медленно вращайте устройство вокруг вертикальной оси в горизонтальном положении.
- Трехмерное вращение (3D-калибровка): вращайте устройство вокруг осей X, Y и Z, обеспечивая не менее 360° по каждой оси.
4. Проверка результатов калибровки:
- Сравните показания устройства с известным географическим направлением.
- Используйте программные инструменты для наблюдения стабильности и точности направления.
- Повторите калибровку, если отклонение превышает номинальную погрешность устройства.
Преимущества электронного компаса:
- Измерение курса и ориентации в реальном времени.
- Ключевой инструмент навигации.
- Повышает точность определения направления за счет калибровки.
- Доступны различные методы калибровки.
- Может использоваться в разных приложениях и условиях эксплуатации.
Электронный компас является важным навигационным инструментом, который может в реальном времени предоставлять курс и пространственную ориентацию движущихся объектов. Калибровка электронного компаса является ключевым этапом для обеспечения точности измерения направления.
1. Принцип калибровки электронного компаса
Электронный компас определяет направление, измеряя составляющие геомагнитного поля. Сам процесс калибровки по сути представляет собой «аппроксимацию эллипса магнитного поля».
а) Во время вращения устройства собираются данные магнитного поля по всем направлениям 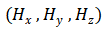 .
б) С помощью алгоритма рассчитываются параметры жесткомагнитных помех (постоянное смещение) и мягкомагнитных помех (масштабирование и перекрестная связь), на основе чего формируются параметры компенсации.
в) При последующих измерениях компенсация применяется автоматически, чтобы привести данные магнитного поля к сфере с центром в начале координат и тем самым повысить точность определения направления.
2. Методы калибровки электронного компаса
Основные методы калибровки электронного компаса включают плоскостную калибровку и трехмерную калибровку «восьмеркой».
(1) Метод плоскостной калибровки
Для калибровки по оси XY устройство с магнитным датчиком вращается в плоскости XY, что эквивалентно вращению вектора земного магнитного поля вокруг нормали, проходящей через точку O(γx,γy) перпендикулярно плоскости XY. Это соответствует траектории проекции вектора магнитного поля в плоскости XY во время вращения. По этой траектории можно определить положение центра окружности как (Xmax+Xmin)/2, (Ymax+Ymin)/2. Аналогично при вращении устройства в плоскости XZ можно получить траекторию окружности земного магнитного поля в плоскости XZ и вычислить вектор магнитных помех γ(γx, γy, γz) в трехмерном пространстве. После калибровки электронный компас может нормально использоваться в горизонтальной плоскости. Однако из-за угла между компасом и горизонтальной плоскостью точность курсового угла может снижаться, поэтому требуется компенсация наклона с помощью акселерометра.
(2) Метод пространственной калибровки «восьмеркой»
Обычно, когда устройство с датчиками вращается в воздухе в разных направлениях, пространственная геометрическая структура, образованная измеренными значениями, представляет собой сферу, а все точки выборки находятся на ее поверхности, как показано на следующем рисунке.
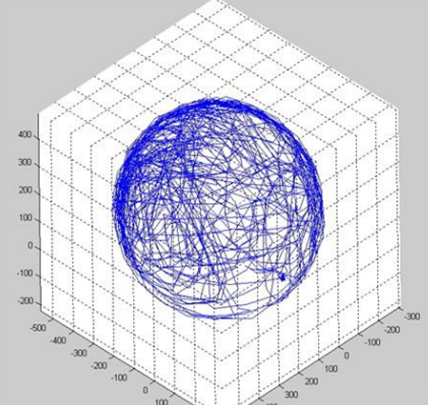
а) Вращение в воздухе: откалиброванное устройство выполняет движение по траектории «восьмерки» в воздухе, при этом нормаль устройства должна поочередно указывать во все 8 квадрантов пространства. После получения достаточного количества выборок определяется центр O(γx,γy,γz), который соответствует величине и направлению постоянного вектора магнитных помех.
б) Сбор точек выборки: когда устройство вращается в воздухе в разных направлениях, пространственная структура измеренных значений является сферой, а все точки лежат на поверхности этой сферы. По этим точкам определяется центр сферы, что позволяет вычислить значение жесткомагнитных помех и выполнить калибровку.
3. Шаги калибровки электронного компаса
(1) Подготовка среды испытаний
1) Держитесь подальше от источников помех: убедитесь, что в радиусе 3 метров от зоны калибровки нет крупных металлических объектов, двигателей, громкоговорителей или другого электромагнитного оборудования.
2) Горизонтальное положение: используйте уровень или встроенный датчик, чтобы привести устройство в горизонтальное состояние и обеспечить измерение по горизонтальной составляющей геомагнитного поля.
3) Способ фиксации: не надевайте металлические часы или кольца при удержании устройства; если это встроенное оборудование, например дрон, убедитесь в стабильности монтажа.
(2) Вход в режим калибровки
а) Ручной запуск: обратитесь к инструкции по эксплуатации. Обычно используются следующие методы.
1) Комбинация клавиш, например длительное нажатие клавиши питания и функциональной клавиши в течение 5 секунд.
2) Программная команда, например выбор пункта «Калибровка компаса» в сопутствующем приложении.
б) Автоматическое уведомление: некоторые устройства автоматически предлагают выполнить калибровку при обнаружении аномалий магнитного поля, например при постоянном отображении «низкая точность».
(3) Выполнение калибровки
а) Горизонтальное вращение (2D-калибровка): медленно вращайте устройство вокруг вертикальной оси Z, сохраняя горизонтальное положение.
1) Поддерживайте равномерную скорость вращения, примерно 10 секунд на один оборот.
2) Выполните не менее двух полных оборотов, чтобы охватить все направления.
б) Трехмерное вращение (3D-калибровка, подходит для высокоточного оборудования):
1) Последовательно вращайте устройство вокруг осей X (крен), Y (тангаж) и Z (рыскание), обеспечивая поворот не менее чем на 360° по каждой оси.
2) Типичное действие: после горизонтального вращения переведите устройство в вертикальное положение, затем выполните наклон вперед и назад.
(4) Проверка результатов калибровки
а) Метод сравнения направления: направьте устройство в известную географическую сторону, например на истинный север, и проверьте, совпадают ли показания.
б) Программная проверка: используйте картографические приложения или профессиональные инструменты, например программное обеспечение для анализа магнитного поля, чтобы наблюдать стабильность и точность направления.
в) Повторная калибровка: если отклонение превышает номинальную погрешность оборудования, например ±3°, требуется повторная калибровка и дополнительная проверка на внешние помехи.