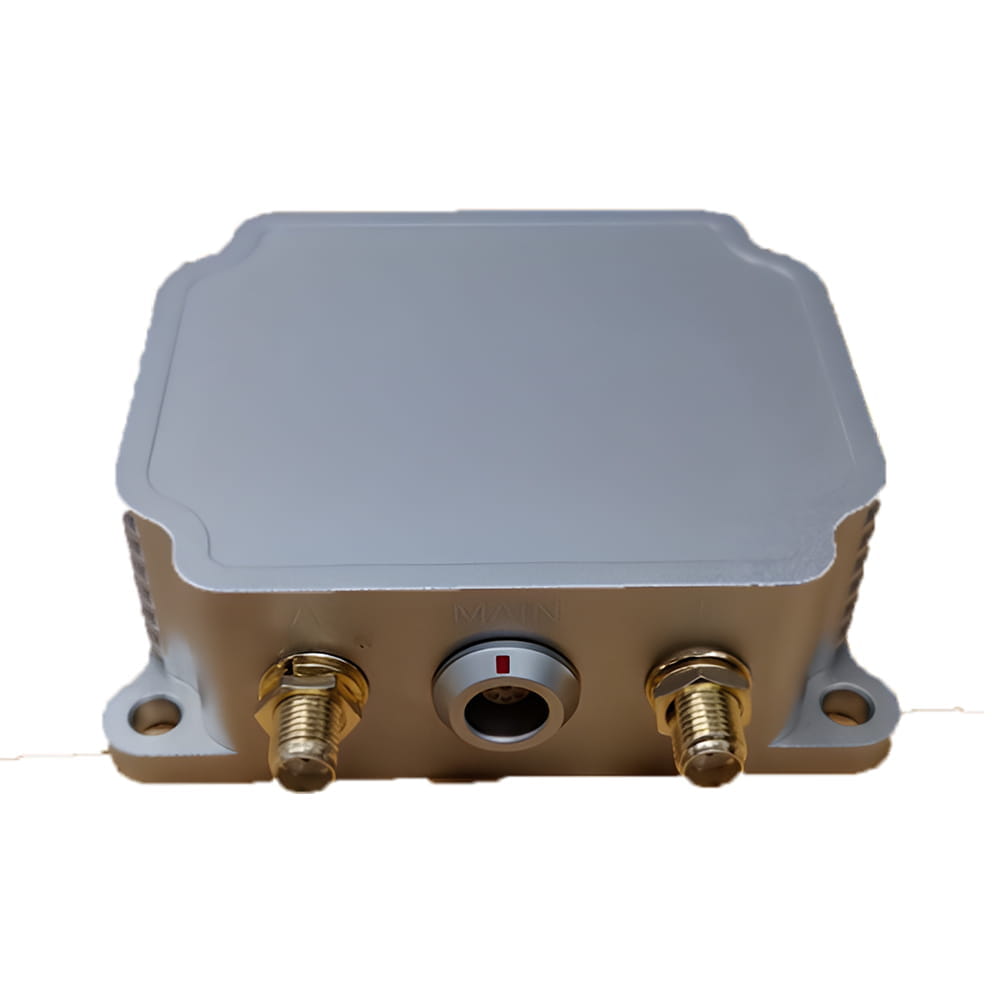
Новая эра высокоточного позиционирования: глубокая интеграция технологии RTK и двухантенной системы GNSS/INS I3700
27 июня 2025
Позиционирование в реальном времени с сантиметровой точностью критически важно для автономного вождения, точного земледелия и аэрофотосъемки с дронов. Двухантенная система GNSS/INS I3700 от Micro-Magic усиливает технологию RTK, преодолевая ограничения, связанные с экранированием сигнала, и обеспечивает точную и надежную навигацию в сложных условиях. Эта система поддерживает приложения нового поколения благодаря устойчивому высокоточному позиционированию.
В цифрово-ориентированных областях, таких как автономное вождение, точное земледелие и дроновая съемка, позиционирование в реальном времени с сантиметровой точностью стало базовым требованием. Технология RTK (Real-Time Kinematic) снижает традиционные ошибки GPS-позиционирования с метров до сантиметров за счет взаимодействия базовой станции и ровера. Появление высокопроизводительной интегрированной навигационной системы Micro-Magic I3700 High-Performance Dual-Antenna GNSS/INS Integrated Navigation System наделяет RTK более высокой адаптивностью к среде и надежностью, открывая новую эру высокоточного позиционирования.
I. Ключевой прорыв технологии RTK
Система RTK обеспечивает точное позиционирование за счет взаимодействия базовой станции и ровера:
- Базовая станция: располагается в точке с известными координатами и вычисляет ошибки спутникового сигнала в реальном времени, например атмосферные задержки и дрейф часов.
- Ровер: получает от базовой станции данные поправок и объединяет их с собственными наблюдениями для достижения сантиметровой точности позиционирования.
- Работа в реальном времени: передача данных по протоколам `4G/NTRIP` с задержкой менее `20 ms`.
Техническое ограничение: традиционный RTK теряет эффективность при экранировании сигнала, например в туннелях и городских каньонах, и не может предоставлять данные об ориентации носителя.
II. Система I3700: усиленный двигатель для RTK
Как высокопроизводительный модуль, объединяющий двухантенный GNSS и инерциальную навигацию (INS), система I3700 преодолевает ограничения RTK за счет трех инноваций:
1. Улучшение курса с помощью двух антенн
- Ориентация базовой линии: расстояние между антеннами A/B составляет `0.8–1.5 m`; калибровка относительно оси `Y` носителя выполняется командой `SETBASELINE`.
- Точность курса: `0.2°` при фиксированном решении RTK, что значительно превосходит одноантенный GPS с ошибкой `2°–5°`.
- Антиокклюзионная способность: при потере GNSS-сигнала система сохраняет курс с помощью гироскопа со стабильностью смещения `2.5°/hr`.
2. Алгоритм многосенсорного слияния
# Workflow of the Extended Kalman Filter (EKF)
while True:
   gnss_data = get_rtk_position()   # Acquire RTK position
   imu_data = read_mems()           # Read MEMS angular velocity/acceleration
   wheel_speed = can_obd2_decode()  # Decode CAN bus vehicle speed
   fused_position = ekf_fusion(gnss_data, imu_data, wheel_speed)
- Поддерживаемая периферия: одометры, `DVL (Doppler Velocity Log)`, датчики машинного зрения.
- Непрерывная навигация: горизонтальная ошибка позиционирования менее `6 m` в течение `60 s` после потери GNSS-сигнала при наличии входа одометра.
3. Промышленный дизайн надежности
| Параметр | Характеристика | Преимущество для отрасли |
|---|---|---|
| Степень защиты | Водонепроницаемость IP68 | Грязевые условия в сельском хозяйстве и морской среде |
| Температурный диапазон | -40°C до 85°C | Экстремально холодные и жаркие условия |
| Питание | Широкодиапазонное питание постоянного тока 6–36V | Прямое питание от бортовой сети транспортного средства |
| Сертификация | CE/ROHS | Соответствие экспортным требованиям |
III. Примеры применения по сценариям
1. Автономная сельскохозяйственная техника
Проблема: экранирование сигнала на сельхозугодьях вызывает отклонение траектории при автоматизированной работе.
Решение I3700:
- Две антенны обеспечивают стабильный курс и вместе с RTK достигают междурядной навигации `±2.5 cm`.
- INS удерживает ошибку менее `1 m` в течение `10 s` при экранировании деревьями.
Команда: `CONFIG MODEL CAR` активирует ограничения движения транспортного средства.
2. Городское автономное вождение
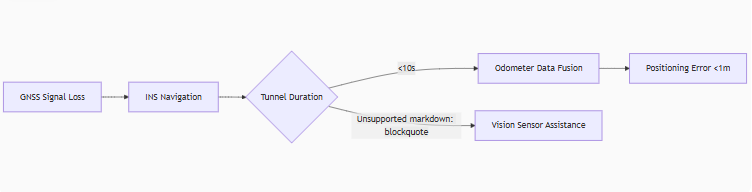
- Ключевая конфигурация: вывод объединенных навигационных данных с частотой `20 Hz` командой `LOG INSPVAXB ONTIME 0.05`.
3. Инспекция линий электропередачи с дронами
- Точное зависание: точность позиционирования `0.8 cm + 1 ppm` при фиксированном решении RTK.
- Устойчивость к ветру: акселерометр `150 Hz` компенсирует боковые возмущения ветра.
- Передача данных: интерфейс `RS-422` передает бинарный поток `RAWIMUXB` с сырыми данными IMU.
IV. Техническое расширение: от позиционирования к пространственно-временным сетям
Многопротокольные интерфейсы I3700 обеспечивают практически неограниченные возможности системной интеграции:
-
Облачная совместная работа: доступ к `Qianxun/China Mobile CORS` через `4G DTU`.
CONFIG NTRIP rtk.ntrip.qxwz.com 8002 AUTO qxx 123456 # Qianxun account setup
- Автомобильная связь: `SAE J1939` выдает `PGN65341` (ориентация) и `PGN65345` (курс).
- Синхронный запуск: импульс `PPS` и вывод `SYNC_IN` синхронизируют сканирование LiDAR.
Заключение: эра «двойного ядра» высокоточного позиционирования
RTK решает задачу абсолютной точности позиционирования, а системы GNSS/INS, такие как I3700, обеспечивают устойчивость к внешней среде и дополнительное измерение ориентации. Вместе они образуют «пространственно-временное двойное ядро», закрывающее «последний сантиметр» для автономного вождения, умного сельского хозяйства и робототехники.