Точный анализ волоконно-оптического гироскопа для выявления деформаций инженерных конструкций
13 января 2025Ключевые моменты
Продукт: система обнаружения деформаций на основе волоконно-оптического гироскопа.
Ключевые особенности:
- Компоненты: включает высокоточные волоконно-оптические гироскопы для измерения угловой скорости и расчета траектории.
- Функция: объединяет гироскопические данные с измерениями расстояния для высокоточного выявления деформаций конструкции.
- Применение: подходит для гражданского строительства, мониторинга технического состояния конструкций и анализа деформаций мостов, зданий и другой инфраструктуры.
- Производительность: обеспечивает точность обнаружения деформации лучше 10 мкм при скорости перемещения 2 м/с с использованием гироскопов средней точности.
- Преимущества: компактная конструкция, малый вес, низкое энергопотребление и удобство эксплуатации для простого развертывания.
Вывод:
Эта система обеспечивает точные и надежные измерения деформации, предлагая ценные решения для инженерных и конструкционных задач.
1 Метод обнаружения деформации инженерных конструкций на основе волоконно-оптического гироскопа
Принцип метода обнаружения деформации инженерной конструкции на основе волоконно-оптического гироскопа заключается в том, чтобы закрепить волоконно-оптический гироскоп на устройстве контроля, измерять угловую скорость измерительной системы при движении по поверхности исследуемой инженерной конструкции, измерять пройденное устройством расстояние и вычислять траекторию движения устройства, реализуя таким образом обнаружение деформации инженерной конструкции. В данной статье этот метод называется траекторным методом. Его можно описать как «двумерную плоскостную навигацию», то есть определяется положение носителя в вертикальной плоскости исследуемой поверхности конструкции, и в итоге получается траектория движения носителя вдоль исследуемой поверхности.
Согласно принципу траекторного метода, основными источниками ошибок являются опорная ошибка, ошибка измерения расстояния и ошибка измерения угла. Опорная ошибка означает ошибку измерения начального угла наклона θ0, ошибка измерения расстояния означает ошибку измерения ΔLi, а ошибка измерения угла означает ошибку измерения Δθi, которая в основном вызывается ошибкой измерения угловой скорости волоконно-оптическим гироскопом. В этой статье влияние опорной ошибки и ошибки измерения расстояния на ошибку обнаружения деформации не рассматривается, анализируется только ошибка обнаружения деформации, вызванная ошибкой волоконно-оптического гироскопа.
2 Анализ точности обнаружения деформации на основе волоконно-оптического гироскопа
2.1 Моделирование ошибки волоконно-оптического гироскопа в задачах обнаружения деформации
Волоконно-оптический гироскоп - это датчик для измерения угловой скорости, основанный на эффекте Саньяка. После того как свет, излучаемый источником, проходит через Y-образный волновод, в кольце волокна формируются два луча, распространяющиеся в противоположных направлениях. Когда носитель вращается относительно инерциального пространства, между двумя лучами возникает разность оптического пути, и на выходе детектора можно зарегистрировать интерференционный сигнал, связанный с угловой скоростью вращения, чтобы измерить угловую скорость по чувствительной оси.
Математическое выражение выходного сигнала волоконно-оптического гироскопа имеет вид: F=Kw+B0+V. Где F - выход гироскопа, K - масштабный коэффициент, а ω - входная угловая скорость гироскопа по чувствительной оси, B0 - нулевое смещение гироскопа, υ - интегральная составляющая ошибки, включающая белый шум и медленно меняющиеся компоненты, вызванные различными шумами с длительным временем корреляции; υ также можно рассматривать как ошибку нулевого смещения.
Источники ошибки измерения волоконно-оптического гироскопа включают ошибку масштабного коэффициента и ошибку нулевого смещения. В настоящее время ошибка масштабного коэффициента волоконно-оптических гироскопов, применяемых в инженерии, составляет 10-5~10-6. В задачах обнаружения деформации входная угловая скорость мала, и ошибка измерения, вызванная ошибкой масштабного коэффициента, значительно меньше ошибки, вызванной ошибкой нулевого смещения, поэтому ею можно пренебречь. Постоянная составляющая ошибки нулевого смещения характеризуется повторяемостью нулевого смещения Br, то есть стандартным отклонением значения нулевого смещения в нескольких испытаниях. Переменная составляющая характеризуется стабильностью нулевого смещения Bs, то есть стандартным отклонением выходного значения гироскопа от его среднего значения в одном испытании; ее величина связана со временем выборки гироскопа.
2.2 Расчет ошибки деформации на основе волоконно-оптического гироскопа
На примере модели простой опертой балки рассчитывается ошибка обнаружения деформации и строится теоретическая модель деформации конструкции. На этой основе, исходя из рабочей скорости и времени выборки системы, можно получить теоретическую угловую скорость волоконно-оптического гироскопа. Затем можно смоделировать ошибку измерения угловой скорости волоконно-оптического гироскопа в соответствии с моделью ошибки нулевого смещения, построенной выше.
2.3 Пример расчетного моделирования
Настройка моделирования скорости движения и времени выборки выполняется в режиме изменения диапазона, то есть значение ΔLi, проходящее за каждый интервал выборки, фиксировано, а время выборки одного и того же участка линии изменяется за счет изменения скорости движения. Например, когда ΔLi равно 1 мм, то при скорости движения 2 м/с время выборки составляет 0,5 мс. Если рабочая скорость равна 0,1 м/с, время выборки составит 10 мс.
3 Связь между характеристиками волоконно-оптического гироскопа и ошибкой измерения деформации
Сначала анализируется влияние ошибки повторяемости нулевого смещения. Когда отсутствует ошибка стабильности нулевого смещения, ошибка измерения угловой скорости, вызванная ошибкой нулевого смещения, является фиксированной; чем выше скорость движения, тем меньше общее время измерения, тем меньше влияние ошибки нулевого смещения и тем меньше ошибка измерения деформации. При высокой скорости движения основным фактором, вызывающим ошибку измерения системы, становится ошибка стабильности нулевого смещения. При низкой скорости движения главным источником ошибки системы становится ошибка повторяемости нулевого смещения.
Используя типовые показатели волоконно-оптического гироскопа средней точности, а именно: стабильность нулевого смещения 0,5 °/ч при времени выборки 1 с, повторяемость нуля 0,05 °/ч, сравниваются ошибки измерения системы при рабочей скорости 2 м/с, 1 м/с, 0,2 м/с, 0,1 м/с, 0,02 м/с, 0,01 м/с, 0,002 м/с и 0,001 м/с. Когда рабочая скорость составляет 2 м/с, ошибка измерения равна 8,514 мкм (RMS); когда скорость измерения снижается до 0,2 м/с, ошибка измерения составляет 34,089 мкм (RMS); когда скорость измерения снижается до 0,002 м/с, ошибка измерения составляет 2246,222 мкм (RMS). Из результатов сравнения видно, что чем выше скорость движения, тем меньше ошибка измерения. С учетом удобства инженерной эксплуатации рабочая скорость 2 м/с позволяет достичь точности измерения лучше 10 мкм.
4 Краткое резюме
На основе моделирования анализа измерения деформации инженерных конструкций на основе волоконно-оптического гироскопа построена модель ошибки волоконно-оптического гироскопа, а на примере модели простой опертой балки получена зависимость ошибки измерения деформации от характеристик волоконно-оптического гироскопа. Результаты моделирования показывают, что чем быстрее работает система, то есть чем меньше время выборки волоконно-оптического гироскопа, тем выше точность измерения деформации системы при неизменном числе выборок и гарантированной точности измерения расстояния. При типовых показателях волоконно-оптического гироскопа средней точности и скорости движения 2 м/с можно достичь точности измерения деформации лучше 10 мкм.
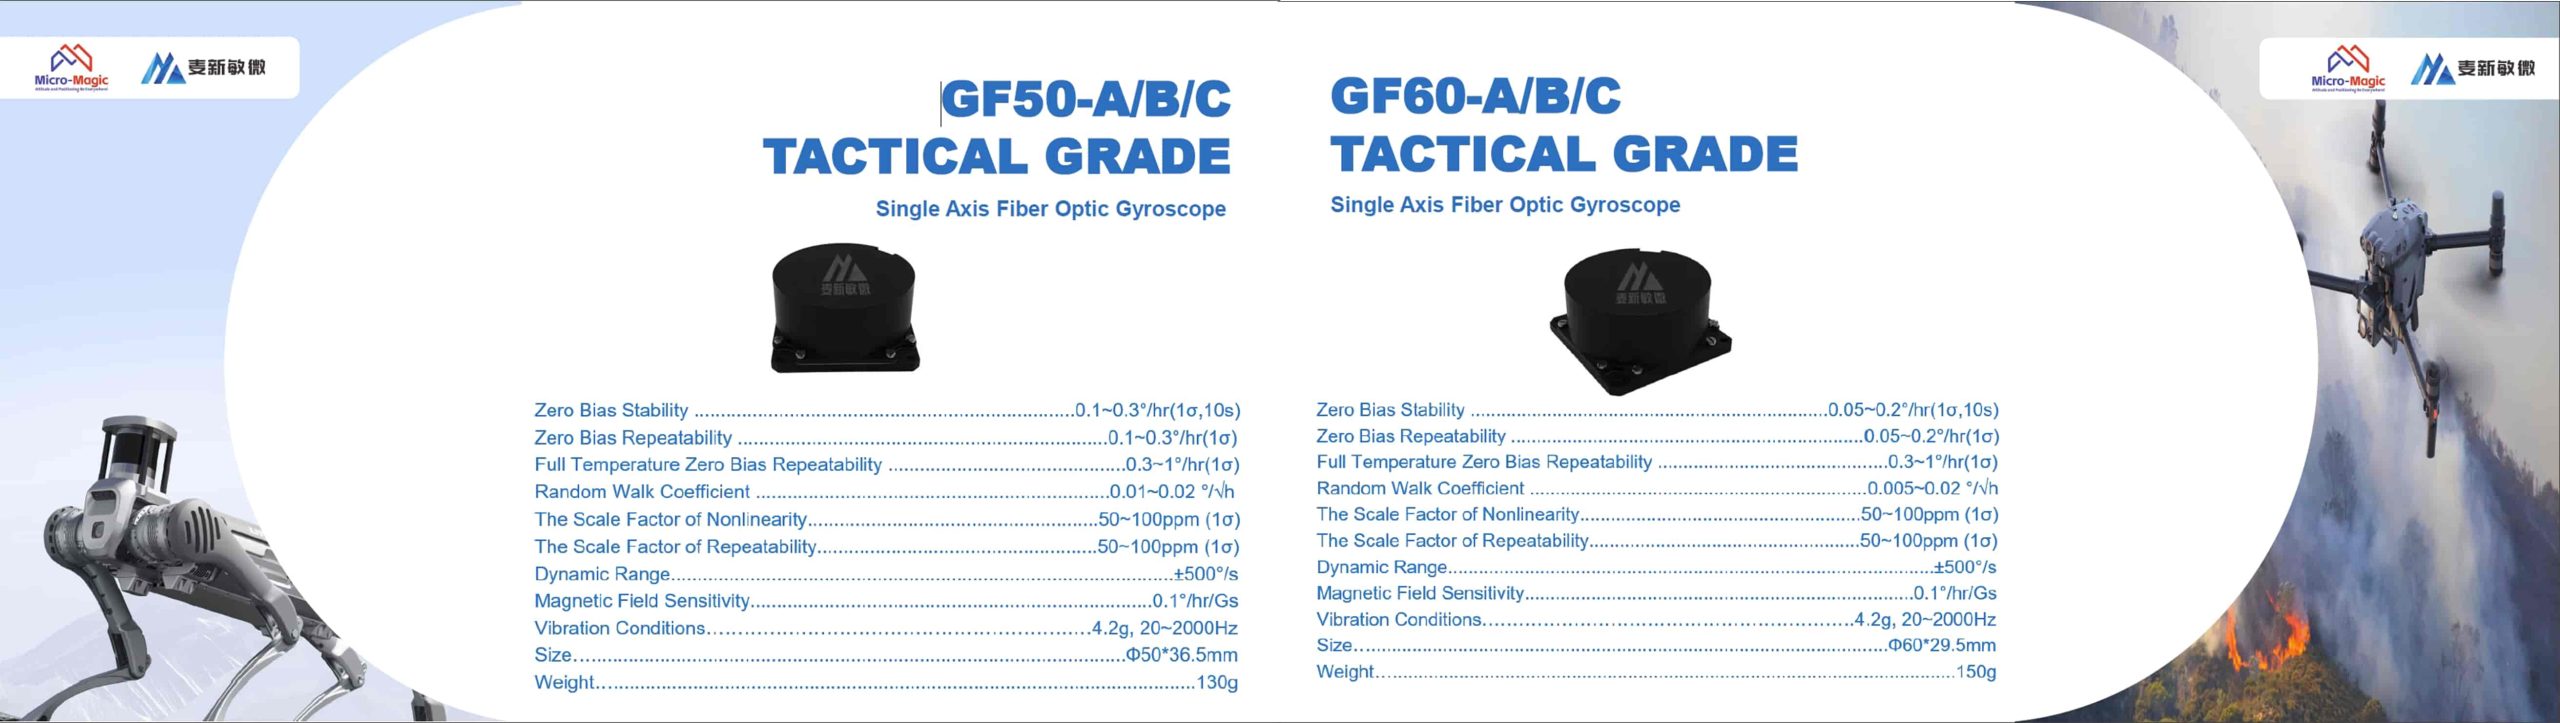
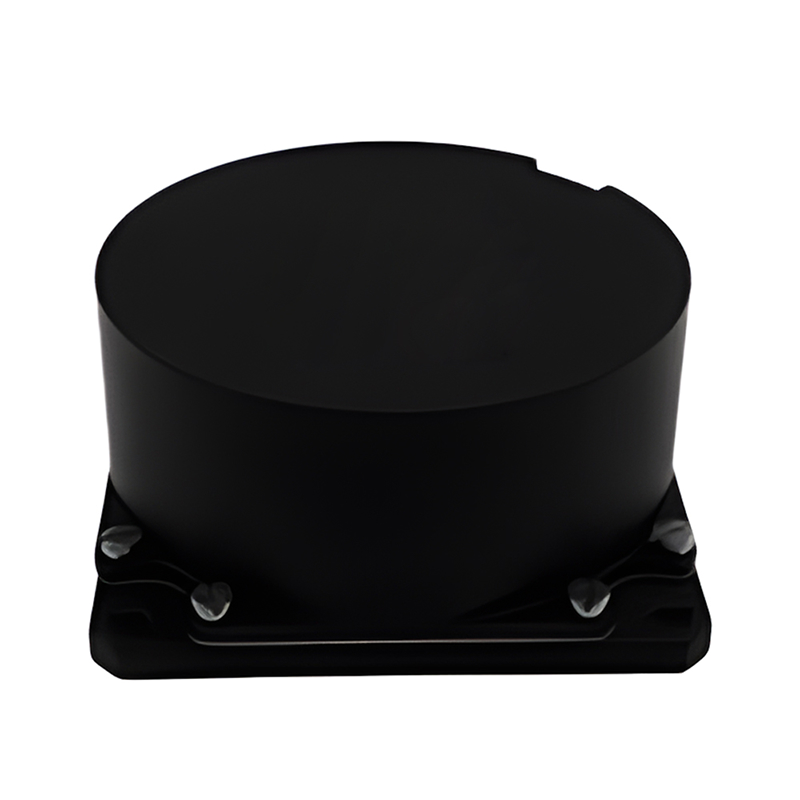
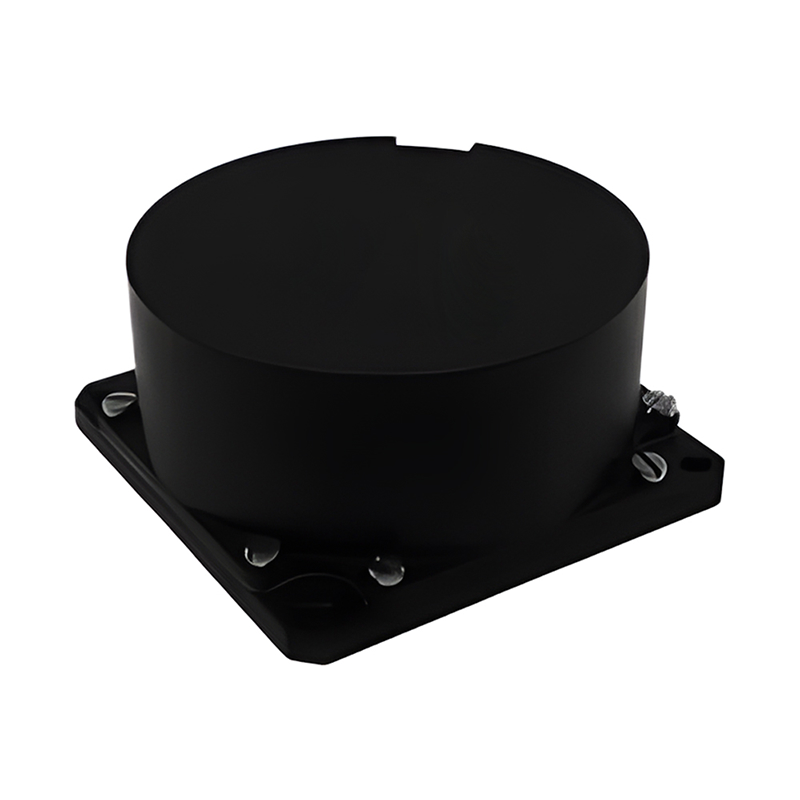
Micro-Magic Inc GF-50 имеет диаметр φ50*36,5 мм и точность 0,1º/ч. Точность GF-60 составляет 0,05º/ч, он относится к высокому тактическому уровню волоконно-оптических гироскопов. Производимые нашей компанией гироскопы обладают небольшими размерами, малым весом, низким энергопотреблением, быстрым запуском, простотой эксплуатации и удобством использования и широко применяются в INS, IMU, системах позиционирования, системах поиска севера, стабилизации платформ и других областях. Если вас интересуют наши волоконно-оптические гироскопы, пожалуйста, свяжитесь с нами.