Как улучшить характеристики MEMS-инерциальных навигационных систем?
13 января 2025Ключевые моменты
Продукт: интегрированная навигационная система GNSS/MEMS INS.
Ключевые особенности:
- Компоненты: сочетает MEMS-инерциальные датчики и GNSS-приемники для расширенных навигационных возможностей.
- Функция: обеспечивает высокочастотные обновления и точную информацию о положении, скорости и ориентации за счет объединения инерциальных данных с поправками GNSS.
- Применение: идеально подходит для дронов, бортовых самописцев, интеллектуальных беспилотных транспортных средств и подводных аппаратов.
- Слияние данных: использует фильтрацию Калмана для объединения данных GNSS и MEMS INS, коррекции накопленных ошибок и повышения общей точности.
- Вывод: эта интегрированная система использует сильные стороны обеих технологий для повышения навигационных характеристик и надежности, а также подходит для широкого круга отраслей.
С развитием MEMS-инерциальных устройств точность MEMS-гироскопов и MEMS-акселерометров постепенно повышалась, что привело к быстрому развитию применения MEMS INS. Однако повышения точности MEMS-инерциальных устройств оказалось недостаточно, чтобы удовлетворить все более высокие требования к точности MEMS INS. Поэтому повышение точности MEMS INS с помощью алгоритмов компенсации ошибок и других методов стало одним из ключевых направлений исследований MEMS INS.
Для повышения характеристик MEMS INS исследователи изучили различные методы уменьшения ошибок в этих системах. Существует четыре основных подхода к снижению ошибок MEMS INS:
Калибровка и компенсация параметров ошибок датчиков: этот метод включает математическое моделирование и экспериментальные средства для возбуждения ошибок датчиков, систематическую калибровку детерминированных ошибок на уровне системы и последующую компенсацию этих ошибок с помощью алгоритмов инерциальной навигации для повышения общей производительности.
Технология ротационной модуляции: при применении соответствующих схем вращательной модуляции ошибки датчиков могут изменяться периодически без использования внешних источников информации. Такая автоматическая компенсация ошибок в навигационном алгоритме подавляет влияние ошибок датчиков на MEMS INS.
Технология резервирования инерциальных устройств: благодаря низкой стоимости MEMS-инерциальных датчиков можно реализовывать резервированные схемы. Резервирование датчиков позволяет эффективно снижать влияние случайных ошибок на MEMS INS и тем самым повышать производительность.
Привлечение внешних источников информации: использование фильтрации Калмана в составе интегрированной навигации для подавления накопления ошибок MEMS INS.
В этой статье далее будет рассмотрен четвертый метод, являющийся наиболее практичной и наиболее активно исследуемой формой интегрированной навигации, а именно интегрированная навигационная система GNSS/MEMS INS.
Причины использования GNSS для поддержки MEMS INS
MEMS INS представляет собой систему счисления пути, которая измеряет относительное состояние от предыдущего момента выборки до текущего. Она не использует для измерения акустические, оптические или электрические сигналы, что делает ее высокоустойчивой к внешним помехам и введению в заблуждение. Ее автономность и надежность делают ее базовой навигационной системой для различных носителей, таких как летательные аппараты, суда и транспортные средства. На рис. 1 показаны характеристики INS различных классов.
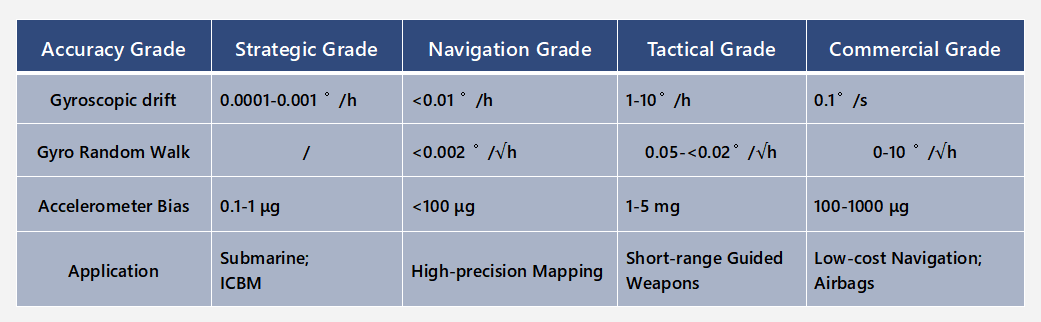
Рис. 1. Характеристики INS различных классов.
MEMS INS обеспечивает высокую частоту обновления и может выдавать полную информацию о состоянии, включая положение, скорость, ориентацию, угловую скорость и ускорение, при высокой кратковременной точности навигации. Однако MEMS INS требует дополнительных источников информации для инициализации положения, скорости и ориентации, а ошибки чисто инерциальной навигации накапливаются со временем, особенно в INS тактического и коммерческого класса.
Комбинация GNSS/MEMS INS позволяет реализовать взаимодополняющие преимущества обеих систем: GNSS обеспечивает стабильную долговременную точность и может задавать начальные значения положения и скорости, корректируя накопленные ошибки MEMS INS с помощью фильтрации. В то же время MEMS INS способна повышать частоту обновления навигационных данных GNSS, расширять набор выдаваемых параметров состояния и помогать в обнаружении и исключении ошибок наблюдений GNSS.
Базовая модель интегрированной навигации GNSS/MEMS INS
Базовая модель интеграции GNSS/MEMS INS отражает функциональную связь между наблюдаемой информацией от датчиков (IMU и приемников) и навигационными параметрами носителя (положение, скорость и ориентация), а также типами и случайными моделями ошибок измерения датчиков. Навигационные параметры носителя должны описываться в определенной системе отсчета.
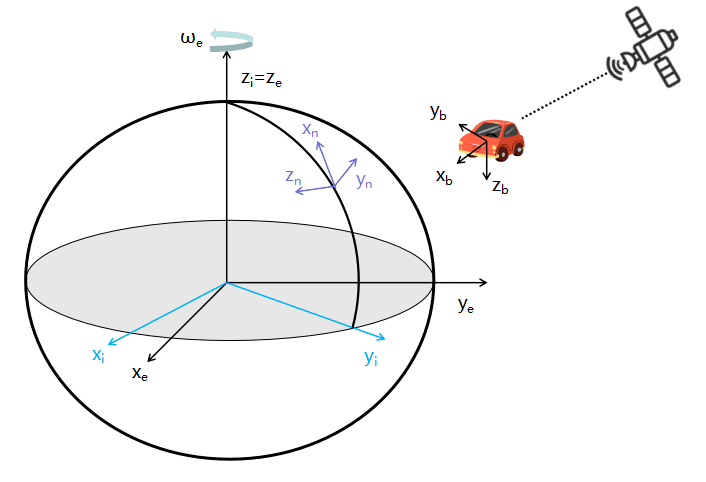
Рис. 2. Базовая модель интегрированной навигации GNSS/MEMS INS.
Навигационные задачи обычно включают две или более системы координат: инерциальные датчики измеряют движение носителя относительно инерциального пространства, тогда как навигационные параметры носителя (положение и скорость) обычно описываются в земной системе координат для более наглядного представления. В GNSS/INS-интегрированной навигации обычно используются инерциальная геоцентрическая система координат, земная геоцентрическая связанная система координат, локальная географическая система координат и связанная с корпусом система координат.
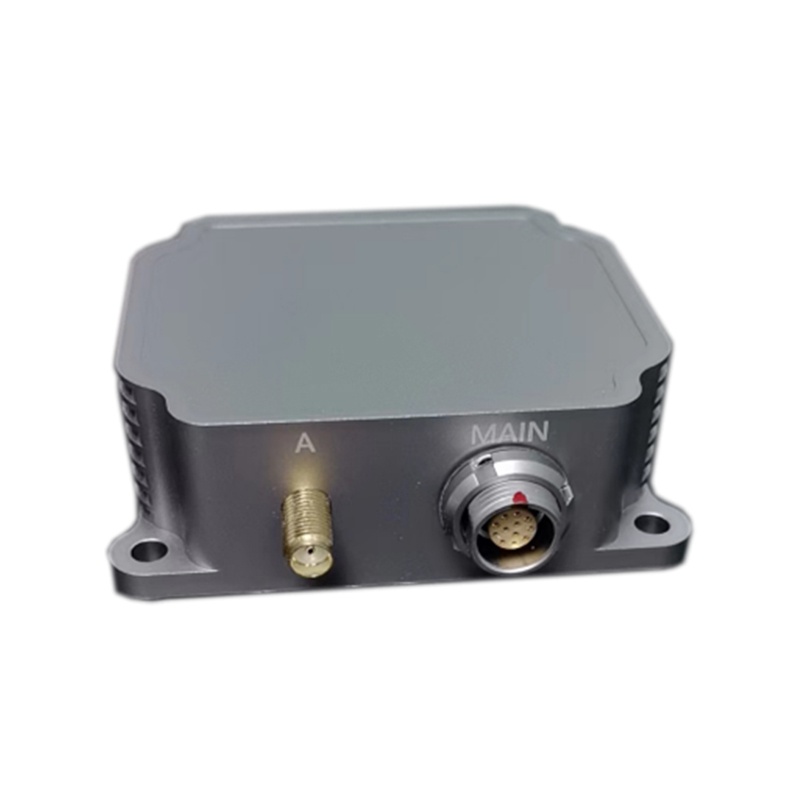
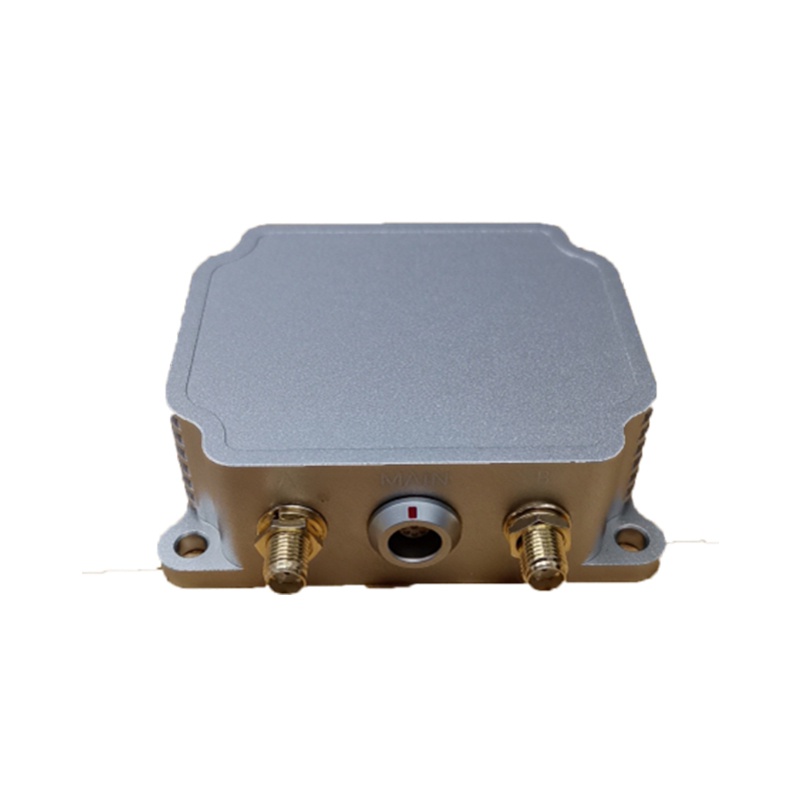
В настоящее время алгоритмы интеграции GNSS/MEMS INS для абсолютной навигации уже достаточно зрелы, и на рынке появилось множество высокопроизводительных продуктов. Например, три недавно представленные модели MEMS INS компании Micro-Magic Inc, показанные на изображении ниже, подходят для применения в дронах, бортовых самописцах, интеллектуальных беспилотных транспортных средствах, задачах позиционирования и ориентации дорожного полотна, обследовании каналов, беспилотных надводных судах и подводных аппаратах.
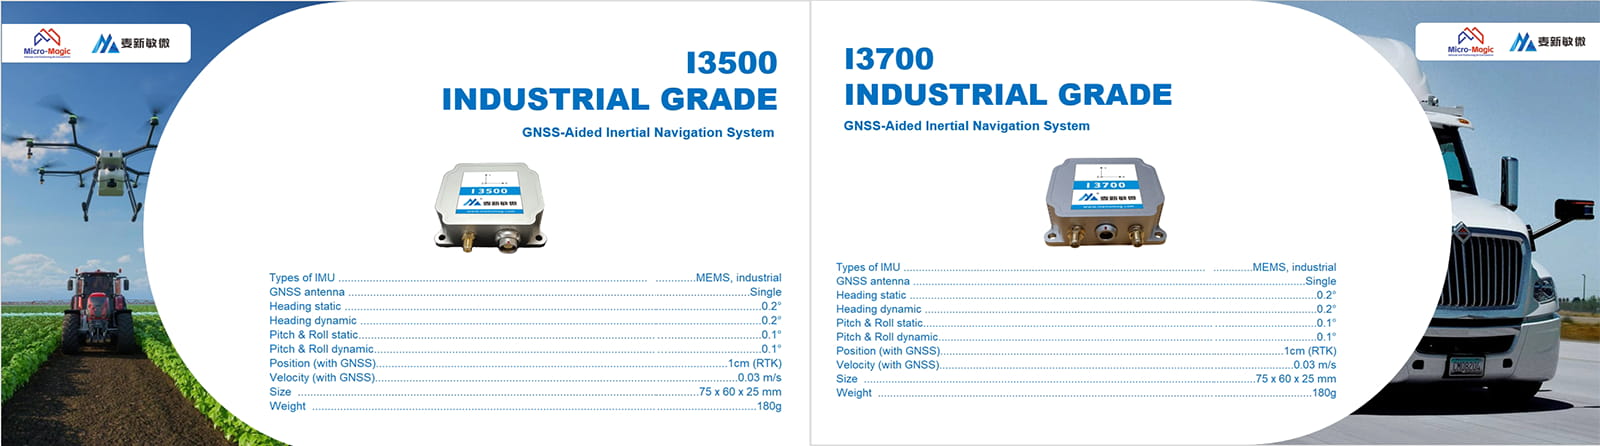
Рис. 3. Три недавно представленные системы GNSS/MEMS INS компании Micro-Magic Inc.