- Высокоточный MEMS-гироскоп MG-502: прецизионная навигация в суровых условиях бурения
- Высокоточный MEMS ИМУ U6488: основа стабильного управления для дронов и интеллектуальных платформ
- Почему MEMS-гироскоп MG-502 является «скрытым глазом» системы управления ориентацией дрона
- Применение волоконно-оптического гироскопа: повышение точности навигации и ориентации
- Новая эра высокоточного позиционирования: глубокая интеграция RTK и двухантенной системы GNSS/INS I3700
- Понимание волоконно-оптического гироскопа: как он работает
- Влияние среды низкого давления на кварцевые гибкие акселерометры: ключевой фактор для аэрокосмических применений
- Технический анализ инклинометра: точное измерение, стабильность и надежность
Конструкция высокоточного миниатюрного MEMS-североискателя
23 декабря 2024Основные положения
Продукт: высокоточный миниатюрный MEMS-североискатель.
Основные особенности: инерциальный измерительный блок (IMU) с трехосевыми MEMS-гироскопами и акселерометрами, а также блоки питания, управления и индикации.
Функция: автономно обеспечивает точное определение курса, не завися от спутников и погодных условий.
Применение: используется в горнодобыче, нефтяном каротаже, на судах и в туннелях.
Вывод: MEMS-североискатели становятся более высокоточными и миниатюрными, а такие модели, как NF1000, уже адаптированы под цилиндрическую форму для специальных отраслей, включая нефтяной каротаж.
Как прибор для измерения угла между магнитным севером и истинным севером, североискатель может обеспечивать точную информацию об ориентации и пространственном положении в статической базовой среде и играет важную роль в горнодобыче, нефтяном каротаже, судовом оборудовании, проходке туннелей и других областях. В наши дни требования разных отраслей к размерам и точности североискателей становятся все выше, поэтому такие изделия развиваются в сторону более высокой точности и миниатюризации.
Изначально я хотел начать с базовой точки зрения и сосредоточиться на составе системы североискания, чтобы каждый мог более ясно понять устройство североискателя.
Базовые компоненты североискателя
MEMS-североискатель может полностью автономно предоставлять информацию о курсе движущемуся объекту, работая без опоры на спутники, не подвергаясь влиянию климата и не требуя сложных операций. Он не только предоставляет интерфейс вывода данных для компьютера, но и обеспечивает удобный человеко-машинный интерфейс.
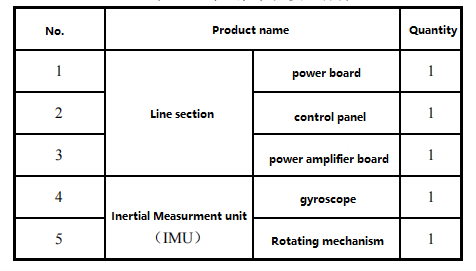
MEMS-североискатель в основном состоит из инерциального измерительного модуля (IMU) и линейной части, а его аппаратная блок-схема показана на рисунке 1. Инерциальный измерительный блок (IMU) включает гироскоп и поворотный механизм. Электрическая часть главным образом состоит из четырех печатных плат: платы питания, платы управления, платы усилителя мощности и базовой платы. Таблица 1 показывает состав системы североискания.

На панели MEMS-североискателя имеются два индикатора: индикатор североискания и индикатор питания; две кнопки: кнопка североискания и выключатель питания; пятиразрядный семисегментный цифровой дисплей; предохранитель; снаружи устройство подключается через два разъема: гнездо питания и разъем интерфейса связи.
Североискатель состоит из инерциальных измерительных блоков и алгоритмов, что основано на том же принципе, что и инерциальная навигационная система; различие состоит в том, что разные алгоритмы формируют разные системы. Поэтому систему североискания также можно рассматривать как разновидность инерциальной навигационной системы.
Инерциальная навигационная система может измерять информацию о положении, мгновенную скорость, ускорение и угловую скорость с помощью инерциальных измерительных компонентов без воздействия внешней среды, без излучения и скрытно, а также непрерывно предоставлять данные о положении, углах ориентации, линейной скорости, угловой скорости и других параметрах в авиации, космосе, навигации и военной сфере.
Основной принцип инерциальной навигации показан на рисунке 2. Система координат на рисунке обозначена как oxy, где (x, y) — мгновенное положение. На платформе инерциальной навигационной системы скорость Vx, Vy и мгновенные координаты x и y получаются путем компьютерных вычислений, при этом оси x и y управляют измерительными осями двух акселерометров соответственно, а акселерометры используются для измерения ускорения по этим двум осям.

В инерциальной навигационной системе поверхность Земли рассматривается как сферическая, поэтому вектор положения выражается через долготу и широту, а если оси x и y направлены соответственно на север и восток, вектор положения также можно описать через долготу и широту:
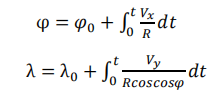
Где R — радиус Земли; φ0 — начальная широта носителя; λ0 — начальная долгота носителя; φ — географическая широта положения носителя; λ — географическая долгота положения носителя; vx — скорость в северном направлении; vy — скорость в восточном направлении.
Инерциальный измерительный блок, также называемый инерциальным навигационным блоком, состоит из акселерометра и гироскопа. Инерциальная навигационная система включает три части: инерциальный измерительный блок, компьютер и дисплей. Ускорение летательного аппарата в трех направлениях — поперечном, продольном и вертикальном — измеряется тремя акселерометрами, а вращение аппарата по трем направлениям — с помощью гироскопа с тремя степенями свободы. Компьютер рассчитывает скорость и положение объекта, а все виды навигационной информации отображаются на дисплее.
Заключение
Большинство североискателей имеют форму куба, однако с ростом потребностей различных отраслей внешний вид североискателей также меняется. Например, NF1000 — это североискатель, разработанный для нефтяного каротажа, направленного бурения и горнодобычи, и его форма совершила значительный прорыв, эволюционировав от куба к цилиндру, что позволяет хорошо адаптироваться к форме зонда. Поскольку это MEMS-североискатель, он содержит трехосевой MEMS-гироскоп и трехосевой MEMS-акселерометр.
Надеюсь, что благодаря этой статье вы сможете лучше понять конструкцию высокоточного миниатюрного MEMS-североискателя. Если вас интересуют дополнительные знания о североискателях, свяжитесь с нами.

