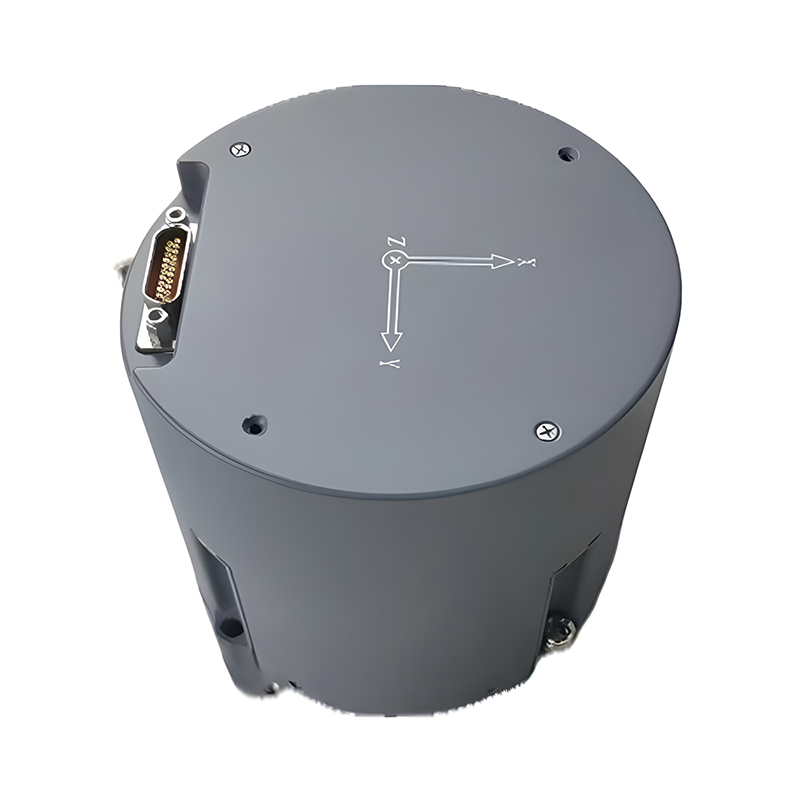
Анализ инерциальной измерительной системы FOG IMU средней и низкой точности: руководство по навигационной схеме на волоконно-оптическом гироскопе
1 апреля 2025Познакомьтесь с FOG IMU средней и низкой точности: это экономичное и устойчивое к ударам решение инерциальной навигации для БПЛА, робототехники и морских применений. Система сочетает модульную архитектуру, быстрый запуск и высокую стабильность.
В областях беспилотных систем, интеллектуального производства и точного управления инерциальный измерительный блок (IMU) становится все более важной "невидимой технологией". Здесь рассматривается решение, которое хорошо проявило себя в реальных проектах: система FOG IMU средней и низкой точности, построенная на разомкнутом волоконно-оптическом гироскопе (FOG) и MEMS-акселерометре. Это не просто инерциальный датчик, а практичный баланс между миниатюризацией, высокой экономичностью и точной навигацией.
1. Почему выбирают FOG IMU?
По мере того как традиционные платформенные инерциальные навигационные системы постепенно уходят в прошлое, основным направлением стали бесплатформенные инерциальные навигационные системы (SINS), основанные на математическом моделировании и цифровых вычислениях. На этом фоне FOG IMU имеет несколько ключевых преимуществ: `(1)` устойчивость к ударам и помехам; `(2)` быстрый запуск без сложной инициализации; `(3)` точность при разумной стоимости; `(4)` удобная интеграция за счет малых размеров и низкого энергопотребления. Поэтому такие системы широко применяются в беспилотных летательных аппаратах, роботах, бортовых системах и морской навигации.
2. Особенности архитектуры системы
Эта FOG IMU выполнена по модульной схеме и включает трехосевой волоконно-оптический гироскоп, трехосевой MEMS-акселерометр, модуль сбора данных и высокоскоростной DSP. Дополнительно используются алгоритмы температурной компенсации и моделирования ошибок, чтобы обеспечить стабильный выход. Шесть чувствительных осей расположены в трехмерной ортогональной конфигурации, а программная компенсация помогает уменьшить влияние конструктивных ошибок на навигационную точность. Моделирование также подтвердило, что даже при использовании датчиков сравнительно невысокой точности система все равно способна удовлетворять требованиям навигационных расчетов.
3. Модуль сбора данных: "нервный центр" IMU
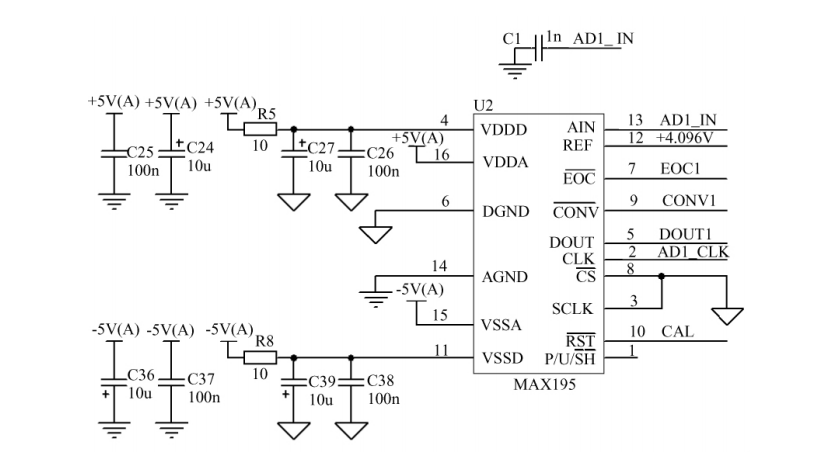
Цепочка сбора данных в этой системе была специально оптимизирована. Здесь используются `(1)` двухкаскадное усиление и аналоговая фильтрация для улучшения качества сигнала; `(2)` высокоточное АЦП-дискретизирование с циклом обновления `10 ms` для быстрой реакции системы; `(3)` температурный канал компенсации с контролем температуры кристалла и окружающей среды. Именно этот модуль играет ключевую роль в повышении общей точности системы.
4. Производительность и обратная связь из реальных проектов
После развертывания прототипа и системных испытаний эта FOG IMU продемонстрировала `(1)` хорошую стабильность углов ориентации, `(2)` статические ошибки в контролируемом диапазоне и `(3)` сильную устойчивость к помехам при быстрых динамических изменениях. В настоящий момент система уже используется на одном из роботизированных навигационных комплексов, и обратная связь по работе остается стабильной и положительной.
5. Перспективы применения
FOG IMU уже готова для использования в навигации беспилотных летательных аппаратов и беспилотных транспортных средств, в морских измерительных системах, промышленной автоматике, системах управления ориентацией низкоорбитальных спутников, а также в интеллектуальной робототехнике и точном позиционировании. В дальнейшем планируется выпуск модернизированной версии FOG IMU для более высоких требований к точности, например на базе UF100A.