- Высокоточный MEMS-гироскоп MG-502: прецизионная навигация в суровых условиях бурения
- Высокоточный MEMS ИМУ U6488: основа стабильного управления для дронов и интеллектуальных платформ
- Почему MEMS-гироскоп MG-502 является «скрытым глазом» системы управления ориентацией дрона
- Применение волоконно-оптического гироскопа: повышение точности навигации и ориентации
- Новая эра высокоточного позиционирования: глубокая интеграция RTK и двухантенной системы GNSS/INS I3700
- Понимание волоконно-оптического гироскопа: как он работает
- Влияние среды низкого давления на кварцевые гибкие акселерометры: ключевой фактор для аэрокосмических применений
- Технический анализ инклинометра: точное измерение, стабильность и надежность
Метод замкнутого испытания коэффициента демпфирования кварцевого гибкого акселерометра
10 января 2025Ключевые моменты
Продукт: кварцевый акселерометр Q-Flex.
Основные особенности:
- Компоненты: маятниковая конструкция из высокочистого кварца с замкнутой системой обратной связи для точных измерений ускорения.
- Функция: обеспечивает точные и стабильные данные ускорения, с низким шумом и хорошей долговременной стабильностью, особенно эффективно в замкнутом режиме.
- Применения: идеально подходит для навигации самолетов и управления ориентацией, геологоразведки и промышленных условий, требующих точных инерциальных измерений.
- Метод измерения: измерение частотной характеристики в замкнутом контуре, обеспечивающее надежную оценку параметра демпфирования и точные характеристики.
Вывод: акселерометр Q-Flex обеспечивает высокую точность и стабильность, что делает его ценным для навигации, управления и промышленных измерительных применений.
Акселерометр Q-Flex представляет собой устройство инерциального измерения, которое использует кварцевый маятник для измерения ускорения объекта за счет свойства отклоняться от положения равновесия под действием силы инерции. Благодаря низкому температурному коэффициенту материала из высокочистого кварца и стабильным конструктивным характеристикам акселерометр Q-Flex обладает высокой точностью измерения, низким измерительным шумом, хорошей долговременной стабильностью и широко применяется в управлении ориентацией, навигации и наведении летательных аппаратов, а также в геологоразведке и других промышленных условиях.
1. Метод обнаружения для акселерометра Q-Flex
Когда система работает в разомкнутом контуре, поскольку система не может создавать момент обратной связи, маятниковый узел подвергается слабому инерционному моменту или активному моменту преобразователя момента, кварцевый маятник легко касается ярма и возникает насыщение, что делает испытание параметров демпфирования в разомкнутом контуре очень трудным, поэтому параметры демпфирования рассматриваются как измеряемые в состоянии замкнутого контура системы.
Замкнутые частотные характеристики системы управления отражают изменение амплитуды и фазы выходного сигнала в зависимости от частоты входного сигнала. Частотная характеристика стабилизированной системы имеет ту же частоту, что и входной сигнал, а ее амплитуда и фаза являются функциями частоты, поэтому амплитудно-фазовая характеристическая кривая частотной характеристики может быть использована для определения математической модели системы. Для получения фактических параметров демпфирования акселерометра используется метод измерения частотной характеристики в замкнутом контуре.
В методе измерения частотной характеристики в замкнутом контуре акселерометр закрепляется на горизонтальном вибростенде в состоянии «маятник», так чтобы направление входного ускорения вибростенда совпадало с чувствительной осью акселерометра, а акселерометр располагался горизонтально в состоянии «маятник», что позволяет устранить асимметрию действия силы тяжести на входное ускорение. Горизонтальное размещение акселерометра в «маятниковом состоянии» устраняет влияние силы тяжести на асимметрию входного ускорения.
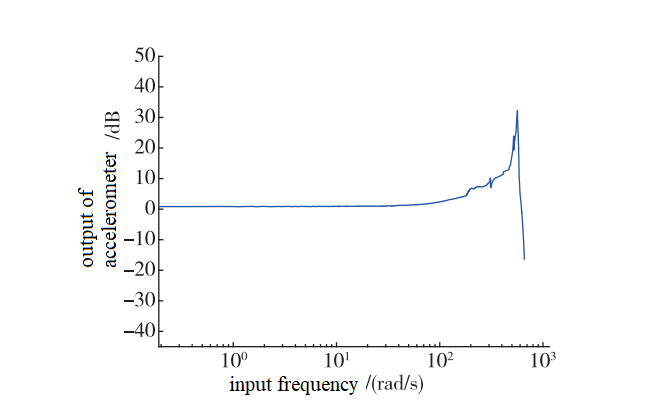
Рис.1 Замкнутая амплитудно-частотная характеристика кварцевого гибкого акселерометра.
Управляя горизонтальным шейкером, к акселерометру Q-Flex прикладывается синусоидальный сигнал ускорения 6 g (g - ускорение свободного падения, 1 g ≈ 9.8 m/s2) с постепенно возрастающей частотой от 0 до 600 Hz, что позволяет отразить амплитудное затухание и фазовую задержку выходного сигнала акселерометра в пределах проектного диапазона и полосы пропускания акселерометра. Под действием вибростенда акселерометр формирует соответствующий выходной сигнал, а высокочастотный регистратор, подключенный к обеим сторонам выборочного сопротивления, регистрирует выход акселерометра и строит амплитудно-частотную характеристическую кривую, показанную на рисунке 1.
В полосе пропускания амплитудно-частотной характеристики акселерометра кварцевый гибкий акселерометр сохраняет хорошую способность следования ускорению. С увеличением частоты входного ускорения резонансный пик системы составляет 565Hz, величина резонансного пика равна Mr=32dB, частота среза системы составляет 582Hz, и на этой частоте амплитуда системы начинает испытывать затухание более чем на 3dB. Поскольку момент инерции вращения, жесткость и остальные параметры контура сервосистемы акселерометра Q-Flex известны, амплитудно-частотные характеристики системы используются для решения неизвестного параметра δ. Передаточная функция системы в замкнутом контуре задается как

Уравнение 1
Метод наименьших квадратов оценивает параметры модели на основе фактически наблюдаемых данных, и набор данных частотной амплитуды получается путем формирования внешнего входного ускорения через горизонтальный шейкер, который измеряется перьевым регистратором, как показано в таблице 1.

Таб.1 Данные частотной выборки амплитуды кварцевого гибкого акселерометра.
Амплитудно-частотная функция отклика системы кварцевого гибкого акселерометра с известными параметрами является целевой функцией, и сумма квадратов остатков с неизвестными параметрами определяется как
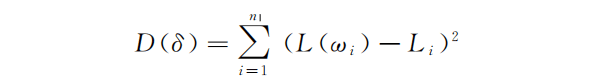
Уравнение 2
Где n - число выбранных характерных точек. Используя приведенное выше уравнение, выбирается подходящее значение δ, так чтобы D(δ) имело минимальное значение. Требуемый коэффициент демпфирования получен как δ=7.54×10⁻⁴N·m·s/rad с использованием аппроксимации методом наименьших квадратов.
Создается замкнутая имитационная модель системы, и коэффициент демпфирования подставляется в модель головки кварцевого гибкого акселерометра, после чего выполняется моделирование, а амплитудно-частотная характеристическая кривая системы строится, как показано на рис. 2, что ближе к измеренной кривой.
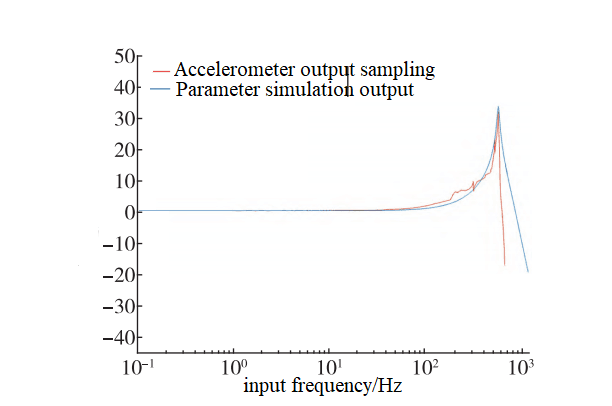
Рис.2 Реальная амплитудно-частотная характеристика и параметрический выход моделирования.
Некоторые исследования решили распределение демпфирования пьезоэлектрической пленки на поверхности маятника методом конечных разностей во временной области, и коэффициент демпфирования пьезоэлектрической пленки маятника составляет 1.69×10⁻⁴N·m·s/rad, что показывает, что коэффициент демпфирования, полученный по идентификации амплитудно-частотного отклика системы, имеет тот же порядок величины, что и теоретически вычисленное значение, а ошибка обусловлена демпфированием материала механической конструкции, погрешностью монтажа при установке и испытании, погрешностью входа шейкера и другими факторами окружающей среды.
2. Заключение
Компания Micro-Magic Inc предлагает высокоточные кварцевые акселерометры, такие как AC-5, с малой погрешностью и высокой точностью, которые обладают стабильностью смещения 5μg, повторяемостью масштабного коэффициента 50~100ppm и массой 55g, и могут широко применяться в областях нефтяного бурения, систем измерения микрогравитации носителей и инерциальной навигации.

